Gearboy MCP Server について
Gearboy MCP Serverは、GearboyにAI支援デバッグ機能を加えます。GearboyはC++製のGame Boy、Game Boy Color、Super Game Boyエミュレーターで、エミュレーター利用者やゲーム開発者向けに、MCPツールで実行制御と状態確認を行えます。
主な機能
- 01Game Boy、Game Boy Color、Super Game Boyのエミュレーション
- 02実行制御と巻き戻し
- 03メモリ検査とブレークポイント
- 04逆アセンブルとハードウェア状態の確認
- 05メモリエディターとトレースロガーを備えたデバッガー
- 06ステートセーブ、チート、リンクケーブル対応
活用シーン
- 01AIエージェントを使ったゲーム実行のデバッグ
- 02メモリとハードウェア状態の確認
- 03コード追跡とブレークポイント管理
- 04ROM改造やゲームデータの調査
MCP 対応
組み込みMCPサーバーは、実行制御、メモリ検査、ブレークポイント、逆アセンブル、ハードウェア状態確認などのツールを公開します。STDIOとHTTPに対応し、STDIOが推奨されています。
設定
ローカルサーバーの設定はどのクライアントでも共通です。コピーしてクライアントの MCP 設定ファイルに貼り付けてください。
このサーバーのパッケージやリモートエンドポイントはまだ取得できていません。プロジェクトの README の手順に従ってください。
ツール
ローカルサーバーのツールはマシン上で起動して初めて取得できます。メンテナーはまだツール一覧を提供していません。
詳細
Gearboy



Gearboyは、C++で書かれた高精度かつクロスプラットフォーム対応のGame Boy/Game Boy Color/Super Game Boyエミュレーターです。Windows、macOS、Linux、BSD、RetroArchで動作し、AIによるデバッグと開発のためのMCPサーバーを内蔵しています。
このプロジェクトはオープンソースであり、素晴らしい支援者の皆さまの支援によって継続的に開発されています。役に立った場合は、ぜひスポンサーになることをご検討ください。
issueを作成して、バグを報告したり、新機能をリクエストしたりしてください。
 ## ダウンロード
| プラットフォーム | アーキテクチャ | ダウンロードリンク |
|---|---|---|
| Windows | デスクトップ x64 | Gearboy-3.8.19-desktop-windows-x64.zip |
| デスクトップ ARM64 | Gearboy-3.8.19-desktop-windows-arm64.zip | |
| macOS | Homebrew | brew install --cask drhelius/geardome/gearboy |
| デスクトップ Apple Silicon | Gearboy-3.8.19-desktop-macos-arm64.zip | |
| デスクトップ Intel | Gearboy-3.8.19-desktop-macos-intel.zip | |
| Linux | Ubuntu PPA | drhelius/ppa-geardome |
| Fedora RPM | drhelius/rpm-geardome | |
| デスクトップ Ubuntu 26.04 x64 | Gearboy-3.8.19-desktop-ubuntu26.04-x64.zip | |
| デスクトップ Ubuntu 26.04 ARM64 | Gearboy-3.8.19-desktop-ubuntu26.04-arm64.zip | |
| デスクトップ Ubuntu 24.04 x64 | Gearboy-3.8.19-desktop-ubuntu24.04-x64.zip | |
| デスクトップ Ubuntu 24.04 ARM64 | Gearboy-3.8.19-desktop-ubuntu24.04-arm64.zip | |
| MCPB | すべてのプラットフォーム | MCP の README |
| RetroArch | すべてのプラットフォーム | Libretro コアのドキュメント |
| 開発ビルド | すべてのプラットフォーム | GitHub Actions |
注意事項:
- Windows: Visual C++ Redistributable と OpenGL Compatibility Pack が必要になる場合があります。
- Homebrew:Homebrew からサードパーティのタップを信頼するよう求められた場合は、
brew trust --tap drhelius/geardomeを実行してください。 - Linux:
libsdl3が必要になる場合があります。
機能
- 対応カートリッジ:ROM、ROM + RAM、MBC1、MBC2、MBC3、MBC5、MBC6、MBC7、HuC-1、HuC-3、MMM01、Pocket Camera、TAMA5、MBC1M、Wisdom Tree、M161、Sachen MMC1、Sachen MMC2、PKJD、Bung/EMS、Poke 2-in-1、Rocket Games、BHGOS、Li Cheng、NT newer、GGB81、Hitek、VF001、VF001 (SL)、Sintax、NT old 1、NT old 2。
- Game Boy Color に対応。
- Super Game Boy に対応。
- デスクトッププラットフォームおよび libretro コアで、Game Boy のローカルな 2 台間リンクケーブル接続に対応。
- Barcode Boy
- オリジナルの Game Boy で見られる LCD 画面の残像効果。
- LCD ドットマトリックス効果。
- バッテリー駆動 RAM のセーブに対応。
- プレビューおよび巻き戻しに対応したステートセーブ。
- 入力遅延を軽減するランアヘッドに対応。
- ROM の圧縮形式(ZIP)に対応。
- ブート ROM(BIOS)に対応。
- Game Genie および GameShark のチートに対応し、RetroArch
.chtのインポートも可能です。 - VGM レコーダー。
- 対応プラットフォーム(スタンドアロン):Windows、Linux、BSD、macOS。
- 対応プラットフォーム(libretro):Windows、Linux、macOS、Raspberry Pi、Android、iOS、tvOS、webOS、PlayStation Vita、PlayStation 3、Nintendo 3DS、Nintendo GameCube、Nintendo Wii、Nintendo WiiU、Nintendo Switch、Emscripten、Classic Mini システム(NES、SNES、C64、...)、OpenDingux、RetroFW、QNX。
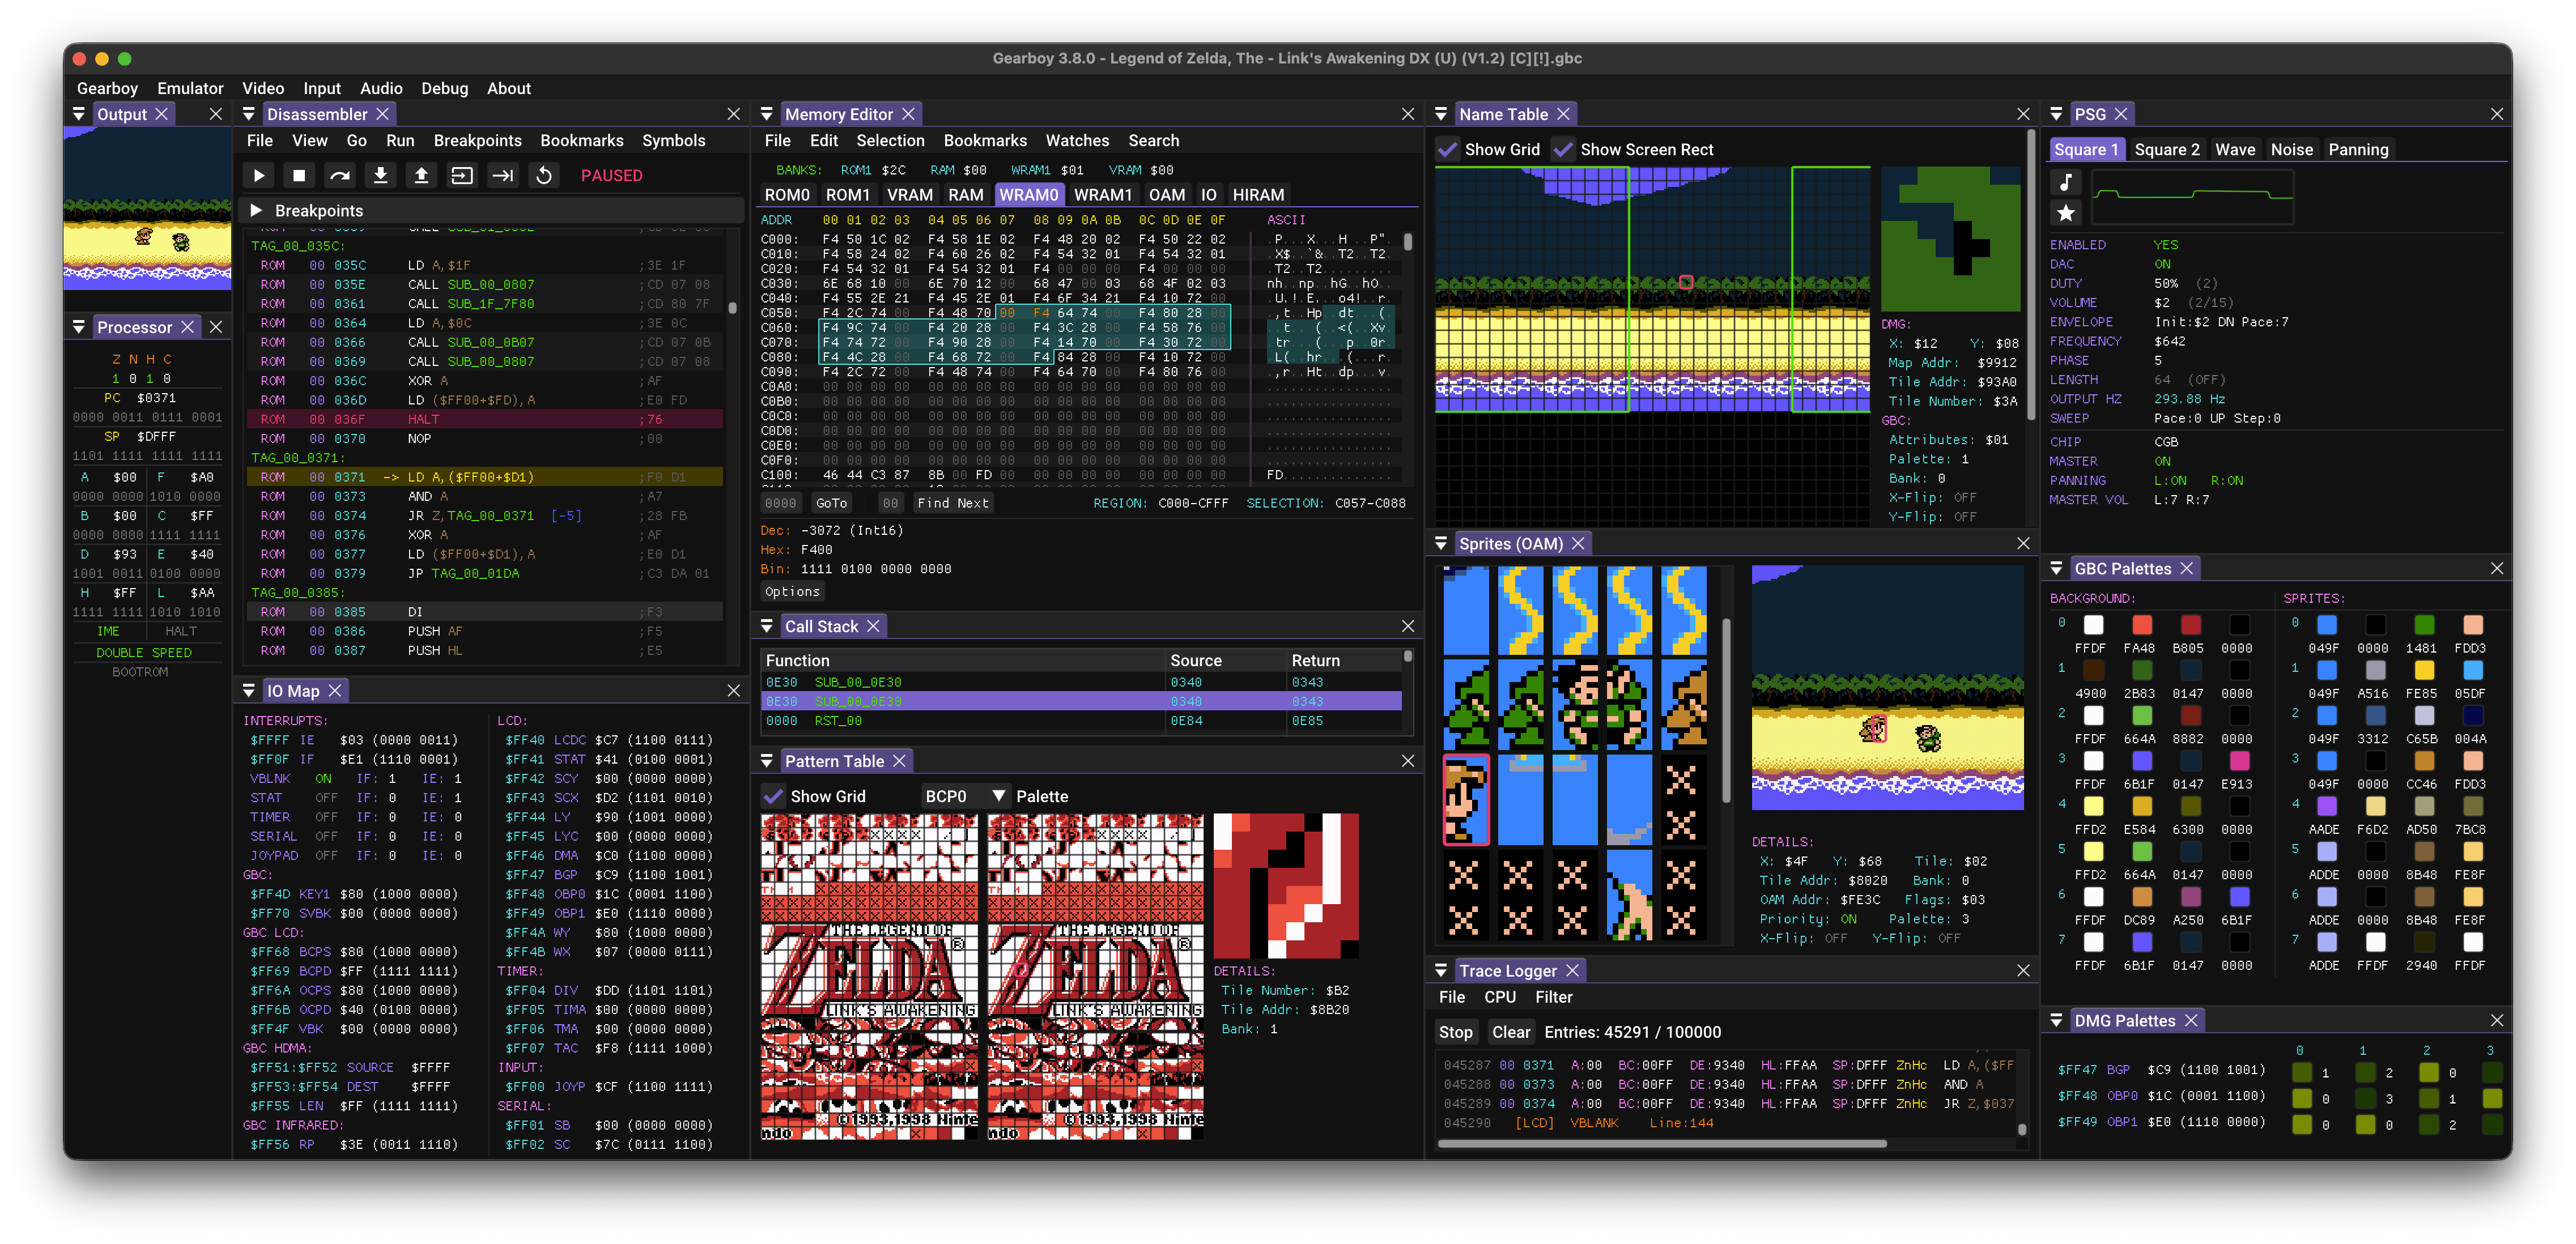
- JIT ディスアセンブラー、CPU ブレークポイント、メモリアクセスブレークポイント、コードナビゲーション(アドレスへの移動、JP・JR・CALL のダブルクリック)、デバッグシンボル、自動ラベル、メモリエディター、トレースロガー、IO インスペクター、タイル、スプライト、背景、パレットを表示する VRAM ビューアーを備えたフル機能のデバッガー。
- Claude Code、Codex などによる AI 支援デバッグ用の MCP サーバー。実行制御、メモリ検査、ハードウェア状態、巻き戻しなどのツールを公開します。
- Windows、Linux、macOS のポータブルモード。
- プログラマブルシェーダーチェーン。
- ROM のパスを引数として指定することで、コマンドラインから ROM を読み込みます。
- ドラッグ&ドロップによる ROM の読み込み。
- アプリケーションのバイナリと同じディレクトリにある gamecontrollerdb.txt ファイルを使用して、最新のゲームコントローラーに対応します。
ヒント
基本的な使い方
- ブート ROM:Gearboy はブート ROM の有無にかかわらず実行できます。必要に応じてブート ROM を読み込み、有効にできます。
- マウスカーソル:メイン出力ウィンドウにカーソルを合わせるか、メインメニューを無効にすると、自動的に非表示になります。
- ポータブルモード:
--portableを指定して実行するか、アプリケーションのバイナリと同じディレクトリにportable.iniという名前の空ファイルを作成します。macOS では、ファイルを.appバンドルの隣に配置します。 - リンクケーブル:
2 つのデスクトップインスタンスで
Link Cableメニューを開き、同じセッションを選択して両方を接続するか、各プロセスを--link-cable-join Nを指定して起動します。独立したインスタンス間で設定、セーブ、単一インスタンス制御が競合しないよう、アプリケーションのコピーを別々に使用するか、--portableデータディレクトリを分けてください。
デバッグ機能
- ウィンドウのドッキング:デバッグモードでは、SHIFT キーを押しながらウィンドウを別のウィンドウにドラッグすると、ウィンドウをドッキングできます。
- マルチビューポート:Windows または macOS では、デバッグメニューで「multi-viewport」を有効にできます。変更を適用するには、エミュレーターを再起動する必要があります。有効にすると、デバッガーウィンドウをメインウィンドウの外にドラッグできます。
- 単一インスタンス:
Emulatorメニューで「Single Instance」を有効にできます。有効にすると、別のインスタンスが実行中のときに ROM を開くと、新しいインスタンスを起動する代わりに、実行中のインスタンスへ ROM が送信されます。 - デバッグシンボル:ROM の読み込み時に、エミュレーターはシンボルファイル(.sym、.noi)の読み込みを自動的に試みます。たとえば、
path_to_rom_file.gbの場合はpath_to_rom_file.symの読み込みを試みます。GUI または CLI を使ってシンボルファイルを読み込むこともできます。RGBDS、GBDK-2020、WLA-DX、no$gmb、SDCC/NoICE(.noi)、EQU、汎用ファイル形式に対応しています。
コマンドラインの使い方
gearboy [options] [rom_file] [symbol_file]

Arguments:
  [rom_file]                  ROM file: accepts ROMs (.gb, .dmg, .gbc, .cgb, .sgb) or ZIP (.zip)
  [symbol_file]               Optional symbol file for debugging

Options:
  -f, --fullscreen            Start in fullscreen mode
  -w, --windowed              Start in windowed mode with menu visible
      --load-state SLOT       Load save state slot 1-5, or a state file, once the media is loaded
      --mcp-stdio             Auto-start MCP server with stdio transport
      --mcp-http              Auto-start MCP server with HTTP transport
      --mcp-router            Enable compact MCP tool routing
      --mcp-http-address A    HTTP bind address (default: 127.0.0.1)
      --mcp-http-port N       HTTP port for MCP server (default: 7777)
      --link-cable-join N     Join local link cable session 1-255
      --headless              Run without GUI (requires MCP or link cable)
      --portable              Store configuration and user data beside the application
  -v, --version               Display version information
  -h, --help                  Display this help message
MCP サーバー
Gearboy には、Claude Code、Codex などの AI エージェントを通じて AI を活用したデバッグを可能にする Model Context Protocol(MCP)サーバーが含まれています。このサーバーは、実行制御、メモリの検査、ブレークポイント、逆アセンブル、ハードウェアの状態などのツールを提供します。STDIO と HTTP のトランスポートに対応しており、STDIO が推奨されます。
詳しいセットアップ手順とツールのドキュメントについては、MCP_README.md をご覧ください。
エージェントスキル
Gearboy は、AI アシスタントが特定のタスクでエミュレーターを効果的に使えるようにする Agent Skills を提供しています。
- gearboy-debugging — ゲームのデバッグ、コードの追跡、ブレークポイントの管理、ハードウェアの検査、リバースエンジニアリング。
- gearboy-romhacking — チートの作成、メモリの検索、ROM データの変更、テキストの翻訳、ゲームへのパッチ適用。
npx skills add drhelius/gearboy でインストールできます。詳しくは skills README をご覧ください。
ビルド手順
Windows
- Microsoft Visual Studio Community 2026 以降をインストールします。
- SDL3 Releases から最新の SDL3 VC 開発ライブラリ(
SDL3-devel-x.y.z-VC.zipという名前のファイル)をダウンロードします。 - アーカイブを展開し、展開後のフォルダー(例:
SDL3-x.y.z)の名前をSDL3に変更します。 SDL3フォルダーをplatforms/windows/dependencies/内に配置し、インクルードパスがplatforms/windows/dependencies/SDL3/include/SDL3/になるようにします。- Gearboy の Visual Studio ソリューション
platforms/windows/Gearboy.slnを開いてビルドします。
macOS
- Xcode をインストールし、コンパイラーをコマンドラインから使えるようにするため、ターミナルで
xcode-select --installを実行します。 - Mac の アプリ バンドルを生成するには、以下のコマンドを実行します。
brew install sdl3
cd platforms/macos
make dist
Linux
- Ubuntu / Debian / Raspberry Pi(Raspbian):
Ubuntu 26.04 を使用している場合、SDL3 を直接インストールできます。以下のコマンドを使ってビルドします。
sudo apt install build-essential pkg-config libsdl3-dev libgl-dev
cd platforms/linux
make
Ubuntu 24.04 では、まず SDL3 をソースからビルドする必要があります。以下のコマンドを使って SDL3 と Gearboy の両方をビルドします。
sudo apt install build-essential cmake git curl jq pkg-config \
  libx11-dev libxext-dev libxrandr-dev libxcursor-dev libxfixes-dev \
  libxi-dev libxss-dev libxkbcommon-dev libwayland-dev libdecor-0-dev \
  libdrm-dev libgbm-dev libgl1-mesa-dev libegl1-mesa-dev libdbus-1-dev libudev-dev libxtst-dev
SDL3_TAG=$(curl -s https://api.github.com/repos/libsdl-org/SDL/releases/latest | jq -r '.tag_name')
git clone --depth 1 --branch "$SDL3_TAG" https://github.com/libsdl-org/SDL.git /tmp/SDL3
cmake -S /tmp/SDL3 -B /tmp/SDL3/build -DCMAKE_INSTALL_PREFIX=/usr -DSDL_TESTS=OFF -DSDL_EXAMPLES=OFF
cmake --build /tmp/SDL3/build -j$(nproc)
sudo cmake --install /tmp/SDL3/build
cd platforms/linux
make
- Fedora:
sudo dnf install @development-tools gcc-c++ SDL3-devel
cd platforms/linux
make
- Arch Linux:
sudo pacman -S base-devel sdl3
cd platforms/linux
make
BSD
- FreeBSD:
su root -c "pkg install -y git gmake pkgconf sdl3"
cd platforms/bsd
USE_CLANG=1 gmake
- NetBSD:
su root -c "pkgin install gmake pkgconf SDL3"
cd platforms/bsd
gmake
- OpenBSD
doas pkg_add gmake sdl3
cd platforms/bsd
LDFLAGS=-L/usr/X11R6/lib/ USE_CLANG=1 gmake
Libretro
- Ubuntu / Debian / Raspberry Pi(Raspbian):
sudo apt install build-essential
cd platforms/libretro
make
- Fedora:
sudo dnf install @development-tools gcc-c++
cd platforms/libretro
make
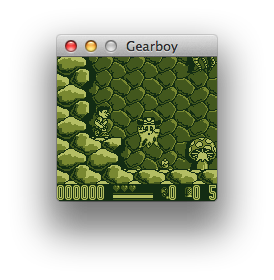
スクリーンショット
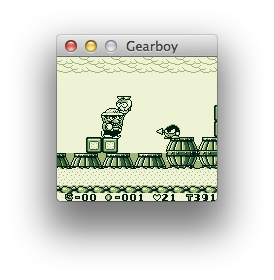
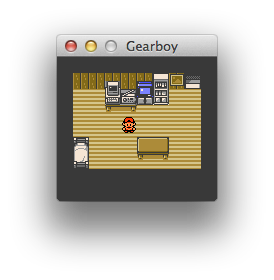
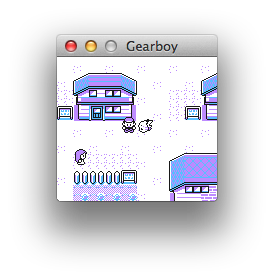
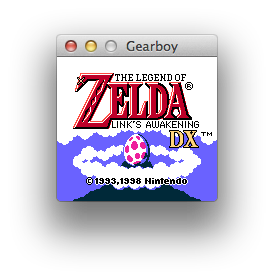
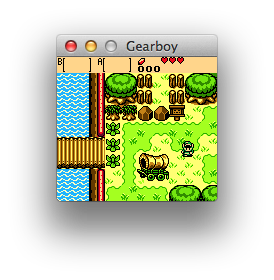
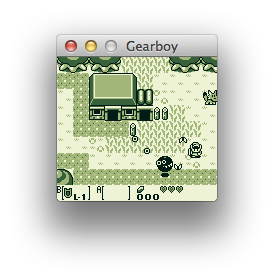
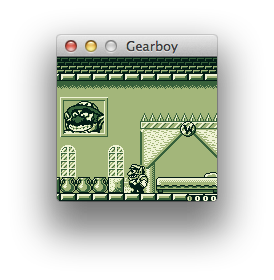
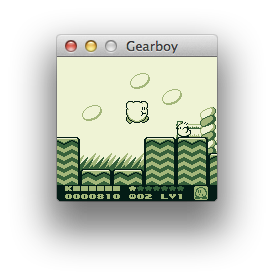
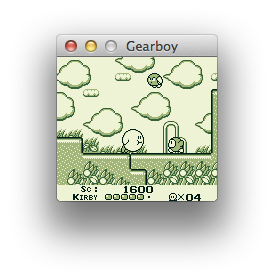
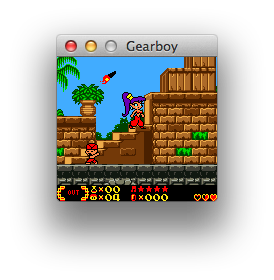
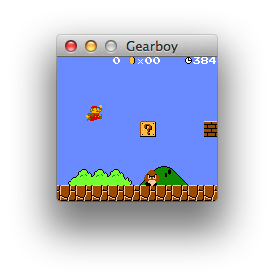
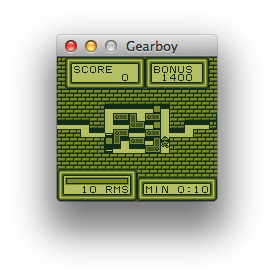
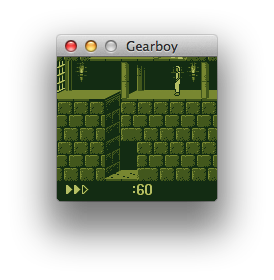
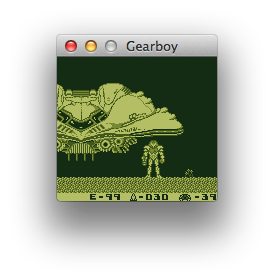
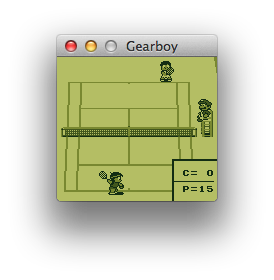
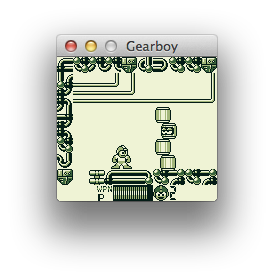
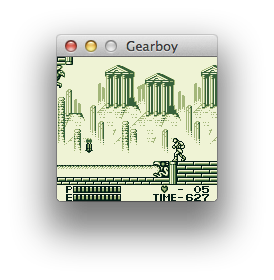
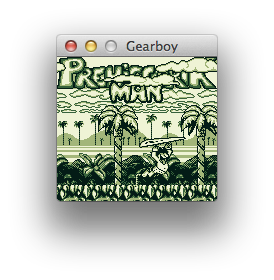
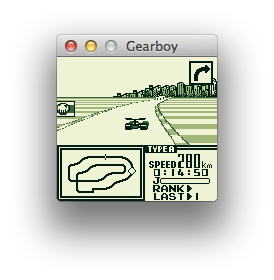
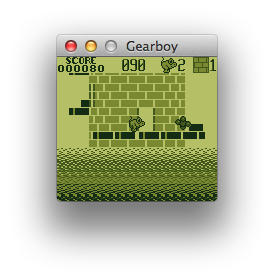
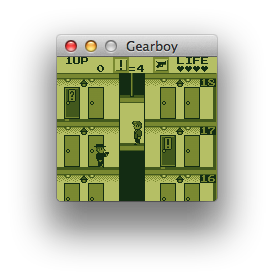
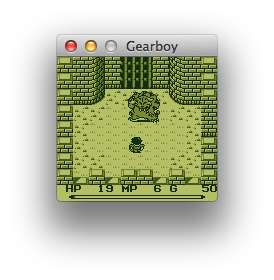
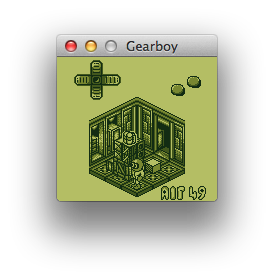
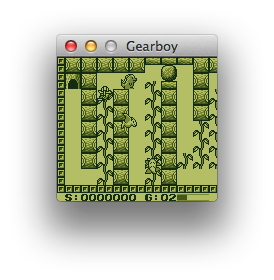
コントリビューター
Gearboy にすでに貢献してくださった皆さん、ありがとうございます!
ライセンス
Gearboy は GNU General Public License v3.0 License の下でライセンスされています。詳しくは LICENSE をご覧ください。
コメント
AI アプリケーションが外部のツールやデータソースに統一的な方法で接続するためのオープンなプロトコルです。クライアントはモデルとの対話を担い、MCP サーバーはツール・リソース・プロンプトテンプレートを提供します。標準メッセージでやり取りするため、1 つのサーバーを複数のクライアントで再利用できます。