Gearsystem MCP Server について
Gearsystemは、Sega Master System、Game Gear、SG-1000などに対応するオープンソースのエミュレーターで、デバッガーも備えています。組み込みのMCPサーバーが、AIエージェントによるデバッグや開発向けの操作・検査ツールを公開します。
主な機能
- 01対応するSega系ハードのエミュレーション
- 02ブレークポイントと逆アセンブルによるデバッグ
- 03ステート保存、巻き戻し、先行実行
- 04複数形式のROM、リージョン、カートリッジ対応
- 05実行制御とメモリ検査のMCPツール
活用シーン
- 01AIエージェントを使ったゲームコードのデバッグ
- 02メモリとハードウェア状態の検査
- 03実行の追跡とブレークポイント管理
MCP 対応
組み込みのMCPサーバーは、実行制御、メモリ検査、ブレークポイント、逆アセンブル、ハードウェア状態、巻き戻しなどのツールを公開します。STDIOとHTTPに対応し、STDIOが推奨されています。
設定
ローカルサーバーの設定はどのクライアントでも共通です。コピーしてクライアントの MCP 設定ファイルに貼り付けてください。
このサーバーのパッケージやリモートエンドポイントはまだ取得できていません。プロジェクトの README の手順に従ってください。
ツール
ローカルサーバーのツールはマシン上で起動して初めて取得できます。メンテナーはまだツール一覧を提供していません。
詳細
Gearsystem



Gearsystem は、C++ で書かれた高精度かつクロスプラットフォーム対応の Sega Master System/Game Gear/SG-1000 エミュレーターです。Windows、macOS、Linux、BSD、RetroArch で動作し、AI によるデバッグと開発のための MCP サーバーを内蔵しています。
このオープンソースプロジェクトの継続的な開発は、素晴らしい支援者の皆様のご支援によって実現しています。役に立ったと感じた場合は、スポンサーになることをご検討ください。
Issue を作成して、バグを報告したり、新機能をリクエストしたりすることをぜひご検討ください。
 ## ダウンロード
| プラットフォーム | アーキテクチャ | ダウンロードリンク |
|---|---|---|
| Windows | デスクトップ x64 | Gearsystem-3.9.23-desktop-windows-x64.zip |
| デスクトップ ARM64 | Gearsystem-3.9.23-desktop-windows-arm64.zip | |
| macOS | Homebrew | brew install --cask drhelius/geardome/gearsystem |
| デスクトップ Apple Silicon | Gearsystem-3.9.23-desktop-macos-arm64.zip | |
| デスクトップ Intel | Gearsystem-3.9.23-desktop-macos-intel.zip | |
| Linux | Ubuntu PPA | drhelius/ppa-geardome |
| Fedora RPM | drhelius/rpm-geardome | |
| デスクトップ Ubuntu 26.04 x64 | Gearsystem-3.9.23-desktop-ubuntu26.04-x64.zip | |
| デスクトップ Ubuntu 26.04 ARM64 | Gearsystem-3.9.23-desktop-ubuntu26.04-arm64.zip | |
| デスクトップ Ubuntu 24.04 x64 | Gearsystem-3.9.23-desktop-ubuntu24.04-x64.zip | |
| デスクトップ Ubuntu 24.04 ARM64 | Gearsystem-3.9.23-desktop-ubuntu24.04-arm64.zip | |
| MCPB | すべてのプラットフォーム | MCP の README |
| RetroArch | すべてのプラットフォーム | Libretro コアのドキュメント |
| 開発ビルド | すべてのプラットフォーム | GitHub Actions |
注意事項:
- Windows: Visual C++ Redistributable と OpenGL Compatibility Pack が必要になる場合があります
- Homebrew:Homebrew からサードパーティの tap を信頼するよう求められた場合は、
brew trust --tap drhelius/geardomeを実行してください - Linux:
libsdl3が必要になる場合があります
対応機種
- Sega Mark III
- Sega Master System
- Sega Game Gear
- Sega Game 1000(SG-1000)
- Othello Multivision
特徴
- 非常に高精度な Z80、VDP、PSG、FM エミュレーション。
- 対応カートリッジ:ROM、ROM + RAM、SEGA、Codemasters、韓国版、MSX + Nemesis、Janggun、SG-1000、および多数の韓国製マルチカート。
- 地域の自動検出:NTSC-JAP、NTSC-USA、PAL-EUR。
- YM2413(OPLL)FM サウンドチップに対応。
- 2 つのローカルデスクトッププロセス間での Gear-to-Gear ケーブルに対応(シリアル通信とパラレル通信を含む)。
- 2 つのローカルデスクトッププロセス間での Mark III Joy-Joy ケーブルに対応。
- Light Phaser と Paddle Control に対応。
- ROM 検出用の内部データベース。
- バッテリー駆動 RAM のセーブに対応。
- プレビューと巻き戻しに対応したステートセーブ。
- 入力遅延を軽減するランアヘッドに対応。
- 圧縮 ROM に対応(ZIP)。
- Game Genie と Pro Action Replay のチートに対応し、RetroArch
.chtのインポートも可能。 - VGM レコーダー。
- 対応プラットフォーム(スタンドアロン):Windows、Linux、BSD、macOS。
- 対応プラットフォーム(libretro):Windows、Linux、macOS、Raspberry Pi、Android、iOS、tvOS、webOS、PlayStation Vita、PlayStation 3、Nintendo 3DS、Nintendo GameCube、Nintendo Wii、Nintendo WiiU、Nintendo Switch、Emscripten、Classic Mini システム(NES、SNES、C64、...)、OpenDingux、RetroFW、QNX。
- JIT ディスアセンブラー、CPU ブレークポイント、メモリアクセスブレークポイント、コードナビゲーション(アドレスへの移動、JP、JR、CALL のダブルクリック)、デバッグシンボル、自動ラベル、メモリエディター、トレースロガー、IO インスペクター、タイル、スプライト、背景、パレットを表示する VRAM ビューアーを備えた完全なデバッガー。
- Claude Code、Codex などを使った AI 支援デバッグ用の MCP サーバー。実行制御、メモリ検査、ハードウェア状態、巻き戻しなどのツールを公開します。
- Windows、Linux、macOS の ポータブルモード。
- プログラマブルシェーダーチェーン。
- ROM のパスを引数として指定することで、コマンドラインから ROM を読み込みます。
- ドラッグ&ドロップで ROM を読み込みます。
- アプリケーションのバイナリと同じディレクトリにある gamecontrollerdb.txt ファイルを通じて、最新のゲームコントローラーに対応します。
ヒント
基本的な使い方
- BIOS:Gearsystem は BIOS の有無にかかわらず実行できます。任意で BIOS を読み込み、有効にできます。Emulator メニューで Media Slot を
Noneに設定すると、BIOS に含まれるタイトルを実行できます。これは、メディアが何も接続されていない本体をエミュレートします。 - オーバースキャン:元の画像を正確に再現するには、Video メニューで Overscan を
Top+Bottom、Aspect Ratio をStandard (4:3 DAR)に設定してください。Game Gear ではオーバースキャン設定は無視されます。 - マウスカーソル:メイン出力ウィンドウ上にカーソルを置いたとき、またはメインメニューが無効になっているときに、自動的に非表示になります。
- ポータブルモード:
--portableを指定して実行するか、アプリケーションのバイナリと同じディレクトリにportable.iniという名前の空のファイルを作成します。macOS では、.appバンドルの隣にファイルを置いてください。 - Gear-to-Gear および Mark III リンクケーブル:
2 つのデスクトップインスタンスで
Link Cableを開き、同じセッションを選択して両方を接続するか、各プロセスを--link-session Nを指定して起動します。ProtocolでAuto、Gear-to-Gear、Mark IIIのいずれかを選択してください。セッションはこの選択から独立しています。Autoは、Game Gear のネイティブソフトウェアには Gear-to-Gear を、F-16 Fighting Falcon(日本版)には Mark III Joy-Joy を使用します。Mark III では、Return、1、2、Space が SK-1100 キーボードに割り当てられます。起動後に Mark III ハードウェアを接続した場合は、本体をリセットしてください。独立したインスタンスでは、設定、セーブデータ、単一起動制御が競合しないよう、アプリケーションを別々にコピーするか、--portableデータディレクトリを使用してください。
デバッグ機能
- ウィンドウのドッキング:デバッグモードでは、SHIFT キーを押しながらウィンドウを別のウィンドウにドラッグすると、ウィンドウをドッキングできます。
- マルチビューポート:Windows または macOS では、デバッグメニューで「マルチビューポート」を有効にできます。変更を反映するには、エミュレーターを再起動する必要があります。有効にすると、デバッガーのウィンドウをメインウィンドウの外にドラッグできます。
- 単一インスタンス:
Emulatorメニューで「単一インスタンス」を有効にできます。有効にすると、別のインスタンスの実行中に ROM を開いた場合、新しいインスタンスを起動せず、実行中のインスタンスに ROM を送信します。 - デバッグシンボル:ROM の読み込み時に、エミュレーターはシンボルファイル(.sym、.noi)の読み込みを自動的に試みます。たとえば、
path_to_rom_file.smsに対してpath_to_rom_file.symの読み込みを試みます。GUI または CLI を使ってシンボルファイルを読み込むこともできます。sjasmplus/Pasmo(EQU)、SDCC/NoICE(.noi)、wla-dx、vasm/汎用ファイル形式に対応しています。
コマンドラインの使用方法
gearsystem [options] [rom_file] [symbol_file]

Arguments:
  [rom_file]                  ROM file: accepts ROMs (.sms, .gg, .sg, .mv) or ZIP (.zip)
  [symbol_file]               Optional symbol file for debugging

Options:
  -f, --fullscreen            Start in fullscreen mode
  -w, --windowed              Start in windowed mode with menu visible
      --load-state SLOT       Load save state slot 1-5, or a state file, once the media is loaded
      --mcp-stdio             Auto-start MCP server with stdio transport
      --mcp-http              Auto-start MCP server with HTTP transport
      --mcp-router            Enable compact MCP tool routing
      --mcp-http-address A    HTTP bind address (default: 127.0.0.1)
      --mcp-http-port N       HTTP port for MCP server (default: 7777)
      --headless              Run without GUI (requires MCP or Link Cable)
      --link-session N        Connect to link cable session 1-255
      --link-stall-us N       Override barrier stall threshold (0=default)
      --portable              Store configuration and user data beside the application
  -v, --version               Display version information
  -h, --help                  Display this help message
MCP サーバー
Gearsystem にはモデルコンテキストプロトコル(MCP)サーバーが含まれており、Claude Code、Codex などの AI エージェントを通じて、AI を活用したデバッグを行えます。このサーバーは、実行制御、メモリの調査、ブレークポイント、逆アセンブル、ハードウェアの状態などのツールを提供します。STDIO と HTTP のトランスポートに対応しており、STDIO が推奨されます。
セットアップ手順とツールの詳細については、MCP_README.md を参照してください。
エージェントスキル
Gearsystem は、特定のタスクでエミュレーターを効果的に使う方法を AI アシスタントに教えるエージェントスキルを提供しています。
- gearsystem-debugging — ゲームのデバッグ、コードの追跡、ブレークポイントの管理、ハードウェアの調査、リバースエンジニアリング。
- gearsystem-romhacking — チートの作成、メモリの検索、ROM データの変更、テキストの翻訳、ゲームのパッチ適用。
npx skills add drhelius/gearsystem でインストールできます。詳細については、スキルの README を参照してください。
ビルド手順
Windows
- Microsoft Visual Studio Community 2026 以降をインストールします。
- SDL3 Releases から最新の SDL3 VC 開発ライブラリ(
SDL3-devel-x.y.z-VC.zipという名前のファイル)をダウンロードします。 - アーカイブを展開し、展開後のフォルダー(例:
SDL3-x.y.z)の名前をSDL3に変更します。 SDL3フォルダーをplatforms/windows/dependencies/内に配置し、インクルードパスがplatforms/windows/dependencies/SDL3/include/SDL3/になるようにします。- Gearsystem の Visual Studio ソリューション
platforms/windows/Gearsystem.slnを開いてビルドします。
macOS
- Xcode をインストールし、ターミナルで
xcode-select --installを実行して、コマンドラインからコンパイラーを使用できるようにします。 - 次のコマンドを実行して、Mac の アプリ バンドルを生成します。
brew install sdl3
cd platforms/macos
make dist
Linux
- Ubuntu / Debian / Raspberry Pi(Raspbian):
Ubuntu 26.04 を使用している場合は、SDL3 を直接インストールできます。次のコマンドを使ってビルドします。
sudo apt install build-essential pkg-config libsdl3-dev libgl-dev
cd platforms/linux
make
Ubuntu 24.04 では、最初に SDL3 をソースからビルドする必要があります。次のコマンドを使って、SDL3 と Gearsystem の両方をビルドします。
sudo apt install build-essential cmake git curl jq pkg-config \
  libx11-dev libxext-dev libxrandr-dev libxcursor-dev libxfixes-dev \
  libxi-dev libxss-dev libxkbcommon-dev libwayland-dev libdecor-0-dev \
  libdrm-dev libgbm-dev libgl1-mesa-dev libegl1-mesa-dev libdbus-1-dev libudev-dev libxtst-dev
SDL3_TAG=$(curl -s https://api.github.com/repos/libsdl-org/SDL/releases/latest | jq -r '.tag_name')
git clone --depth 1 --branch "$SDL3_TAG" https://github.com/libsdl-org/SDL.git /tmp/SDL3
cmake -S /tmp/SDL3 -B /tmp/SDL3/build -DCMAKE_INSTALL_PREFIX=/usr -DSDL_TESTS=OFF -DSDL_EXAMPLES=OFF
cmake --build /tmp/SDL3/build -j$(nproc)
sudo cmake --install /tmp/SDL3/build
cd platforms/linux
make
- Fedora:
sudo dnf install @development-tools gcc-c++ SDL3-devel
cd platforms/linux
make
- Arch Linux:
sudo pacman -S base-devel sdl3
cd platforms/linux
make
BSD
- FreeBSD:
su root -c "pkg install -y git gmake pkgconf sdl3"
cd platforms/bsd
USE_CLANG=1 gmake
- NetBSD:
su root -c "pkgin install gmake pkgconf SDL3"
cd platforms/bsd
gmake
- OpenBSD
doas pkg_add gmake sdl3
cd platforms/bsd
LDFLAGS=-L/usr/X11R6/lib/ USE_CLANG=1 gmake
Libretro
- Ubuntu / Debian / Raspberry Pi(Raspbian):
sudo apt install build-essential
cd platforms/libretro
make
- Fedora:
sudo dnf install @development-tools gcc-c++
cd platforms/libretro
make
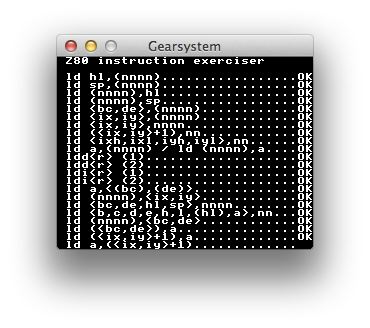
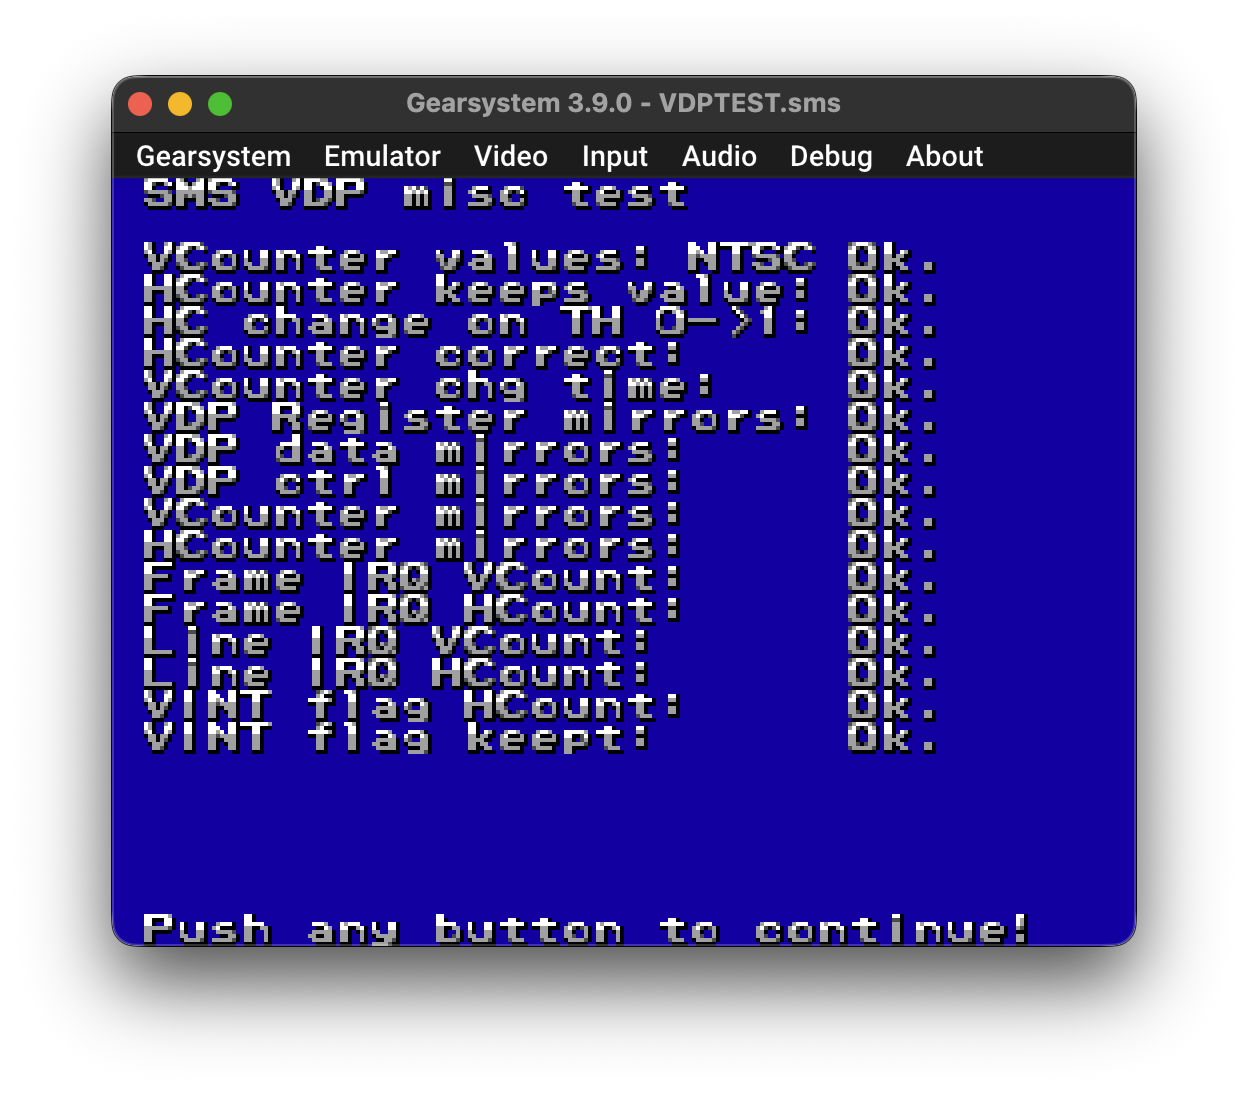
精度テスト
Zexall Z80 命令テストプログラム(SMS Power! より)
SMS VDP テスト(SMS Power! より)

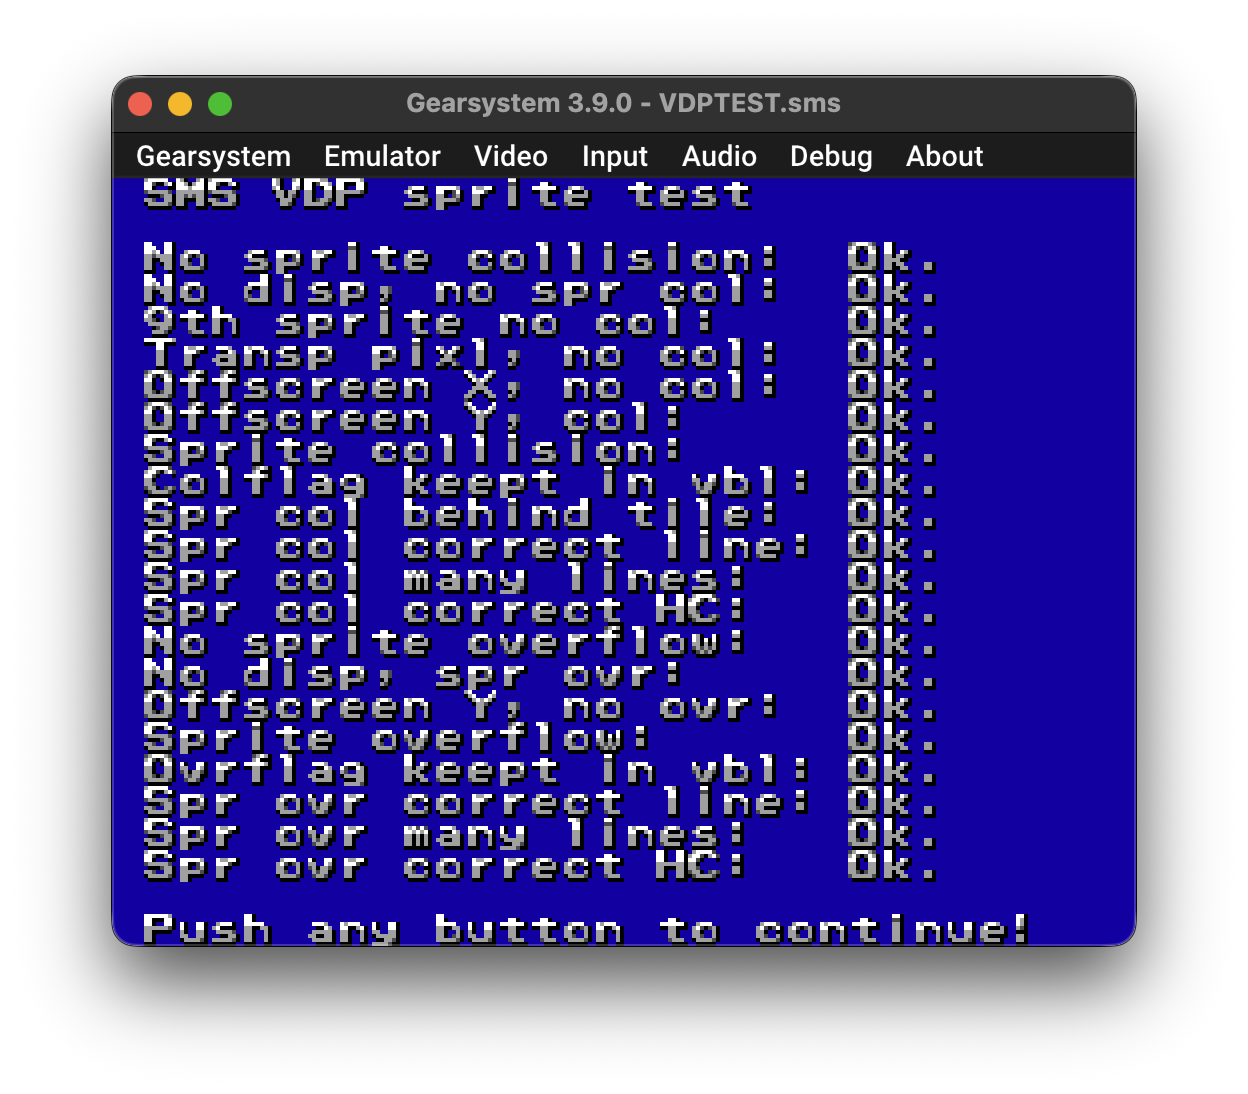
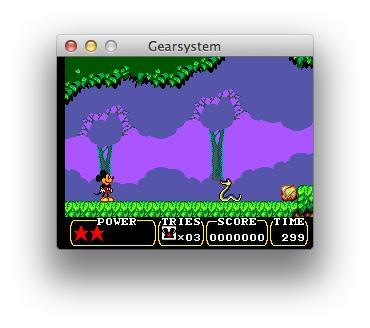
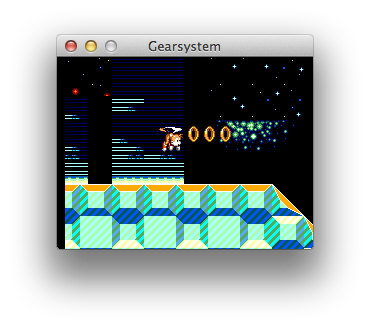
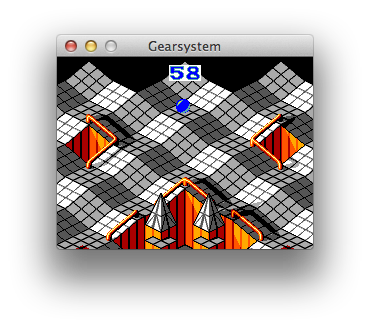
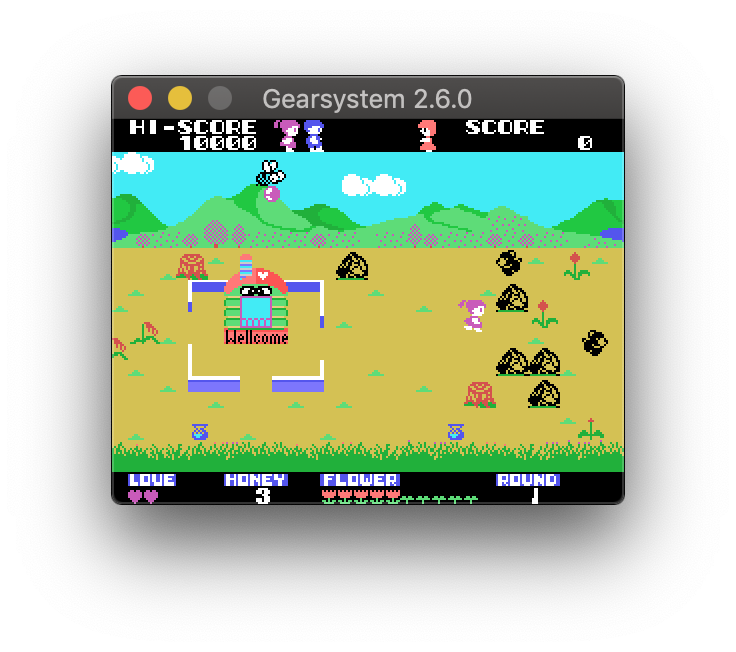
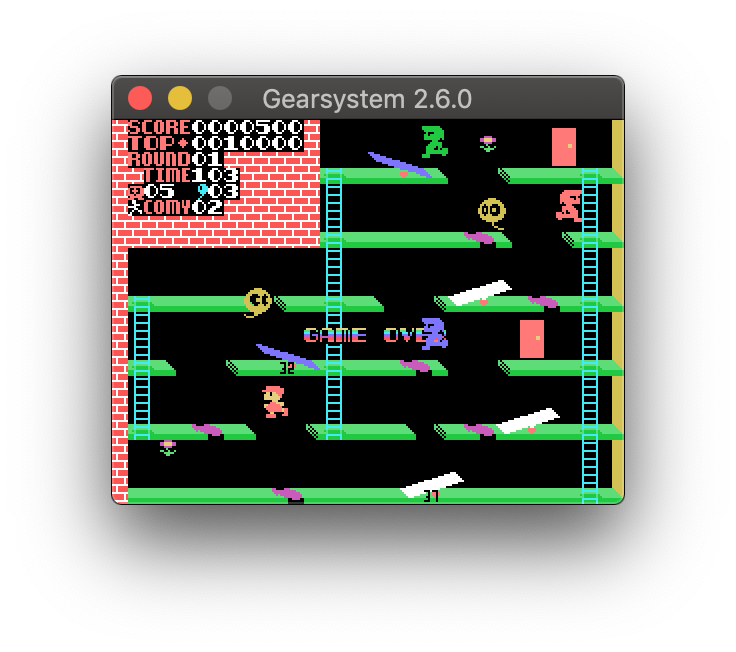
スクリーンショット
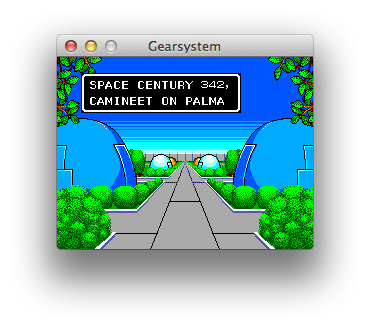
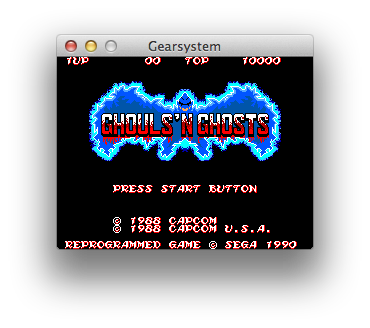
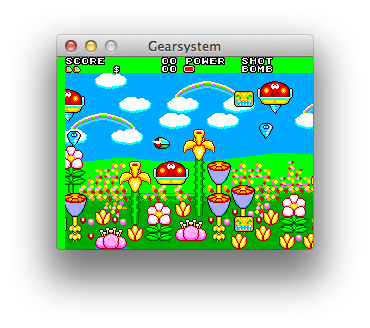
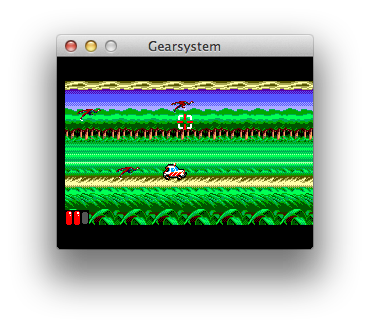
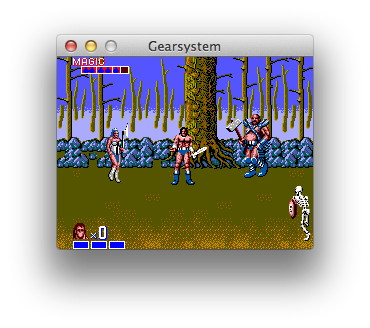
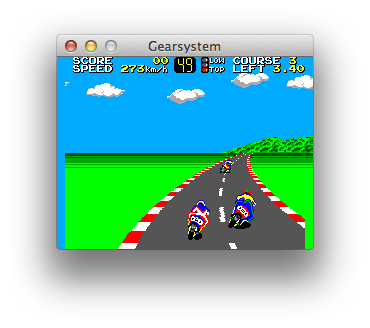
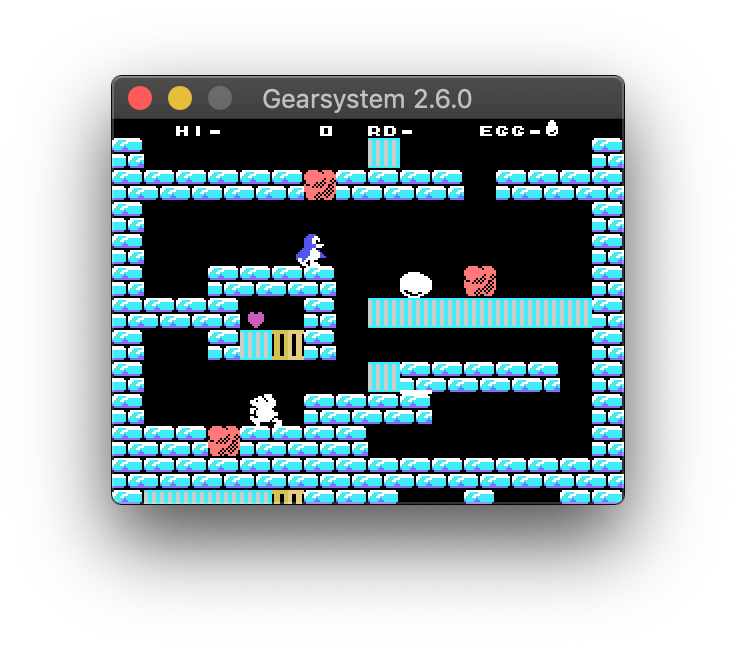
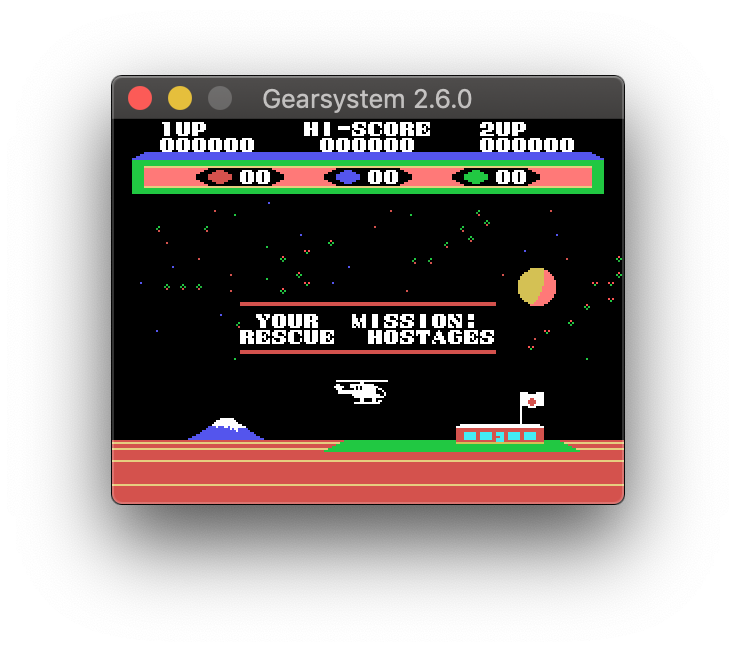
貢献者
Gearsystem にすでに貢献してくださった皆さんに感謝します!
ライセンス
Gearsystem は GNU General Public License v3.0 License のもとでライセンスされています。詳細についてはLICENSEをご覧ください。
コメント
AI アプリケーションが外部のツールやデータソースに統一的な方法で接続するためのオープンなプロトコルです。クライアントはモデルとの対話を担い、MCP サーバーはツール・リソース・プロンプトテンプレートを提供します。標準メッセージでやり取りするため、1 つのサーバーを複数のクライアントで再利用できます。