Ros Mcp Server について
ROS MCP Server は、Claude、GPT、Gemini などの LLM を ROS ベースのロボットに接続し、双方向通信を可能にします。既存のロボットのソースコードを変更せず、ROS 環境に rosbridge ノードを追加するだけで利用できます。ロボット開発者や研究者を対象としています。
主な機能
- 01ロボットのソースコード変更が不要
- 02トピックのパブリッシュ・サブスクライブ、サービス・アクションの呼び出し
- 03ROS のトピック、サービス、その型の自動検出
- 04ROS 2 と ROS 1 の各ディストリビューションに対応
- 05Claude Code、Gemini CLI、Cursor などのクライアントに対応
活用シーン
- 01自然言語によるロボットの制御
- 02LLM によるセンサーデータの読み取りと状態監視
- 03Isaac Sim などのシミュレーション環境でのロボット命令の検証
MCP 対応
本プロジェクトは MCP サーバーであり、ROS のトピック、サービス、アクション、パラメータを MCP クライアントに公開します。これにより LLM がロボットを観測・制御できます。
設定
ローカルサーバーの設定はどのクライアントでも共通です。コピーしてクライアントの MCP 設定ファイルに貼り付けてください。
このサーバーのパッケージやリモートエンドポイントはまだ取得できていません。プロジェクトの README の手順に従ってください。
ツール
ローカルサーバーのツールはマシン上で起動して初めて取得できます。メンテナーはまだツール一覧を提供していません。
詳細
ROS MCP サーバー 🧠⇄🤖





ROS-MCP-Server は、Claude、GPT、Gemini などの LLM をロボットに接続し、既存のロボットのソースコードを変更せずに双方向通信を可能にします。
ROS-MCP を選ぶ理由
- ロボットのソースコードを変更する必要はありません → 既存の ROS 環境に
rosbridgeノードを追加するだけです。 - 真の双方向通信 → LLM はロボットを 制御 できるだけでなく、ロボット上で起きているあらゆることを 観察 できます。
- 豊富なコンテキスト → トピックのパブリッシュとサブスクライブ、サービスとアクションの呼び出し、パラメーターの設定、センサーデータの読み取り、ロボットの状態のリアルタイム監視ができます。
- ROS を深く理解 → LLM が利用可能なトピック、サービス、アクションとその型(カスタム型を含む)を見つけ、手動で設定しなくても適切な構文で使用できるようにします。
- あらゆる MCP クライアントで動作 → オープンな MCP 標準 に基づいて構築されており、Claude Code、Codex CLI、Gemini CLI、Claude Desktop、ChatGPT、Cursor などに対応しています。
- 異なる ROS バージョン間で動作 → ROS 2(Jazzy、Humble など)と ROS 1 のディストリビューションに対応しています。
🎥 動作例

🏭 例 - AI エージェントによる産業用ロボットのエンドエフェクターの診断 (動画)
- MCP サーバーは、技術者向けマニュアルのみを参照情報として、Claude を稼働中の産業用ロボットに接続します。
- Claude は、ロボットのカスタムトピック型とサービス型、およびその構文を自動的に見つけます。
- グリッパーのテストを依頼する単一のプロンプトから、マニュアルを読み、自らテストを実行して異常を見つけ、根本原因を報告します。

🤖 例 - 自然言語で「Wilson」を操作 (動画)
「冷蔵庫からコーラを取って、リビングに行って。」 という単一のプロンプトから、Google Gemini は MCP サーバーを使って、自律的に移動と操作を行います。マッピングとナビゲーションには Nav2(SLAM)、マニピュレーターの制御には MoveIt を使用する ROS 2 を基盤としています。

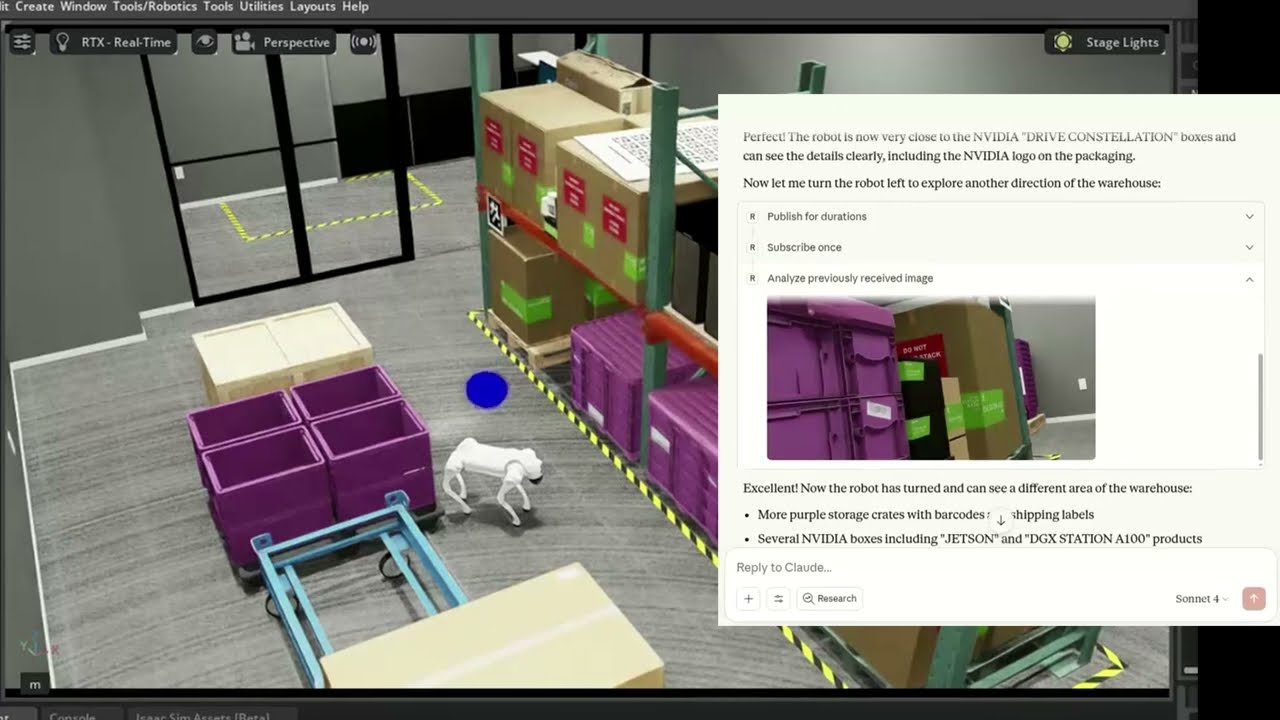
🐕 例 - NVIDIA Isaac Sim で Unitree Go2 を操作 (動画)
MCP サーバーは、Claude を NVIDIA Isaac Sim 上のシミュレーションされた Unitree Go2 四足歩行ロボットに接続し、自然言語のコマンドを解釈してロボットの移動と制御を行います。
🛠 はじめに
インストールガイドに従って、利用を開始してください。
ROS-MCP は Claude Code、Codex CLI、Gemini CLI、Claude Desktop、ChatGPT、Cursor、または MCP 互換の任意のクライアントで動作します。

📚 その他の例とチュートリアル
例を参照して、サーバーの動作をご確認ください。
新しい例やインテグレーションに関するコミュニティからの PR を歓迎します!
🤝 貢献
さまざまな形での貢献を歓迎します。
- バグ修正やドキュメントの更新
- 新機能(例:Action のサポート、権限)
- 追加の例やチュートリアル
貢献ガイドラインを確認し、good first issue のラベルが付いた issue から始めてみてください。
📜 ライセンス
このプロジェクトはApache License 2.0の下でライセンスされています。
コメント
AI アプリケーションが外部のツールやデータソースに統一的な方法で接続するためのオープンなプロトコルです。クライアントはモデルとの対話を担い、MCP サーバーはツール・リソース・プロンプトテンプレートを提供します。標準メッセージでやり取りするため、1 つのサーバーを複数のクライアントで再利用できます。