关于 Pose Lab
Pose Lab 是面向 Blender 第一人称游戏动画制作的空间测量与姿势校验 MCP 服务。它可测量武器与手臂的位置、穿插和可见性,并搜索或修复姿势与动画片段中的问题。
主要功能
- 01测量指定坐标系中的位置
- 02检查穿插、人体关节与握持
- 03评估视角中的表面朝向和可见性
- 04搜索符合目标的步枪姿势
- 05逐帧扫描并修复动画片段
适用场景
- 01验证第一人称武器姿势是否符合人体关节范围
- 02检查手臂或手指与步枪的穿插
- 03查找动画中握持偏移或突然跳动的帧
MCP 相关
Pose Lab 通过 MCP 工具向模型提供 Blender 骨架姿势、空间测量、姿势搜索及动画扫描和修复能力。
配置
本地服务的配置在各客户端中通用,复制后粘贴到客户端的 MCP 配置文件即可。
uvx poselab-mcpPOSELAB_BLENDERBlender's executable, if it is not on the PATH or in the usual install folderPOSELAB_RIGSA rigs.json describing your own FBX rigs; the built-in sample rig needs nonePOSELAB_OUTThe only folder Pose Lab writes to (renders, the worker's log); defaults to ~/.poselab本地服务需要在你的电脑上安装运行环境(如 Node.js 18+)。各客户端的配置文件位置不同,请参考客户端文档。
工具
25收录的工具列表 · 更新于 2 周前
此工具无需参数。
详细介绍
Pose Lab
为在 Blender 中摆放第一人称手臂和步枪提供经过测量的空间答案。



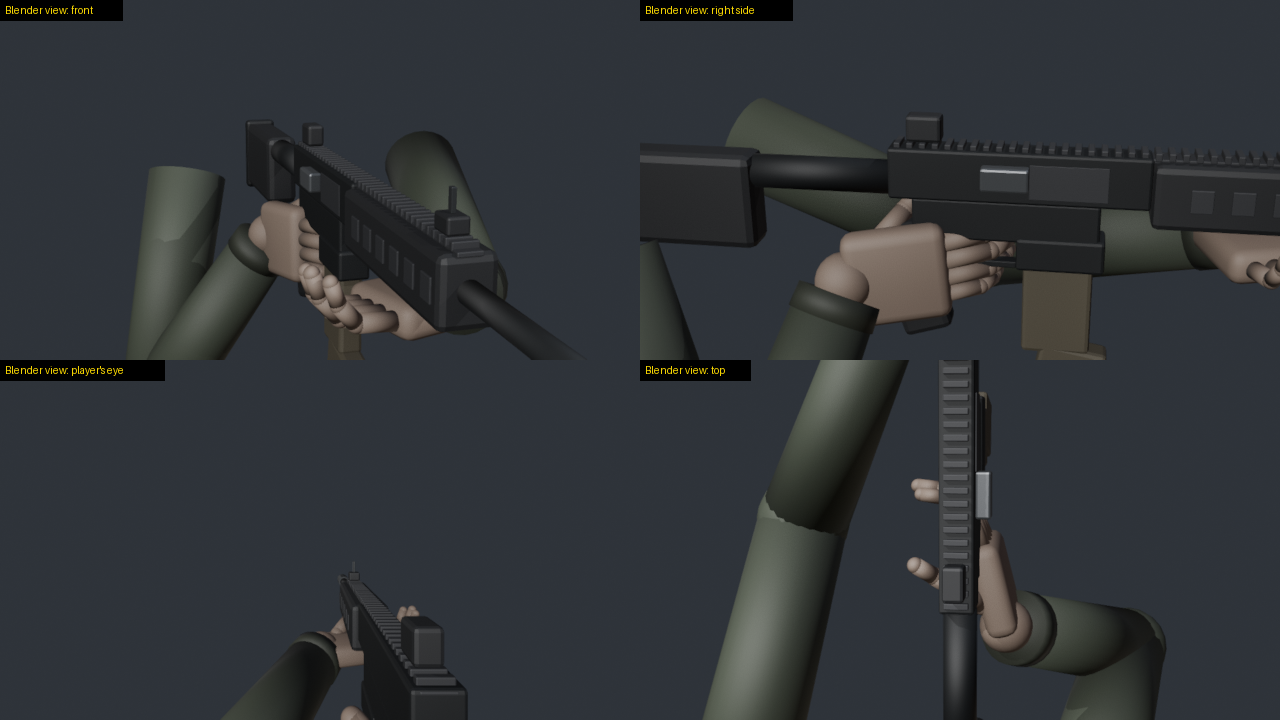
模型不擅长根据图片判断 3D 空间:步枪的哪一侧朝向眼睛、手指是否陷进机匣,以及无论如何转动枪械都能否让抛壳口显露出来。Pose Lab 为模型提供数字。它会报告物体在指定坐标系中的位置,以及任何部位嵌入的深度。它会测量表面正对眼睛的程度,以及眼睛能看到什么。其求解器会搜索步枪的移动方式以满足目标,并报告哪些目标无论怎样移动都无法实现。对于动画,它会逐帧扫描片段,使用同样的检查项进行检查,并修复未通过的部分。
我在为自己的第一人称射击游戏手工制作膛室检查时开发了它。有个问题让我完整运行 Blender 好几次:转动步枪能否让抛壳口朝向眼睛?用 Pose Lab,只需调用一次 solve。在我游戏的 AK 骨架上,仅靠转动在 60 个采样中有 0 个达成目标。这是几何结构决定的事实:眼睛沿着枪管方向看去。转动并移动步枪时,每个目标都能单独达成,但 400 个采样中没有一个能同时达成全部四个目标。因此,这项检查需要新的手部姿势,而不只是新的步枪位置。在内置示例骨架上,仅靠转动在 60 个采样中同样有 0 个达成抛壳口目标;转动并移动则在 9 s 内达成了所有目标。
它能为模型提供什么
| 工具 | 回答的问题 |
|---|---|
list_rigs、load_rig、describe | 有哪些骨架、坐标系、符号规则、命名点、片段和活动部件 |
pose_idle、pose_clip、move_part、snapshot | 将骨架摆成某个姿势:逐次播放片段、拉回枪机、保存姿势 |
move_gun | 滚转、摆动、俯仰并移动步枪;手部通过手臂 IK 保持握持 |
reach | 通过手臂 IK 让手腕触及某个点(可尝试肘部极点来避开前臂) |
turn_bone | 让一根骨骼绕穿过其头部的轴旋转:手指关节、手腕或整条手臂 |
where、distance | 指定坐标系中的位置 |
clearance | 步枪嵌入前臂、手掌或手指的深度,以及所在位置,按到表面的距离测量 |
purpose | 每只手都作用于一个目标:握住(捏握或环握)、拉动(捏拉或钩拉)、按压、靠放在某个部件上或伸手触及某个部件;不会有手指无故弯曲 |
anatomy | 检查每条手臂是否符合人体手臂的活动限度:肘部、手腕和每个手指关节,并列出姿势违反的所有规则 |
grip | 检查每只手如何接触步枪:用手掌而非手背;手掌本身是否握住步枪;每一侧嵌入的深度 |
arm_ranges | 这些限度的研究依据:每个关节的 AAOS 活动范围、功能活动范围、检查值及来源 |
faces_eye、visible、screen | 表面朝向眼睛的角度、眼睛能看到的表面范围,以及表面在屏幕上的位置 |
solve | 根据目标搜索步枪的移动方式;报告每个目标,以及任意样本满足目标的频率 |
render | 联系表:玩家视角和外部视角,每个图块都标注为 Blender 视图 |
record_clip、load_clip | 由关键姿势生成片段,或从文件加载片段:.pose.json、FBX 或 BVH |
scan_clip | 检查每一帧;报告最差值、发生时间和未通过检查的时间段 |
fix_clip | 修复未通过项,并报告修复前后的扫描结果,以及无法修复的内容 |
save_clip | 将片段写出为 .pose.json 骨骼数据和供游戏引擎使用的 FBX |
view_cover | 手臂遮挡玩家视野的程度:全部、左下方和底部中央 |
solve_grip | 搜索手部的握持方式:手掌放在枪管上的标记处、肘部极点和手部旋转;保留能维持握持、避免穿插、符合手臂规则且满足视野预算的结果 |
retarget_clip | 将其他骨架的片段重定向到此骨架,并让手部握住此枪自身的握持点:动作共享,握持适配枪身 |
check_set | 汇总片段的所有检查结果,供关卡使用:最差穿插值、违反规则的帧,以及手部松开的帧 |
坐标系和符号
所有位置都在指定坐标系中输入和输出,因此无需猜测轴向:
gun:枪骨骼所在的坐标系,采用 Unreal 风格轴向,单位为 cm:+X 指向枪的左侧,+Y 沿枪管方向,+Z 朝上(默认)arms:手臂的坐标系,采用 Unreal 风格轴向,单位为 cmview:以眼睛为原点,单位为 cm:+X 向右,+Y 向前,+Z 朝上
旋转使用玩家熟悉的描述:roll + 使枪的右侧抬起,swing + 使枪口向左偏,pitch + 使枪口抬起。移动(right、forward、up)以视角为基准。
在待机姿势中,手部已围绕握持点接触步枪(手指扣在扳机上,手指环绕护木)。在 pose_idle 下调用 clearance 获取基准值,并用 ignore 通配符排除这些身体部位。在内置示例中,待机时左手拇指嵌入护木 2.7 cm。clearance 按到步枪表面的距离测量(通过射线奇偶性判断内外),因此即使身体部位位于平坦表面上、网格角点之间,也能检测到。
手臂规则(anatomy)
姿势即使能避开步枪,也仍可能是人类手臂无法做到的。anatomy 会根据以下限制检查每只手臂:
| 关节 | 规则 |
|---|---|
| 肩部 | 手部操作枪械时,肘部至少低于肩部 2 cm |
| 肘部 | 像铰链一样弯曲 5 到 150 度:绝不能完全伸直 |
| 前臂 | 前臂带动手部旋转(桡骨绕尺骨转动):从拇指朝上开始,以肘部的铰链平面为基准,旋前和旋后各不超过 80 度 |
| 前臂皮肤 | 在带有前臂扭转骨骼的骨架上,旋转沿前臂分散:任何单个骨骼段(肘部末端、各扭转骨骼、手腕)的旋转都不超过 50 度 |
| 手腕 | 手腕不自行扭转;在没有扭转骨骼的骨架上,手部相对于静止握姿的扭转不超过 30 度 |
| 手腕 | 与前臂轴线的夹角不超过 30 度;活动范围在关节限度内:屈曲 80 度、伸展 70 度、桡偏 20 度、尺偏 30 度 |
| 手指 | 每个关节只朝手掌方向弯曲:指关节 -30 到 100 度,中间关节 -5 到 110 度,末端关节 -10 到 90 度 |
| 手指 | 每根手指都保持在自己的平面内:中间关节偏离自身铰链不超过 15 度,末端关节偏离中间关节的平面不超过 25 度 |
| 拇指 | 指关节横跨手掌弯曲 -10 到 60 度,末端关节弯曲 -15 到 90 度;拇指根部相对于食指掌骨张开不超过 80 度,且位于手掌后方不超过 20 度 |
手腕和肘部的活动范围采用 AAOS 的正常值,来源于 AAOS 1965 年表格在 Greene 和 Heckman
1994 年文献中的转载。其他表格中的数值有所不同,手指和拇指的差异为 10 到 25 度。手腕与前臂轴线夹角 30 度、肘部最小弯曲 5 度以及肘部低于肩部,都是为了本游戏中手握枪械的视觉效果而设定的操作规则,并非关节限度。
手腕规则比日常活动更严格:Ryu 1991 发现,日常活动中伸展最多可达 60 度,尺偏最多可达 40 度。手指限度允许指关节和中间关节的屈曲比 AAOS 标准多 10 度;
docs/ANATOMY.md 说明了为何默认值保持不变。其中列出了每个关节的标准和功能活动范围、检查的数值及来源(AAOS;Eaton;Morrey 1981;Palmer 1985;Ryu 1991;Hume 1990;Bain 2015;
Soucie 2011)。arm_ranges 会向模型返回相同的数据。
anatomy 的回复会针对每只手臂列出肘部低于肩部的高度、肘部弯曲角度、手腕弯曲角度(分为屈曲和桡偏)、手腕扭转角度、每个手指关节的弯曲和扭转角度,以及 bad:姿势违反的每条规则。每条规则都按照报告的数值读取:角度精确到度,肘部高度精确到 0.1 cm。rigs.json 中骨架的 limits、finger_limits 和 thumb_limits 条目会覆盖任何数值。solve 将 {"type": "anatomy"} 作为目标。
move_gun、reach 和 fix_clip 会在转动手部时调整手部位置。它们会将手部扭转转移到前臂,因此手腕关节只负责弯曲:保持双手位置不变时,步枪旋转 60 度不会显示为手腕扭转。
如果违反了规则,请通过移动步枪、调整握姿或改变肘部的转动轴来修正。不要让关节弯得更多。
示例骨架的静止握姿违反了手腕规则:左手腕偏离前臂 44 度,右手腕偏离 58 度。使用 anatomy 检查的 fix_clip 会将左手腕的偏差降至 29 度。右手腕仍为 58 度:任何能修正它的转动都会让步枪进入手掌后方,因此这只手需要新的握姿或肘部位置,而不是转动手腕。
手部接触(grip)
手掌和手指掌侧握住步枪。通常运行 clearance 时会排除手掌和手指,因为握持时它们会接触步枪。这样也会隐藏位于错误一侧的手。grip 会检查每只手本身的接触情况:
| 规则 | 默认值 |
|---|---|
手放在步枪上时,掌心朝向步枪,而不是手背(palm_faces_rifle 大于 0) | 在 hold_within_cm 1.0 范围内 |
握住步枪的手,掌心贴在步枪上,而不只是指尖接触(palm_gap_cm) | palm_within_cm 1.5 |
| 步枪不接触手背和每根手指的背面 | back_max_cm 0.1 |
| 掌侧可以稍微压入:胶囊体比手掌更圆 | palm_max_cm 1.0 |
每段手指的掌侧,是手指弯曲的一侧。拇指的指腹朝向侧面,因此其接触只计入掌侧深度。返回结果会给出每只手的 touching(有部分位于 hold_within_cm 范围内)、holding(有接触,掌心朝向步枪,且表面位于 palm_within_cm 范围内)、palm_gap_cm、palm_faces_rifle、palm_contact_cm、back_contact_cm、背侧接触位置,以及 bad。当 hold 为 true 时,未能握住步枪的手会违反规则。
用于握持某个部件(弹匣、握把)的手还必须夹住它:当 grasp 为 true 时,拇指和一根手指必须从相对两侧接触该部件(皮肤位于 contact_cm 0.3 范围内),且它们相对于部件表面的方向夹角至少为 180 - 2 atan(friction) 度(friction 为 0.5 时为 127 度)。返回结果会给出 grasping、grasp_opposition_deg 和 digits_touching。搭在步枪上或勾住把手的手不需要夹捏:不要启用 grasp。solve 将 {"type": "grip"} 作为目标,scan_clip 作为检查项。在示例模型上,前臂旋转 180 度的手无法通过检查。空闲握姿也无法通过:左拇指位于护木内 2.8 cm,右掌压入手枪握把 1.2 cm,扳机手指的背面位于扳机护圈内 0.8 cm。示例保持原样,因此基准测试中的数字仍有原本的含义。
Motion:扫描并修复片段
scan_clip 会逐帧播放片段,并检查每一帧。检查项包括求解器的目标
(clearance、anatomy、grip、faces_eye、visible、on_screen、barrel),以及另外三项:
contact:手部某一点是否在标记位置上,例如指尖是否在拉机柄上(a、b、max_cm)hold:手部相对于ref_s时握持位置在步枪上漂移了多远(side、max_cm)pop:突然跳动,即两帧之间骨骼的最快速度(bones、max_cm_per_s)
所有检查项都接受 during: [from_s, to_s]。随后,fix_clip 会修复片段副本:
- pop:根据跳动帧周围的正常帧重新混合这些帧
- hold:通过手臂 IK 将手放回握持位置
- contact:移动手腕,直到该点接触标记位置
- clearance:保持手腕不动,使每个肘部绕肩部到手腕的连线转动,以刚好满足间隙所需的最小角度,并将这种转动平滑过渡到相邻帧
- anatomy:以相同方式转动肘部,直到肘部位于肩部下方且处于其弯曲范围内。然后将手腕转回其限制范围内,并将每个手指关节转回其活动范围内。它绝不会让手腕转动过度,以致步枪插入手背;无法通过这种方式修复的手腕会保持原样,之后的扫描会报告这一点。转动手腕会使手在握持位置上转动,因此如果握持位置必须完全精确,请添加
hold检查。 - grip:不会修复;
fix_clip会报告修复前后的情况。握持位置在错误一侧时,需要重新设置握持位置。
它会报告修复前后的扫描结果。它还会列出手部必须到达手臂无法触及位置的帧,因为只有新姿势才能修复这些问题。
examples/motion_test.py 会在示例绑定上录制一个包含两种常见故障的片段。步枪滚转 75 度后又转回,且只在两端设置关键帧,因此两只手会在关键帧之间从步枪上漂移。一帧还会跳动 15 cm。扫描和修复结果如下:
| 检查项 | 修复前 | 修复后 |
|---|---|---|
| 左手在步枪上的漂移 | 2.27 cm | 0.48 cm |
| 右手在步枪上的漂移 | 1.67 cm | 0.45 cm |
| 手部最快速度(pop) | 450 cm/s | 33 cm/s |
| 间隙 | 0.93 cm | 0.0 cm |
修复改动了 43 帧中的 34 帧,之后所有检查项均通过。它还标记了 6 帧,其中左臂与握持位置相差 0.46 cm,仍在 0.5 cm 的限制范围内。(在 0.3.1 之前,间隙读数为 0.0 cm:角点未能检测到步枪内部的前臂。)
安装
你需要 Blender 和 Python 3.10 或更高版本。我在安装了 Blender 5.2.2 和 Python 3.14 的 Windows 10 上进行了测试。目前还未测试 macOS、Linux 或较旧版本的 Blender。
uvx poselab-mcp
或者运行 pip install poselab-mcp,然后运行 poselab-mcp。
将其添加到 Claude Code:
claude mcp add poselab -- uvx poselab-mcp
或者添加到任意 MCP 客户端的配置中:
{
  "mcpServers": {
    "poselab": {
      "command": "uvx",
      "args": ["poselab-mcp"],
      "env": { "POSELAB_BLENDER": "C:/Program Files/Blender Foundation/Blender 5.2/blender.exe" }
    }
  }
}
设置
| 变量 | 含义 |
|---|---|
POSELAB_BLENDER | Blender 的可执行文件路径;当它不在 PATH 或常见安装目录中时使用 |
POSELAB_RIGS | 描述自定义绑定的 rigs.json(参见 examples/rigs.example.json) |
POSELAB_OUT | Pose Lab 唯一写入的文件夹(渲染结果、保存的片段、工作进程日志);默认值为 ~/.poselab |
绑定
内置示例(load_rig {"rig": "sample"})无需任何文件。Pose Lab 会通过代码在 Blender 中构建它:两条手臂使用 Unreal 人形骨骼名称,握持着一支带有可后拉式拉机柄的 AR 式步枪。
自定义绑定来自 FBX 文件:手臂网格、静止姿势、步枪和片段。请在 rigs.json 中描述它们(复制 examples/rigs.example.json),并将 POSELAB_RIGS 指向该文件。片段可以是同一骨架上的 FBX 动画,也可以是 <clip>.pose.json 骨骼数据:{"fps": 30, "frames": [{"bone": [[x, y, z], [w, x, y, z]], ...}, ...]},表示静止姿势骨架上每个骨骼的局部位置和旋转。(Blender 重新导入自己导出的 FBX 动画时会误读;使用骨骼数据可以避免此问题。describe 会报告每个 FBX 片段与骨架的匹配情况。)
安全
- Pose Lab 只读取你的骨架和动画片段文件。它只会在
POSELAB_OUT内写入渲染结果、保存的动画片段和日志。 - Blender 工作进程只监听 127.0.0.1 上的空闲端口,并且只响应携带会话随机令牌的请求。它只运行 Pose Lab 自带的命令。
工作原理
poselab_mcp/server.py:MCP 服务(官方 Python SDK,标准输入/输出)。poselab_mcp/worker_client.py:首次调用时启动一个无头 Blender,并保持骨架处于加载状态。poselab_mcp/blender/lab.py:在 Blender 内部处理骨架、帧、测量、IK、求解器和渲染。poselab_mcp/blender/sample.py:内置示例骨架。
测试
python examples/selftest.py
它像 MCP 客户端一样启动服务并加载示例骨架。随后它重现上面的问题:仅转动时不会显示端口,而转动并移动时会显示。联系表会保存到 ~/.poselab/renders/sheet.png。
python examples/motion_test.py
它录制上面描述的故障动画片段,对其进行扫描、修复,并将 roll_fixed.pose.json 和 roll_fixed.fbx 保存到 ~/.poselab/clips/。
blender -b -P examples/anatomy_faults.py
它每次在示例骨架上设置一个已知故障,并在检查漏检时失败:手指向侧面弯折、手部相对于前臂扭转、手部位于平坦表面内、仅指尖接触,以及带有字节顺序标记的骨架文件。这些故障来自真实骨架的基准测试(见下文)。
基准测试
benchmarks/ 用于测试与仅使用渲染结果相比,模型借助 Pose Lab 的测量数据能否更好地摆姿。它会在示例骨架上运行五项任务,并使用 Pose Lab 对结果评分。脚本化预言机和什么都不做的对照组会检查评分器。参见 benchmarks/README.md。
benchmarks/runs/2026-10-09-toangtown-m24 在真实游戏骨架上测试这些检查本身:手部放在弹匣上的 8 个姿势,其中 7 个带有已知故障。Pose Lab 0.3.0 检出了 5 个故障,并以 40% 的深度读出穿模;0.3.1 检出了全部 7 个故障,且深度读数准确。
许可证
MIT
评论
一个开放协议,规定了 AI 应用如何以统一方式连接外部工具与数据源。客户端负责与模型对话,MCP 服务负责提供工具、资源和提示模板,两者通过标准消息通信,同一个服务可以被不同客户端复用。