关于 Jaxonomy — hybrid dynamical systems on JAX
Jaxonomy 是基于 JAX 的 Python 框架,用于建模、仿真和优化混合动力系统,即在同一模型中结合连续物理、离散控制律和事件驱动逻辑。它面向控制与系统建模工程师,可对整个仿真过程进行自动微分。
主要功能
- 01基于 JAX 的 JIT 编译与 vmap 批量仿真
- 02混合动力学、状态机与零穿越事件
- 03LQR、MPC、卡尔曼滤波等控制与估计模块
- 04Acausal 多域物理建模
- 05FMI 2.0 / 3.0 FMU 导入与导出
- 06150 余个内置模块库
适用场景
- 01对带事件的混合系统进行参数辨识与轨迹优化
- 02构建并仿真控制回路,设计 LQR 或 MPC 控制器
- 03通过 FMU 与其他仿真工具进行联合仿真
MCP 相关
Jaxonomy 提供 MCP 服务,向 AI Agent 暴露模块枚举、模型构建与校验、仿真运行、参数拟合和系统线性化等工具。
配置
本地服务的配置在各客户端中通用,复制后粘贴到客户端的 MCP 配置文件即可。
工具
7收录的工具列表 · 更新于 2 周前
| 参数 | 类型 | 必填 | 说明 |
|---|---|---|---|
| t_stop | number | 是 | |
| backend | string | 否 | |
| t_start | number | 是 | |
| model_json | string | 是 | |
| max_major_steps | integer | 否 | |
| recorded_signals | array | 是 |
详细介绍
Jaxonomy
由 JAX 驱动的混合动力系统可微仿真。


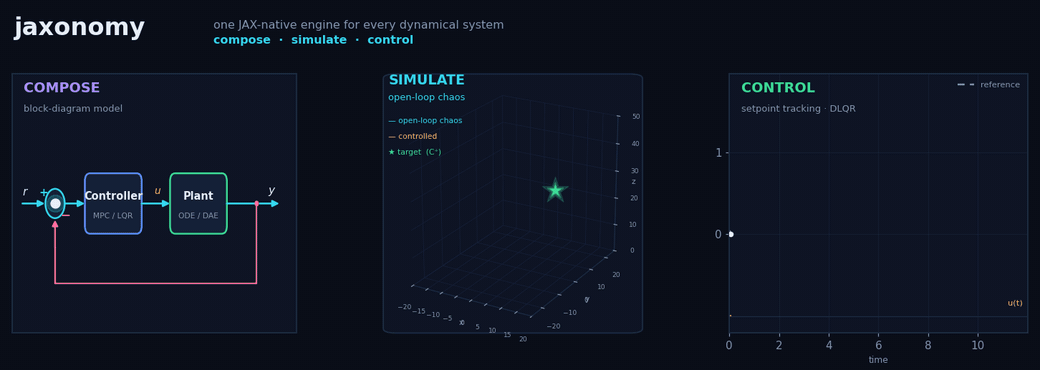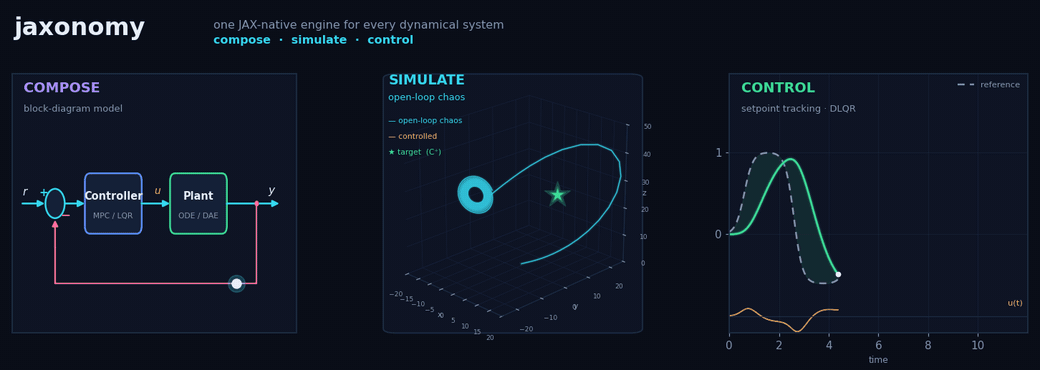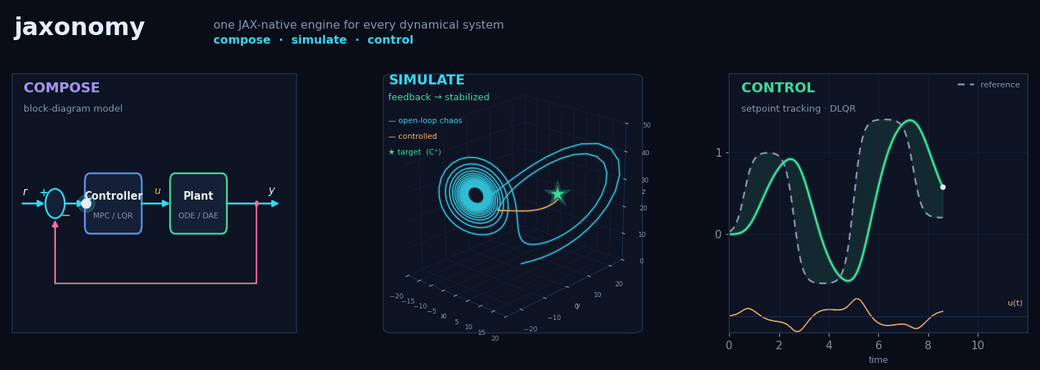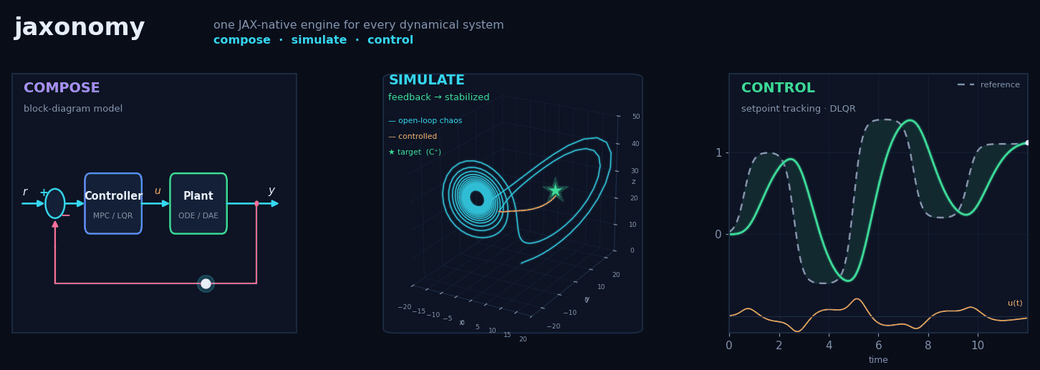
将方块图与自动微分相结合。对物理系统建模,使用 LQR/MPC/Kalman 构成闭环,并对整个过程求导。
为什么选择 JAX? · 安装 · 快速入门 · 图库 · 示例 · 文档
上方的每个面板都由 jaxonomy.simulate 根据使用该库构建的模型生成。
什么是 Jaxonomy?
Jaxonomy 是一个 Python 框架,用于对混合动力系统进行建模、仿真和优化——这类系统在一个模型中结合了连续物理过程、离散控制律和事件驱动逻辑。每次仿真都运行在 JAX 上,因此支持 JIT 编译、使用 vmap 批量处理,并且能够端到端完全求导。
import jax.numpy as jnp
import jaxonomy as jx

# Double integrator: A, B, C, D define the plant; Q, R weight the LQR cost.
A, B = jnp.array([[0., 1.], [0., 0.]]), jnp.array([[0.], [1.]])
C, D = jnp.eye(2), jnp.zeros((2, 1))
Q, R = jnp.eye(2), jnp.array([[1.]])

builder = jx.DiagramBuilder()
# Start displaced from the origin, so the regulator has something to do.
plant      = builder.add(jx.library.LTISystem(A, B, C, D,
                                              initialize_states=jnp.array([1.0, 0.0])))
controller = builder.add(jx.library.LinearQuadraticRegulator(A, B, Q, R))
builder.connect(plant.output_ports[0],      controller.input_ports[0])
builder.connect(controller.output_ports[0], plant.input_ports[0])

diagram = builder.build()
results = jx.simulate(
    diagram,
    diagram.create_context(),
    (0.0, 10.0),
    # Nothing is stored unless you name it here: without recorded_signals,
    # results.time and results.outputs come back as None.
    recorded_signals={"x": plant.output_ports[0],
                      "u": controller.output_ports[0]},
)

results.outputs["x"]    # (T, 2) — position and velocity, driven back to zero
🔥 为什么选择 JAX?
选择 JAX 作为计算底层,可解锁 NumPy 仿真器难以实现的功能:
Traditional simulator          Jaxonomy / JAX
──────────────────────         ─────────────────────────────────────────
simulate(params)          →    jit(simulate)(params)          10–100× faster
for p in param_grid: …    →    vmap(simulate)(param_grid)     embarrassingly parallel
finite_diff_gradient(…)   →    grad(simulate)(params)         exact gradients, free
| 特性 | SciPy / NumPy | Julia / DiffEq | Modelica | MathWorks¹ | Jaxonomy |
|---|---|---|---|---|---|
| 原生支持 Python | ✓ | ✗ | ✗ | ✗ | ✓ |
| JIT / 代码生成 | ✗ | ✓ | ✓ (C++) | ✓ (C/C++) | ✓ |
| 对 ODE 进行完整自动微分 | ✗ | 部分支持 | ✗ | 部分支持² | ✓ |
| 混合事件与零交叉 | 部分支持 | ✓ | ✓ | ✓ | ✓ |
| 非因果 / 基于方程 | ✗ | ✗ | ✓ | ✓ (Simscape) | ✓ |
| 方块图组合 | ✗ | 部分支持 | 部分支持 | ✓ (Simulink) | ✓ |
| 状态机建模 | ✗ | ✗ | ✗ | ✓ (Stateflow) | ✓ |
| 内置 LQR / MPC / Kalman | ✗ | 部分支持 | 通过库实现 | ✓ (工具箱) | ✓ |
| 神经 ODE / SINDy | ✗ | ✓ | ✗ | ✗ | ✓ |
| 降阶建模(balred / POD-DEIM / DMD / Koopman) | ✗ | 部分支持 | ✗ | ✓ (工具箱) | ✓ |
| 批量 / 集成(vmap) | ✗ | ✗ | ✗ | ✗ | ✓ |
| 开源(MIT) | ✓ | ✓ | 部分支持 | ✗ | ✓ |
¹ Simulink + Simscape + Stateflow + Control System Toolbox · ² 通过 Simulink Design Optimization 实现,不支持端到端自动微分
⚡ 主要功能
| 功能 | 能实现的功能 |
|---|---|
| ⚡ JAX 原生引擎 | JIT 编译仿真,使用 vmap 运行集成仿真,并通过 ODE 求解器(包括事件处理)进行求导 |
| 🔀 混合动力学 + 状态机 | 在一个模型中组合连续 ODE、周期性离散更新、零交叉事件,以及使用 StateMachineBuilder 编写的有限状态机。对于混合轨迹优化,jax.grad 可通过事件时间传播梯度。 |
| 🔌 非因果建模 | 受 Modelica 启发的多领域组件(电气、机械、热、流体、电池),采用 Pantelides 指数缩减和 BDF 质量矩阵 DAE 求解器 |
| 🎯 控制与估计 | LQR(连续、离散、有限时域、LQG)、线性 MPC(原生 + OSQP)、非线性 MPC(射击法 / 转录法 / Hermite-Simpson)、Kalman / EKF / UKF / RLS / Luenberger,以及带经典整定辅助工具的 2-DOF PID |
| 🧮 支持单位的连线 | 端口和信号可选用 BusUnit 注释;图表编译器会在构建时捕获量纲不匹配,而非让其成为静默的运行时错误 |
| 🧠 数据驱动建模 | Neural ODE、Universal Differential Equations、SINDy 符号回归、神经网络模块(MLP / PyTorch / TensorFlow / ONNX)、可微查找表拟合,以及统计代理模型(高斯过程、多项式混沌、RBF) |
| 📉 降阶建模 | jaxonomy.library.rom:线性 MOR(平衡截断、minreal、模态法 / 残差化)、结合 DEIM 超降阶的 POD–Galerkin,以及数据驱动的算子 ROM(DMD / DMDc / ERA、Koopman / eDMD 提升线性预测器)。统一通过 reduce(...) 入口使用;每个降阶模型都是可微、可仿真的模块 |
| 🎲 不确定性与灵敏度 | 一流的 jaxonomy.uq 工作流:基于参数分布的蒙特卡洛、拉丁超立方 + 准蒙特卡洛采样、Sobol 灵敏度分解、Morris 筛选 |
| 🤝 FMI 2.0 / 3.0 互操作 | 导入 FMI 协同仿真 FMU(ModelicaFMU,支持混合类型和数组 I/O)或模型交换 FMU(ModelicaFMUME,由 Jaxonomy 自带的求解器集成,并将 FMI 事件指示器作为零交叉处理);通过 build_fmu 将图表导出为二进制 .fmu。已在 CI 中通过 Reference FMUs、OpenModelica 和 fmusim 参考仿真器验证 |
| 🧩 150 多个库模块 | 积分器、滤波器、状态机、查找表、坐标变换、容器模块、总线 / 多路复用器系列、随机源等 |
📦 安装
需要 Python 3.10+。
# Create and activate a virtual environment (recommended)
python -m venv .venv
source .venv/bin/activate        # Windows: .venv\Scripts\activate

# Install
pip install jaxonomy             # core
pip install jaxonomy[safe]       # + SciPy, Matplotlib, control, jaxopt
pip install jaxonomy[nmpc]       # + nonlinear MPC (requires IPOPT on PATH)
pip install jaxonomy[all]        # + everything
从源代码安装:
git clone https://github.com/machinavitalis/jaxonomy
cd jaxonomy
pip install -e .
CLI 运行器:
jaxonomy_cli run --model path/to/model.json
🚀 快速开始
只需几行代码即可运行首次仿真——创建自定义模块,将其构建到图表中,并通过其 ODE 进行积分:
import jaxonomy as jx
import jax.numpy as jnp

# Van der Pol oscillator as a custom block
class VanDerPol(jx.LeafSystem):
    def __init__(self, mu=1.0, **kwargs):
        super().__init__(**kwargs)
        self.declare_dynamic_parameter("mu", mu)
        self.declare_continuous_state(
            default_value=jnp.array([0.0, 2.0]), ode=self._ode
        )
        self.declare_continuous_state_output(name="x")

    def _ode(self, time, state, *inputs, **params):
        x, mu = state.continuous_state, params["mu"]
        return jnp.array([x[1],  mu * (1 - x[0]**2) * x[1] - x[0]])

builder = jx.DiagramBuilder()
vdp = builder.add(VanDerPol(mu=2.0, name="vdp"))
diagram = builder.build()

results = jx.simulate(
    diagram, diagram.create_context(), (0.0, 20.0),
    options=jx.SimulatorOptions(buffer_length=4000),  # room for adaptive steps
    recorded_signals={"x": vdp.output_ports[0]},
)
# results.outputs["x"] → time-series of shape (T, 2)
📚 文档
- 在线文档与教程: py.jaxonomy.com
- 本地文档:
pip install -r requirements.docs.txt mkdocs serve # → http://127.0.0.1:8000 - 示例笔记本:
docs/examples/ - 范围说明: PINNs 与 PDE 代理模型 — 经典 PDE PINN 不在项目范围内;物理信息驱动的动力学学习(UDE / Neural DAE / Neural ODE / SINDy)则是核心内容。
🤖 通过 AI agent 驱动 Jaxonomy(MCP)
Jaxonomy 附带一个 MCP 服务,可将引擎公开为 AI agent 可直接调用的工具——它可以枚举库中的模块、构建并验证模型、运行仿真、拟合数据参数,以及对系统进行线性化,然后基于实际结果进行推理。如果你通过 agent 使用 Jaxonomy(Claude Desktop/Code、Cursor 等),值得配置此服务;如果你手动编写 Python,只需执行上文的 pip install 即可,无需配置。
pip install jaxonomy[mcp]
然后将此服务注册到你的 agent 客户端。对于 Claude Desktop,请添加到
claude_desktop_config.json:
{
  "mcpServers": {
    "jaxonomy": {
      "command": "python",
      "args": ["-m", "jaxonomy.mcp.server"]
    }
  }
}
使用安装了 jaxonomy[mcp] 的解释器(或 jaxonomy-mcp 入口点)。该服务在
MCP Registry 中的注册名称为
io.github.machinavitalis/jaxonomy;完整的工具参考、客户端配置和限制,请参阅
py.jaxonomy.com/mcp。
如果你只想让 agent 参考文档,请从 SKILL.md 开始——其中介绍了何时使用 Jaxonomy、何时选择其他工具、核心 API,以及最常导致初次编写脚本失败的问题。文档网站还提供了 llms.txt 版本:
py.jaxonomy.com/llms.txt 列出所有页面,
py.jaxonomy.com/llms-full.txt 则将整套文档合并为一个 Markdown 文件。
📖 示例
1 · 混合动力学:弹跳球
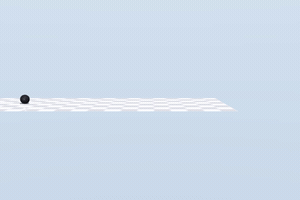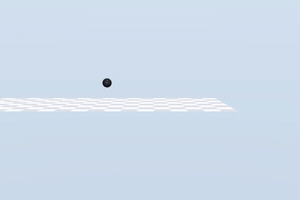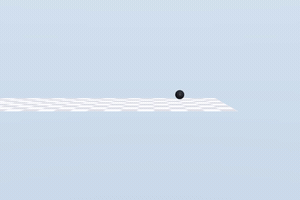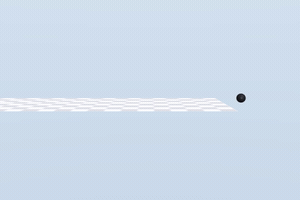
Jaxonomy 专为混合系统设计——这类模型中,连续物理过程与瞬时离散重置相互作用。弹跳球是典型示例:自由落体 ODE 会被碰撞事件打断,碰撞会反转速度。
控制方程
两次弹跳之间的动力学遵循:
$$ \dot{x} = v, \qquad \dot{v} = -g $$
当球撞到地面($x = 0$,$v < 0$)时,会触发零交叉事件并重置状态:
$$ x^+ = 0, \qquad v^+ = -e \cdot v \quad (e \in [0, 1] \text{ — 恢复系数}) $$
import jaxonomy as jx
import jax.numpy as jnp

class BouncingBall(jx.LeafSystem):
    def __init__(self, g=9.81, e=0.8, **kwargs):
        super().__init__(**kwargs)
        self.declare_dynamic_parameter("g", g)
        self.declare_dynamic_parameter("e", e)
        # [height, velocity]
        self.declare_continuous_state(
            default_value=jnp.array([5.0, 0.0]), ode=self._ode
        )
        self.declare_continuous_state_output(name="state")

        # Zero-crossing: fires as height crosses zero from above
        self.declare_zero_crossing(
            guard=self._hit_ground,
            reset_map=self._bounce,
            direction="positive_then_non_positive",
        )

    def _ode(self, time, state, *inputs, **params):
        v = state.continuous_state[1]
        return jnp.array([v, -params["g"]])

    def _hit_ground(self, time, state, *inputs, **params):
        return state.continuous_state[0]  # guard on height

    def _bounce(self, time, state, *inputs, **params):
        x, v = state.continuous_state
        new_state = jnp.array([0.0, -params["e"] * v])
        return state.with_continuous_state(new_state)

builder = jx.DiagramBuilder()
ball = builder.add(BouncingBall(g=9.81, e=0.85, name="ball"))
diagram  = builder.build()
results  = jx.simulate(
    diagram, diagram.create_context(), (0.0, 8.0),
    recorded_signals={"state": ball.output_ports[0]},
)
零交叉事件通过对求解器的稠密输出多项式进行 40 步二分搜索来定位——无需用户指定容差,即可实现亚微秒级时间精度。
2 · 最优控制:LQR 摆杆
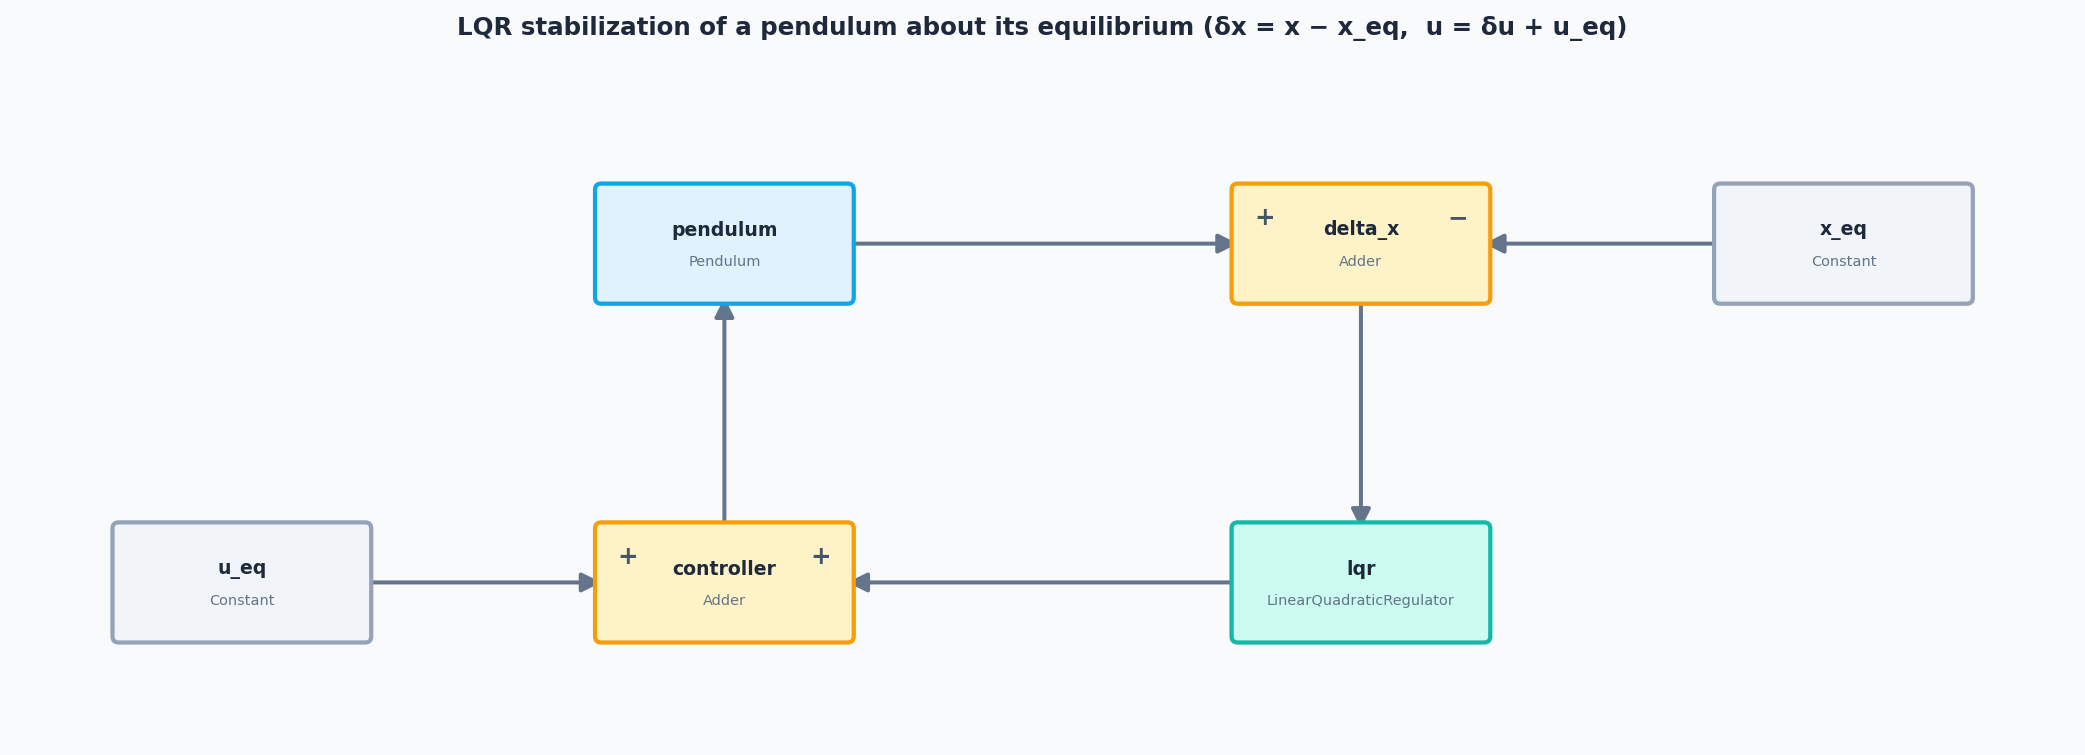
对于状态为 $x = [\theta, \dot\theta]^\top$ 的线性化摆杆:
$$ \dot{x} = Ax + Bu, \qquad A = \begin{bmatrix} 0 & 1 \ g/L & 0 \end{bmatrix}, \quad B = \begin{bmatrix} 0 \ 1/mL^2 \end{bmatrix} $$
线性二次调节器通过求解代数 Riccati 方程 $A^\top P + PA - PBR^{-1}B^\top P + Q = 0$,得到最优增益 $K = R^{-1}B^\top P$,从而最小化无限时域代价:
$$ J = \int_0^\infty \bigl( x^\top Q, x + u^\top R, u \bigr), dt $$
因此 $u^* = -Kx$。
import jaxonomy as jx
from jaxonomy.library import LTISystem, LinearQuadraticRegulator
import jax.numpy as jnp

g, L, m = 9.81, 1.0, 1.0
A = jnp.array([[0, 1], [g/L, 0]])
B = jnp.array([[0], [1 / (m * L**2)]])
C, D = jnp.eye(2), jnp.zeros((2, 1))

Q = jnp.diag(jnp.array([10.0, 1.0]))  # penalise angle more than rate
R = jnp.array([[0.1]])                 # control effort cost

builder    = jx.DiagramBuilder()
plant      = builder.add(LTISystem(A, B, C, D, name="pendulum"))
controller = builder.add(LinearQuadraticRegulator(A, B, Q, R, name="lqr"))

builder.connect(plant.output_ports[0],      controller.input_ports[0])
builder.connect(controller.output_ports[0], plant.input_ports[0])

diagram = builder.build()
context = diagram.create_context()

# Perturb the pendulum's initial angle by 15° (set one block's sub-state)
context = context.with_subcontext(
    plant.system_id,
    context[plant.system_id].with_continuous_state(jnp.array([jnp.pi / 12, 0.0])),
)

results = jx.simulate(
    diagram, context, (0.0, 5.0),
    recorded_signals={"x": plant.output_ports[0]},
)
3 · 可微参数辨识
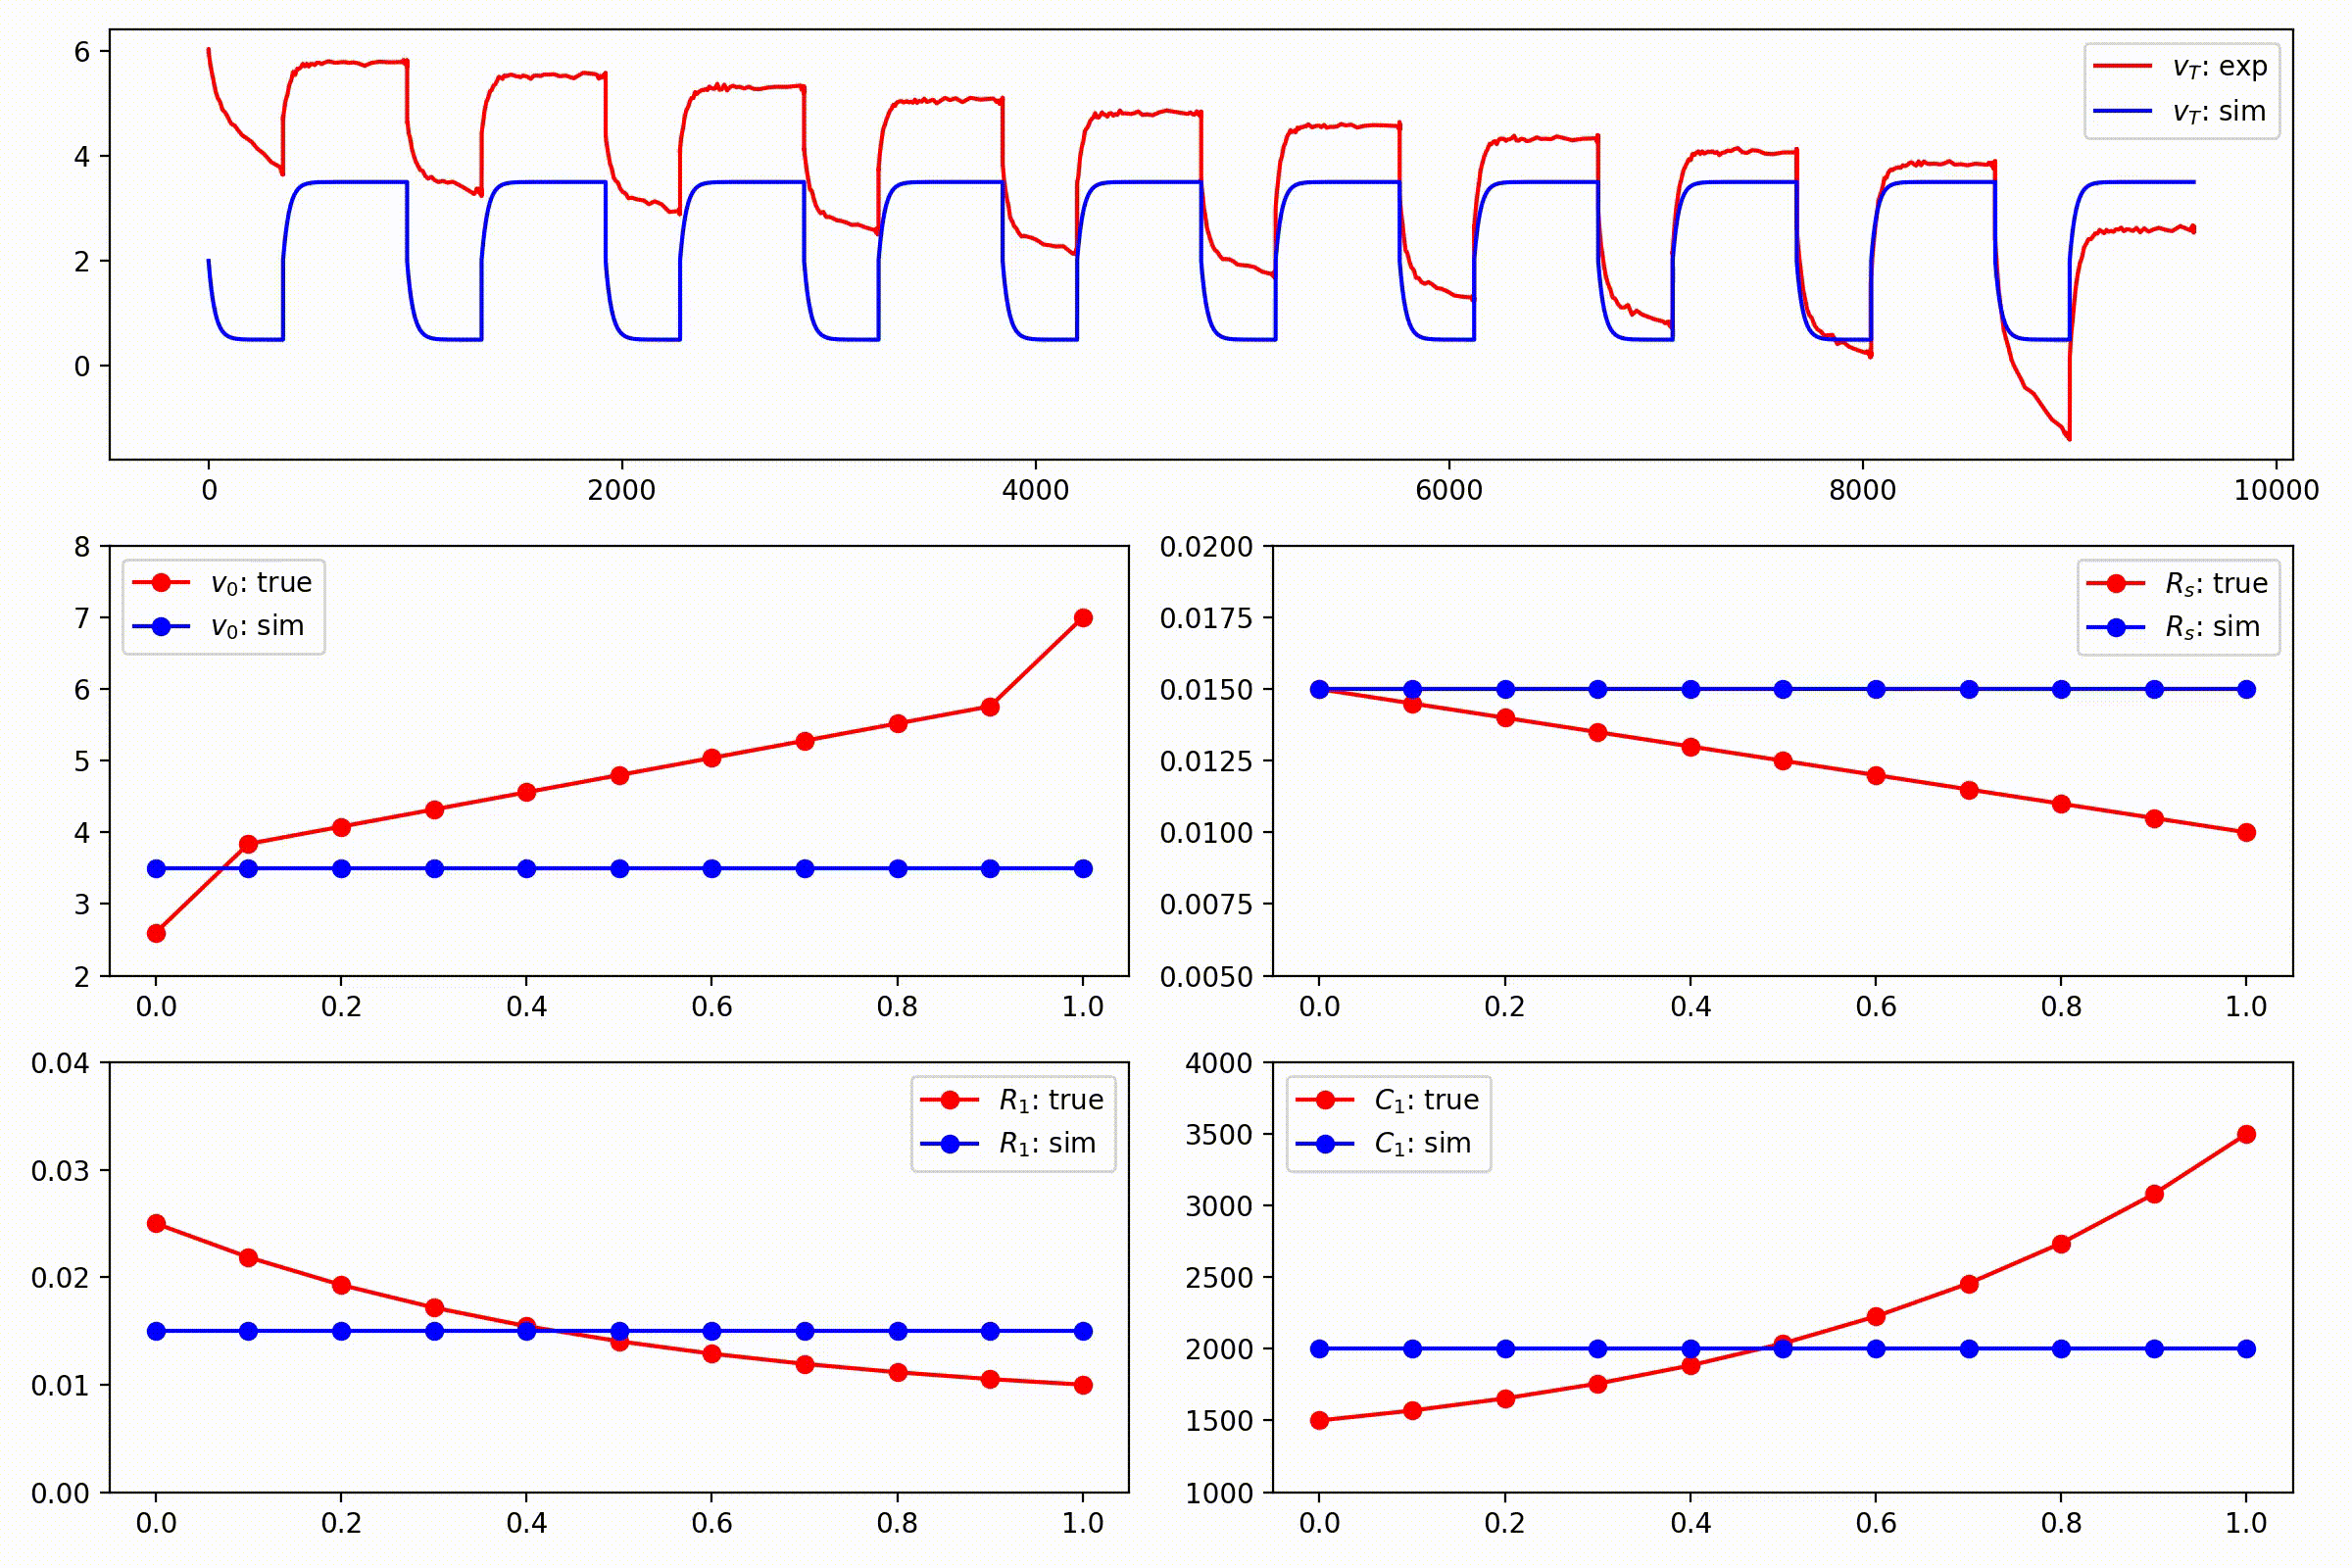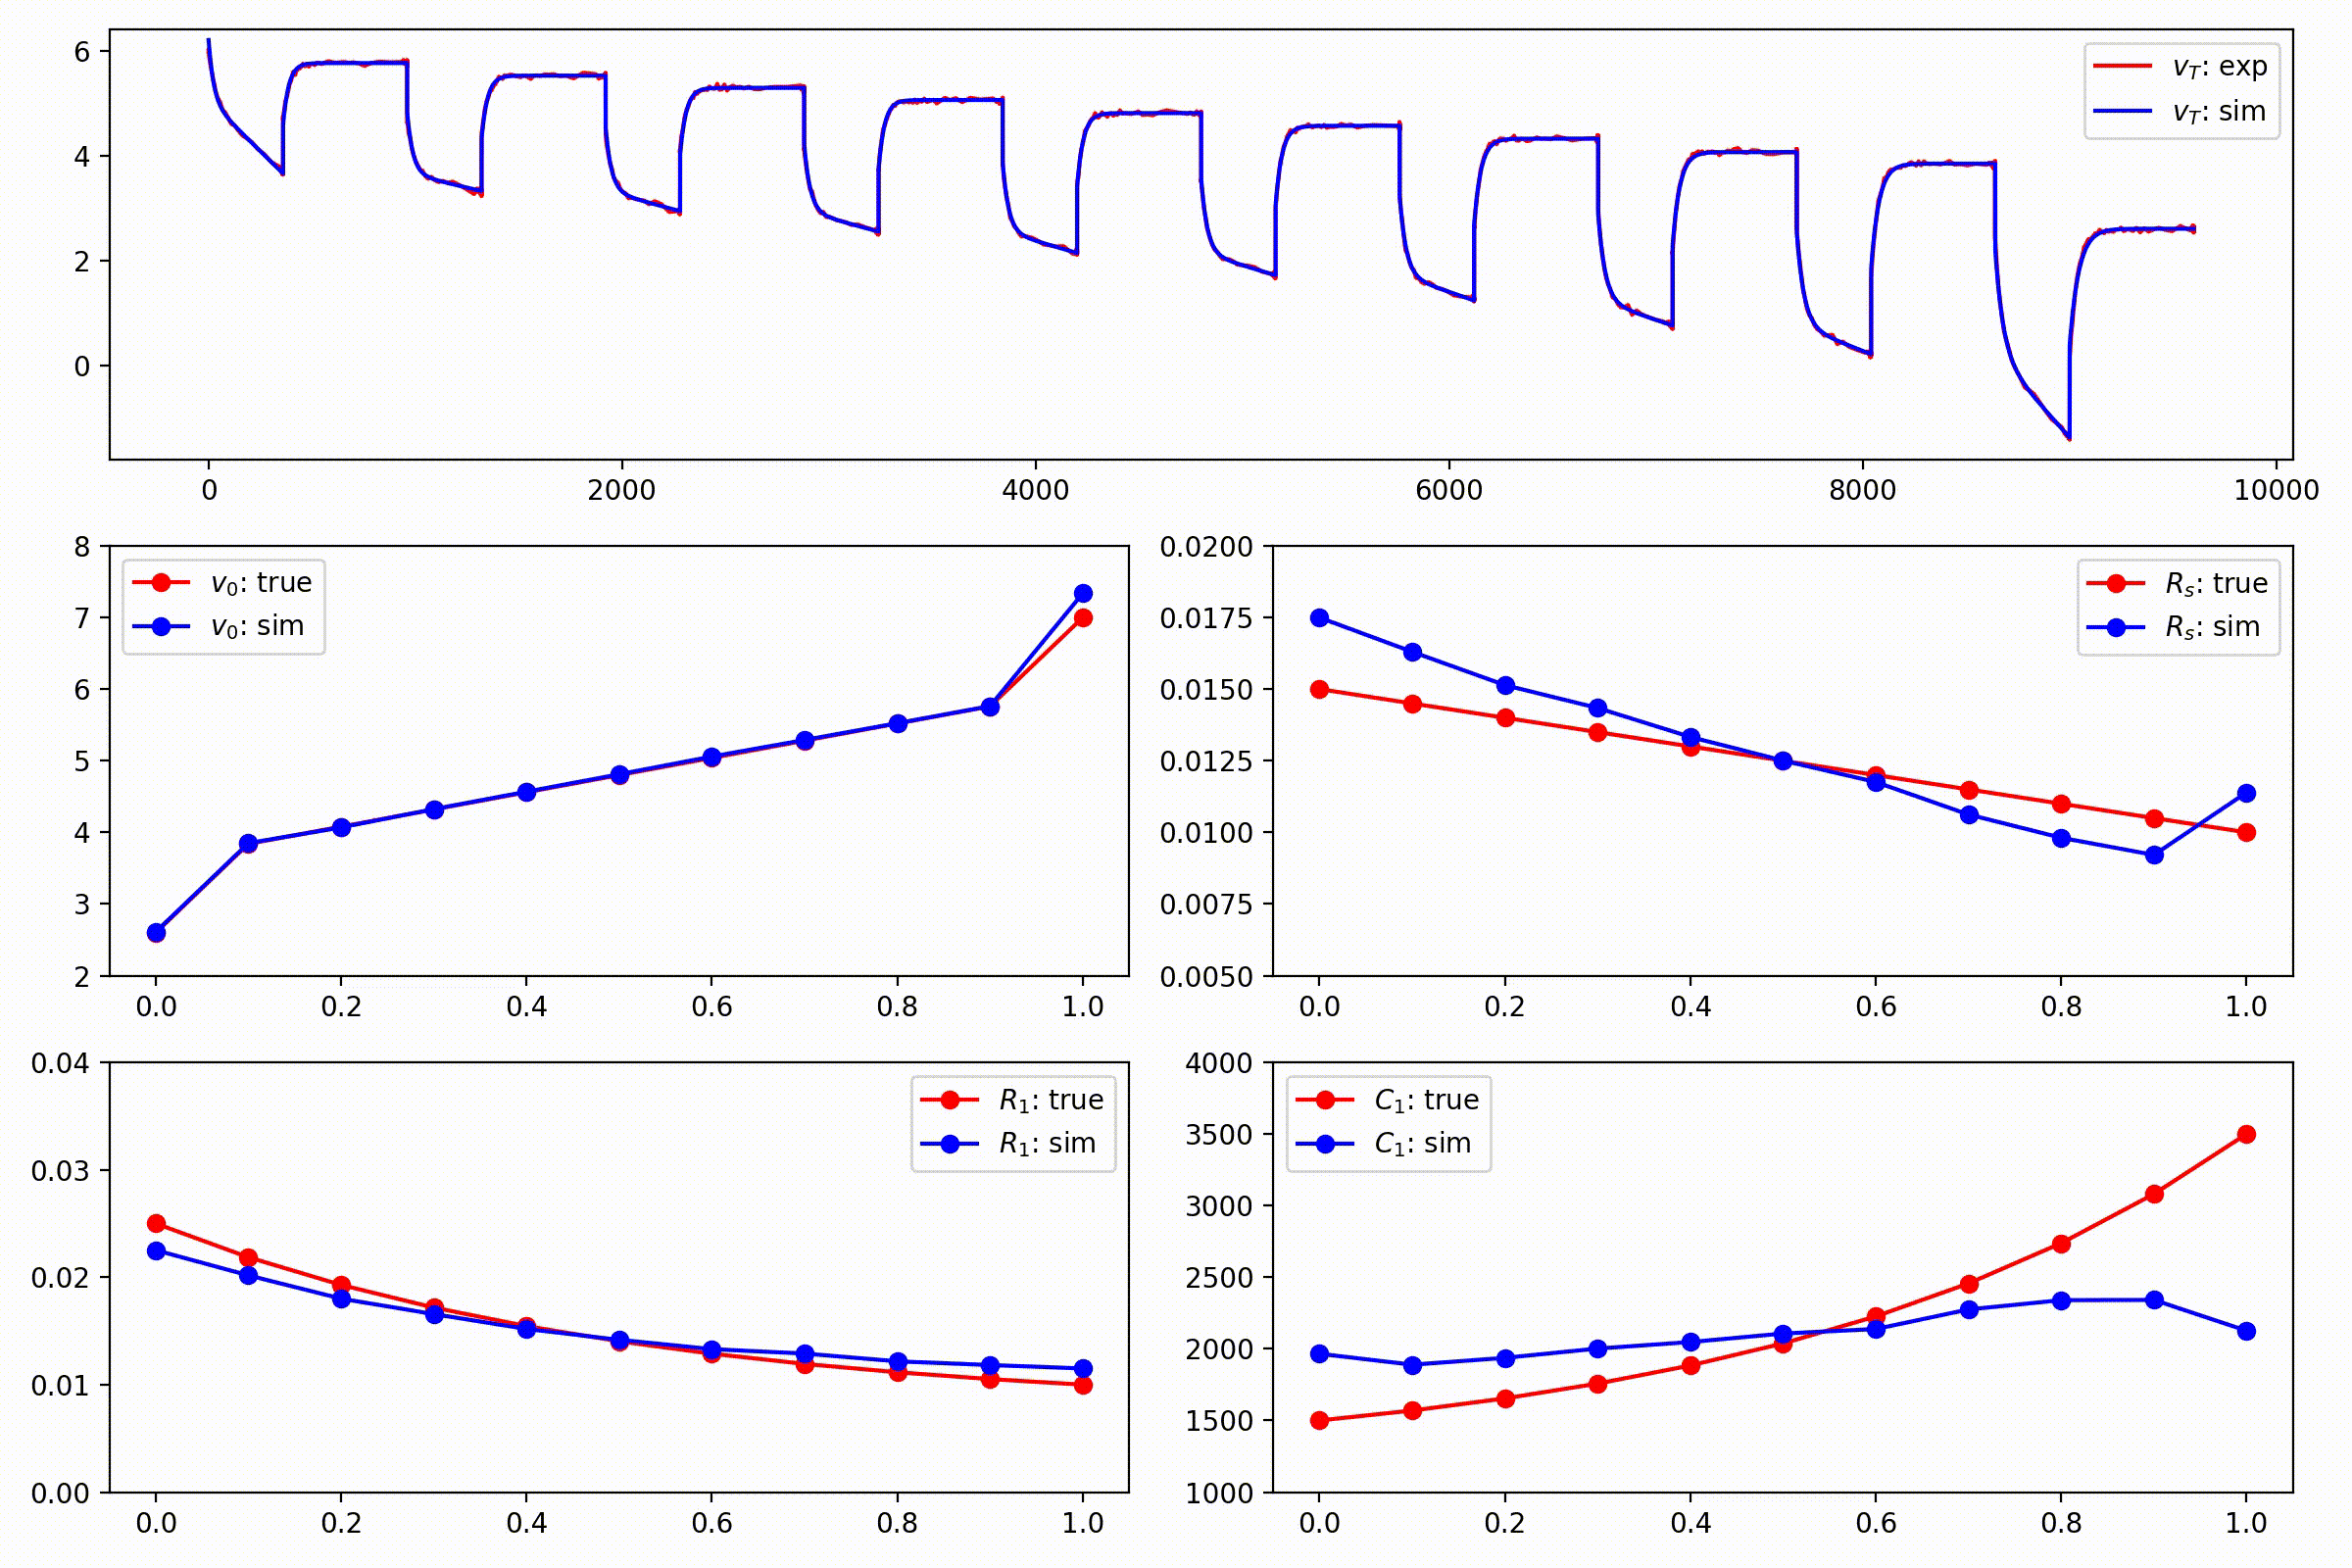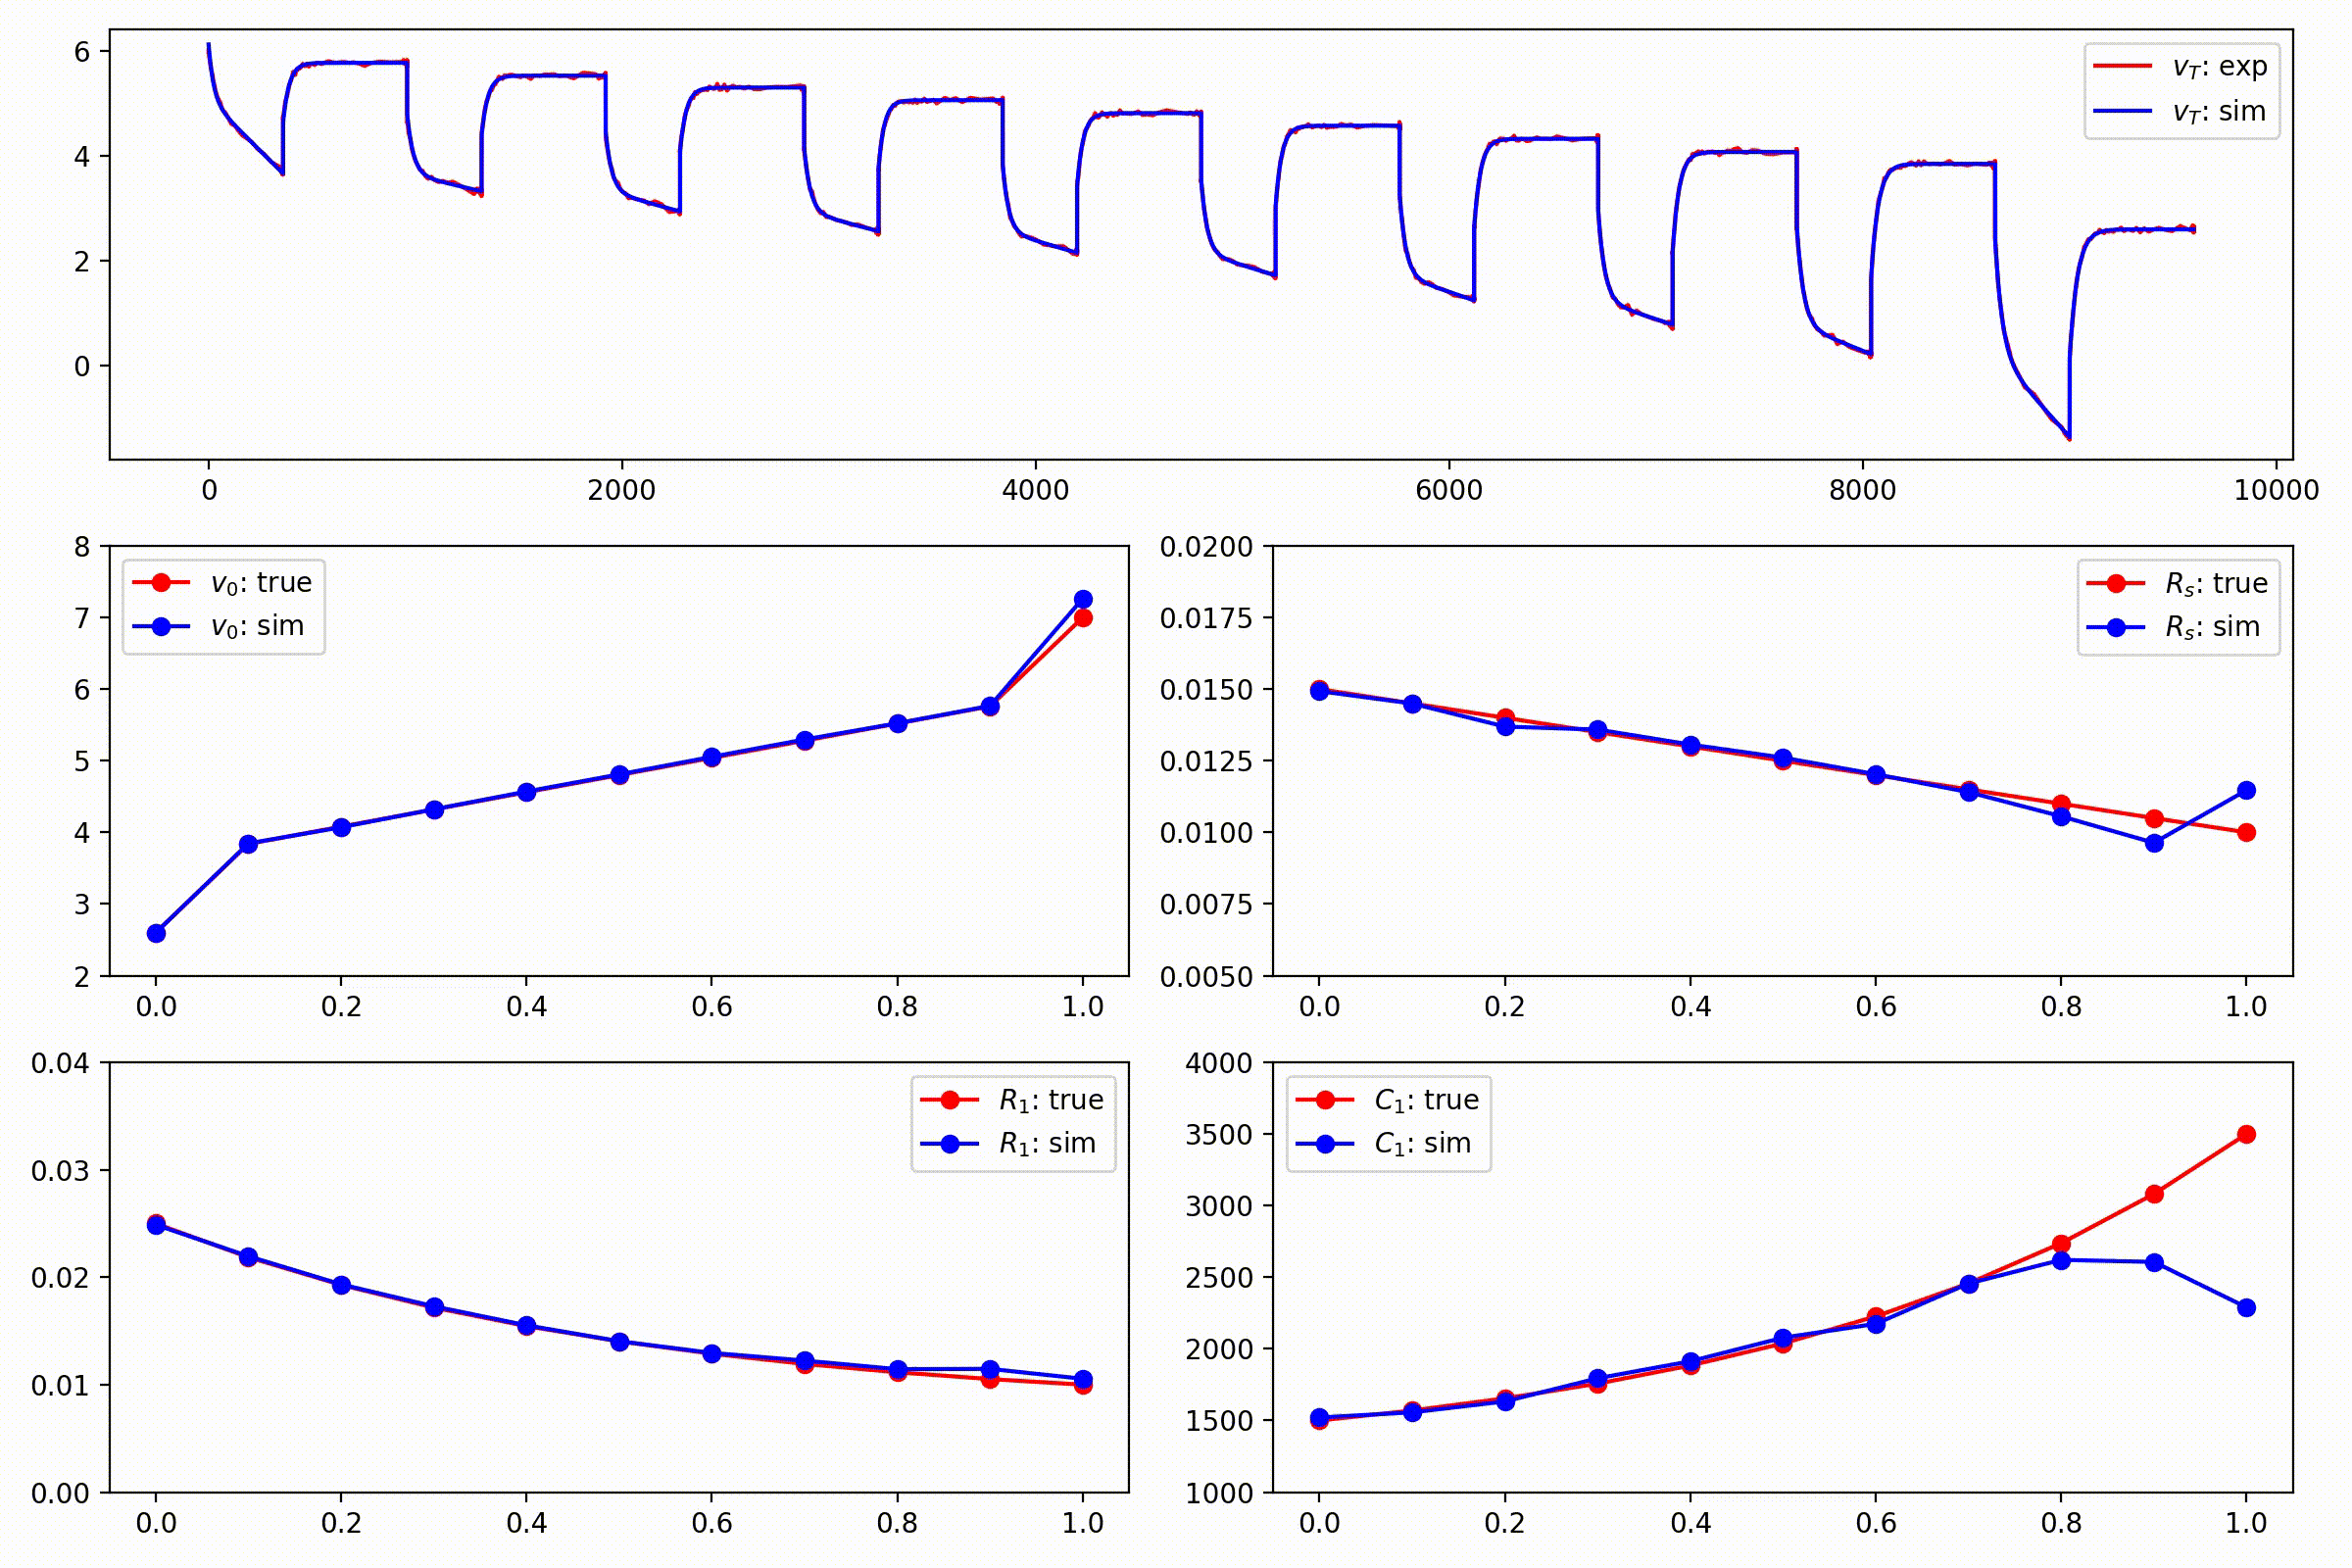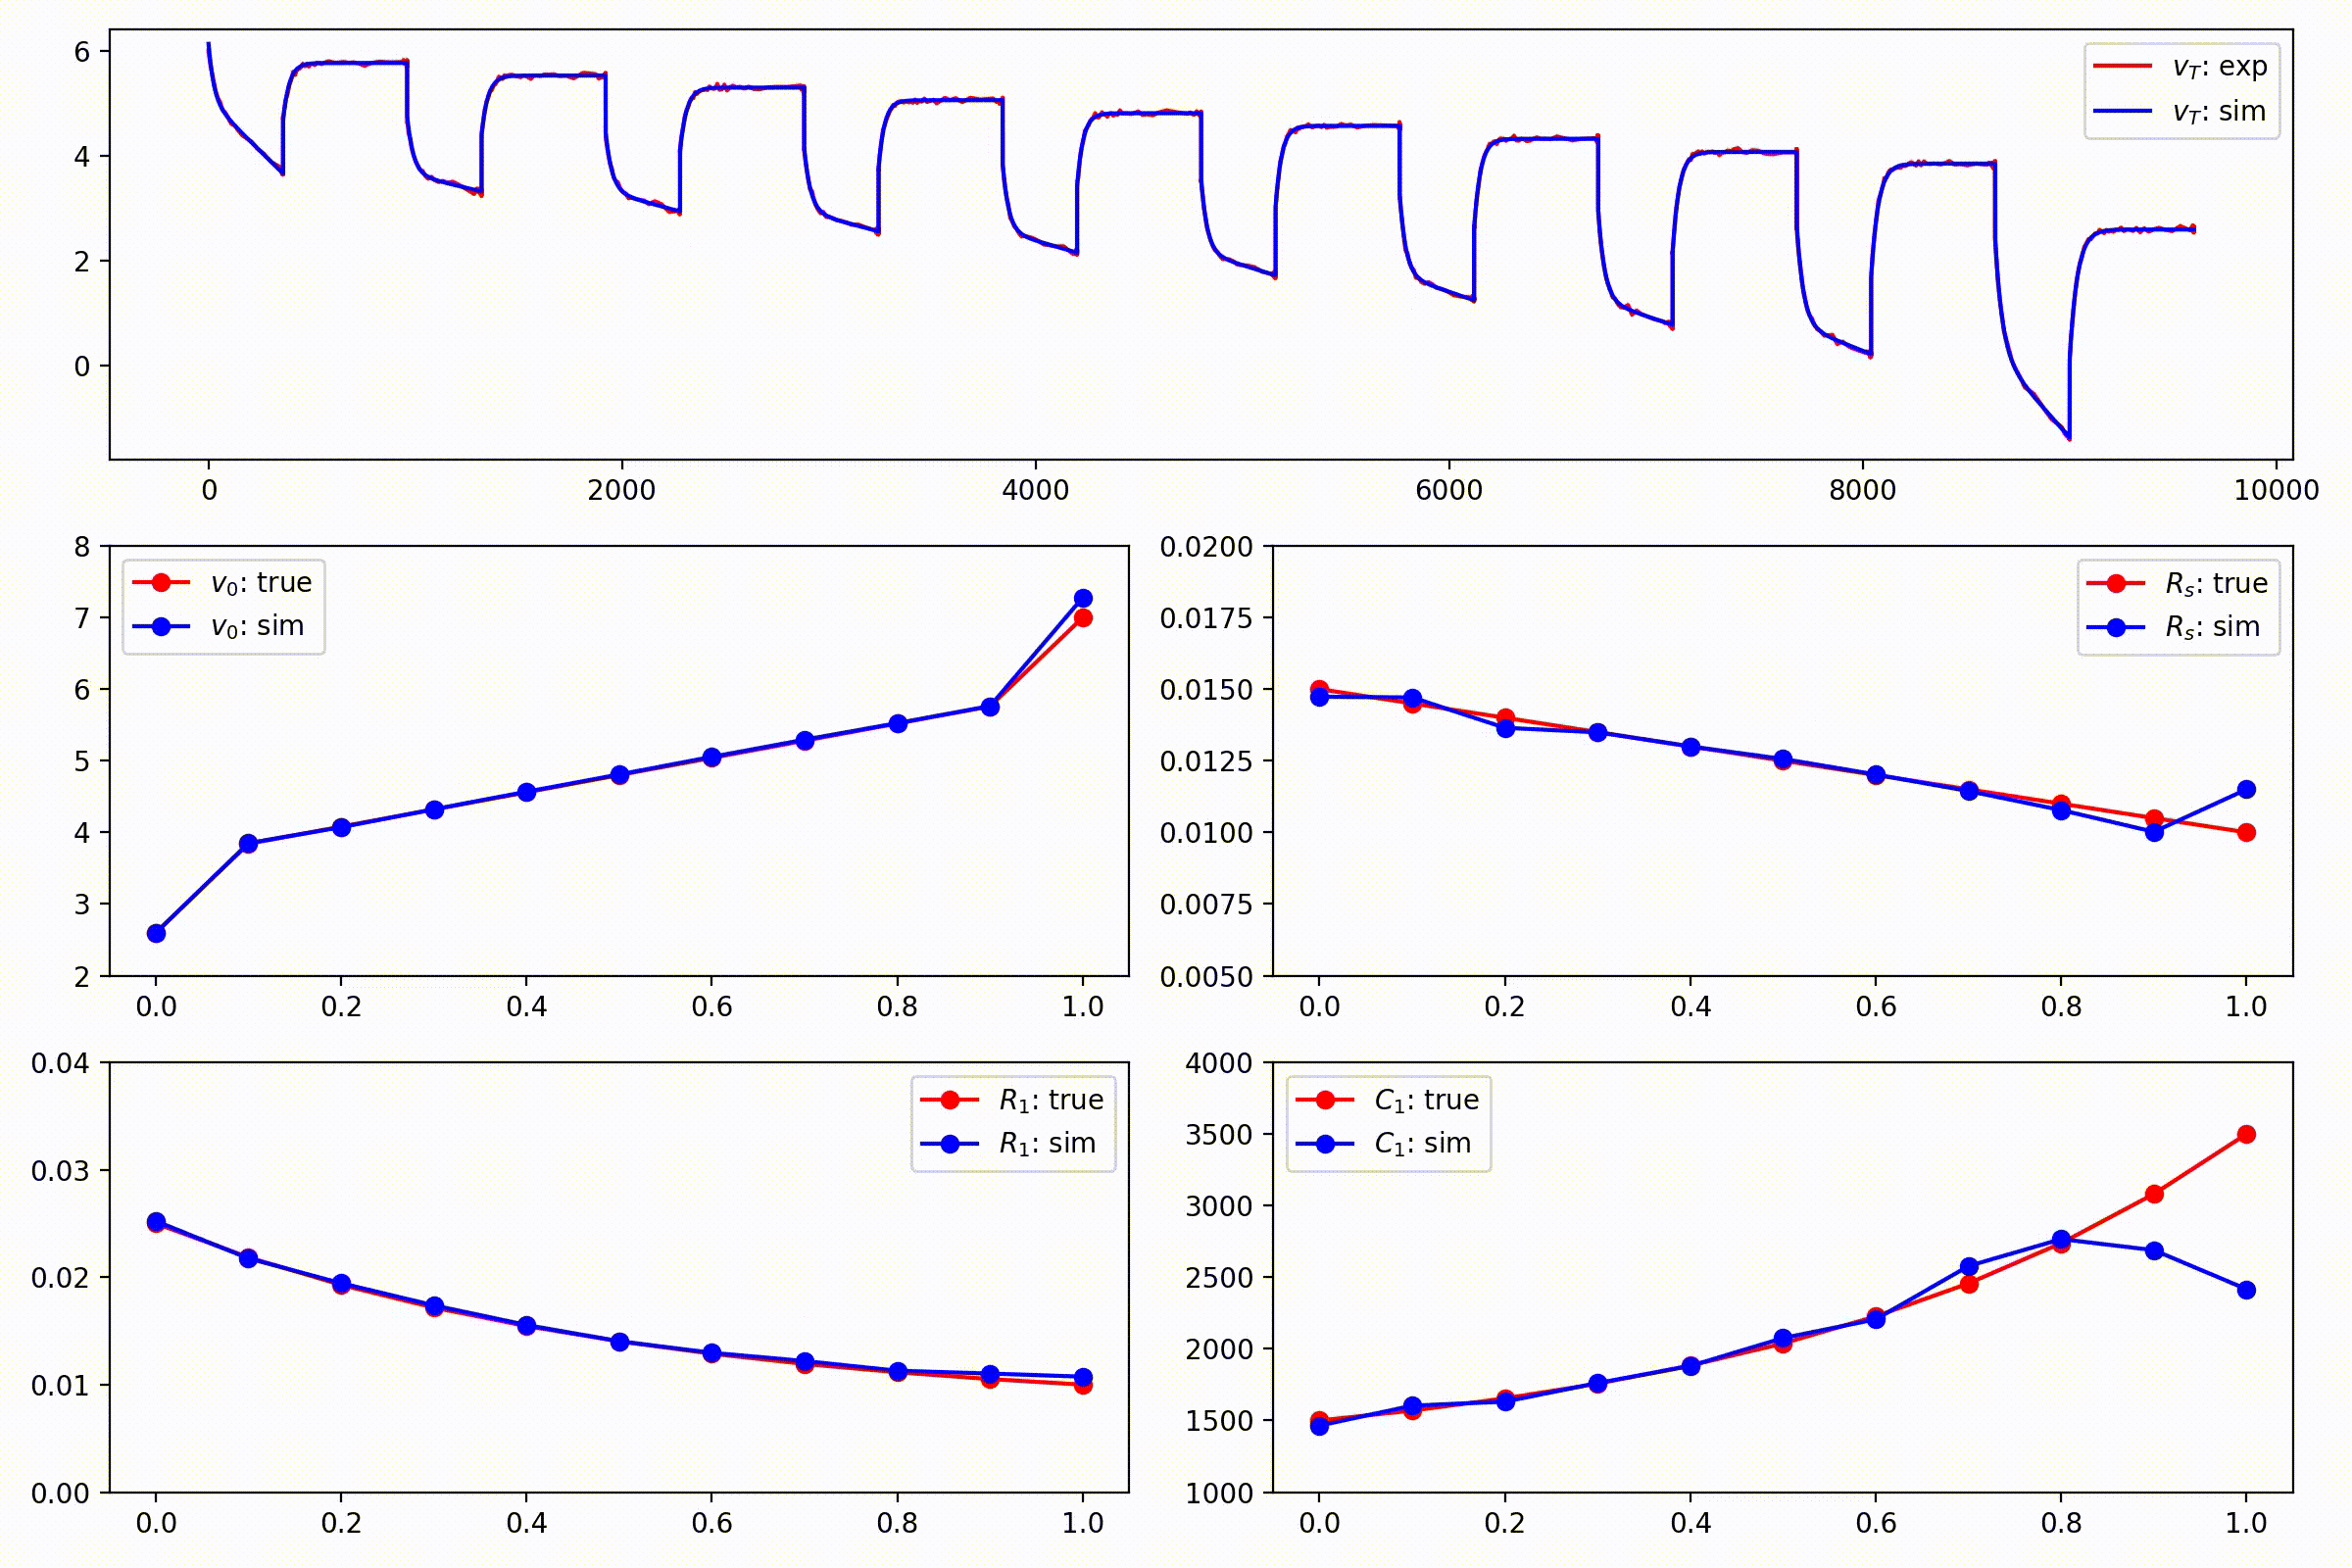
Jaxonomy 可以对完整仿真求导,根据数据拟合模型参数——无需有限差分近似,也无需手写伴随代码。这里,我们通过对整个仿真过程求导,并使用 Optax 进行梯度下降,来恢复弹簧阻尼器的刚度和阻尼:
import jax
import jax.numpy as jnp
import optax
import jaxonomy as jx

class SpringDamper(jx.LeafSystem):
    def __init__(self, k=1.0, c=0.3, **kwargs):
        super().__init__(**kwargs)
        self.declare_dynamic_parameter("k", k)
        self.declare_dynamic_parameter("c", c)
        self.declare_continuous_state(
            default_value=jnp.array([1.0, 0.0]), ode=self._ode
        )

    def _ode(self, time, state, *inputs, **params):
        x, v = state.continuous_state
        return jnp.array([v, -params["k"] * x - params["c"] * v])

sd   = SpringDamper(name="sd")
opts = jx.SimulatorOptions(enable_autodiff=True, max_major_steps=200)

def final_state(theta):                       # theta = {"k": ..., "c": ...}
    ctx = sd.create_context()
    ctx.parameters["k"], ctx.parameters["c"] = theta["k"], theta["c"]
    res = jx.simulate(sd, ctx, (0.0, 1.5), options=opts)
    return res.context.continuous_state       # differentiable final [x, v]

target = jax.lax.stop_gradient(final_state({"k": 4.0, "c": 0.5}))  # "measured"
loss   = lambda theta: jnp.sum((final_state(theta) - target) ** 2)

theta   = {"k": 1.0, "c": 0.1}
opt     = optax.adam(2e-1)
state   = opt.init(theta)
grad_fn = jax.jit(jax.grad(loss))             # gradient through the ODE solver
for _ in range(300):
    updates, state = opt.update(grad_fn(theta), state)
    theta = optax.apply_updates(theta, updates)
# theta → {"k": 4.00, "c": 0.50}
jax.grad(loss) 会自动沿每个 ODE 步骤反向传播,因此同样的方法也适用于电池 ECM(上图)、动力总成或任何参数化模型。需要边界、变换和约束时,jaxonomy.optimization 会通过更高层的 Optimizable API 封装这一流程。
4 · 非因果物理建模
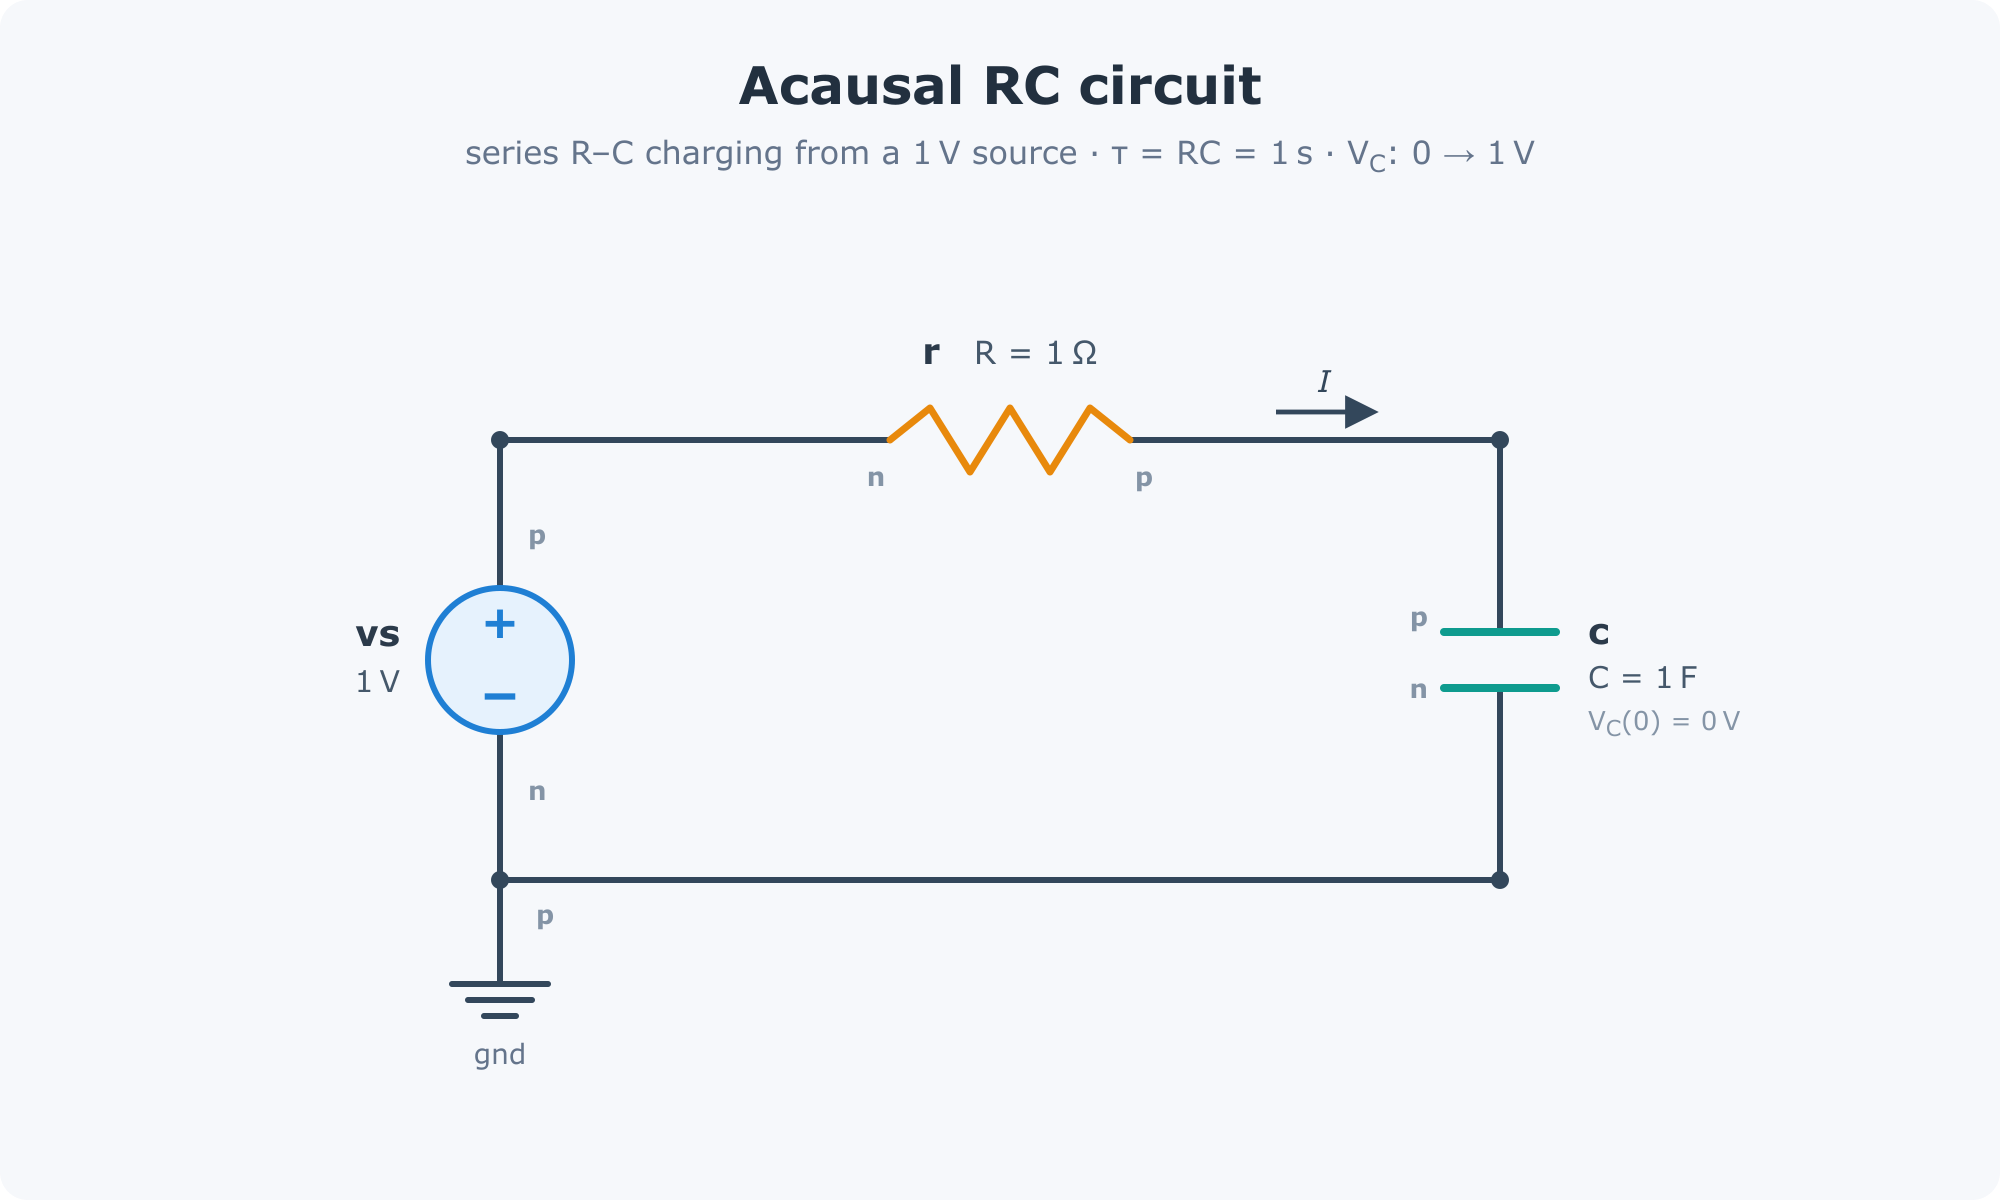
Jaxonomy 包含一个受 Modelica 启发的非因果建模层,用于多领域物理系统。你可以用符号形式描述组件连接;编译器会自动推导控制 DAE、降低其指数,并生成可直接用于任何图示的 LeafSystem。
带初始条件的 RC 电路:
$$ C,\dot{V}C = I, \qquad V_C(0) = 0,\text{V}, \qquad V{\text{src}} = 1,\text{V} $$
import jaxonomy as jx
from jaxonomy.acausal import AcausalCompiler, AcausalDiagram, EqnEnv
from jaxonomy.acausal import electrical as elec

ev = EqnEnv()
ad = AcausalDiagram()

vs  = elec.VoltageSource(ev, name="vs", v=1.0)
r   = elec.Resistor(ev,      name="r",  R=1.0)
c   = elec.Capacitor(ev,     name="c",  C=1.0,
                              initial_voltage=0.0, initial_voltage_fixed=True)
gnd = elec.Ground(ev,        name="gnd")

ad.connect(vs, "p", r,  "n")
ad.connect(r,  "p", c,  "p")
ad.connect(c,  "n", vs, "n")
ad.connect(vs, "n", gnd, "p")

compiler = AcausalCompiler(ev, ad)
rc_block = compiler()         # → LeafSystem, JIT-compiled ODE

builder = jx.DiagramBuilder()
rc = builder.add(rc_block)
diagram = builder.build()
results = jx.simulate(
    diagram,
    diagram.create_context(),
    (0.0, 5.0),
    recorded_signals={"rc": rc.output_ports[0]},
)

results.outputs["rc"]   # capacitor charges 0 → 0.993 V over 5 τ (R = C = 1)
同一流程也适用于多领域系统——连接 electrical、rotational 和 translational 领域的机电执行器可编译为一个经过优化的系统。
可用的非因果领域:electrical · rotational · translational · thermal · fluid
5 · 可微灵敏度与批量仿真
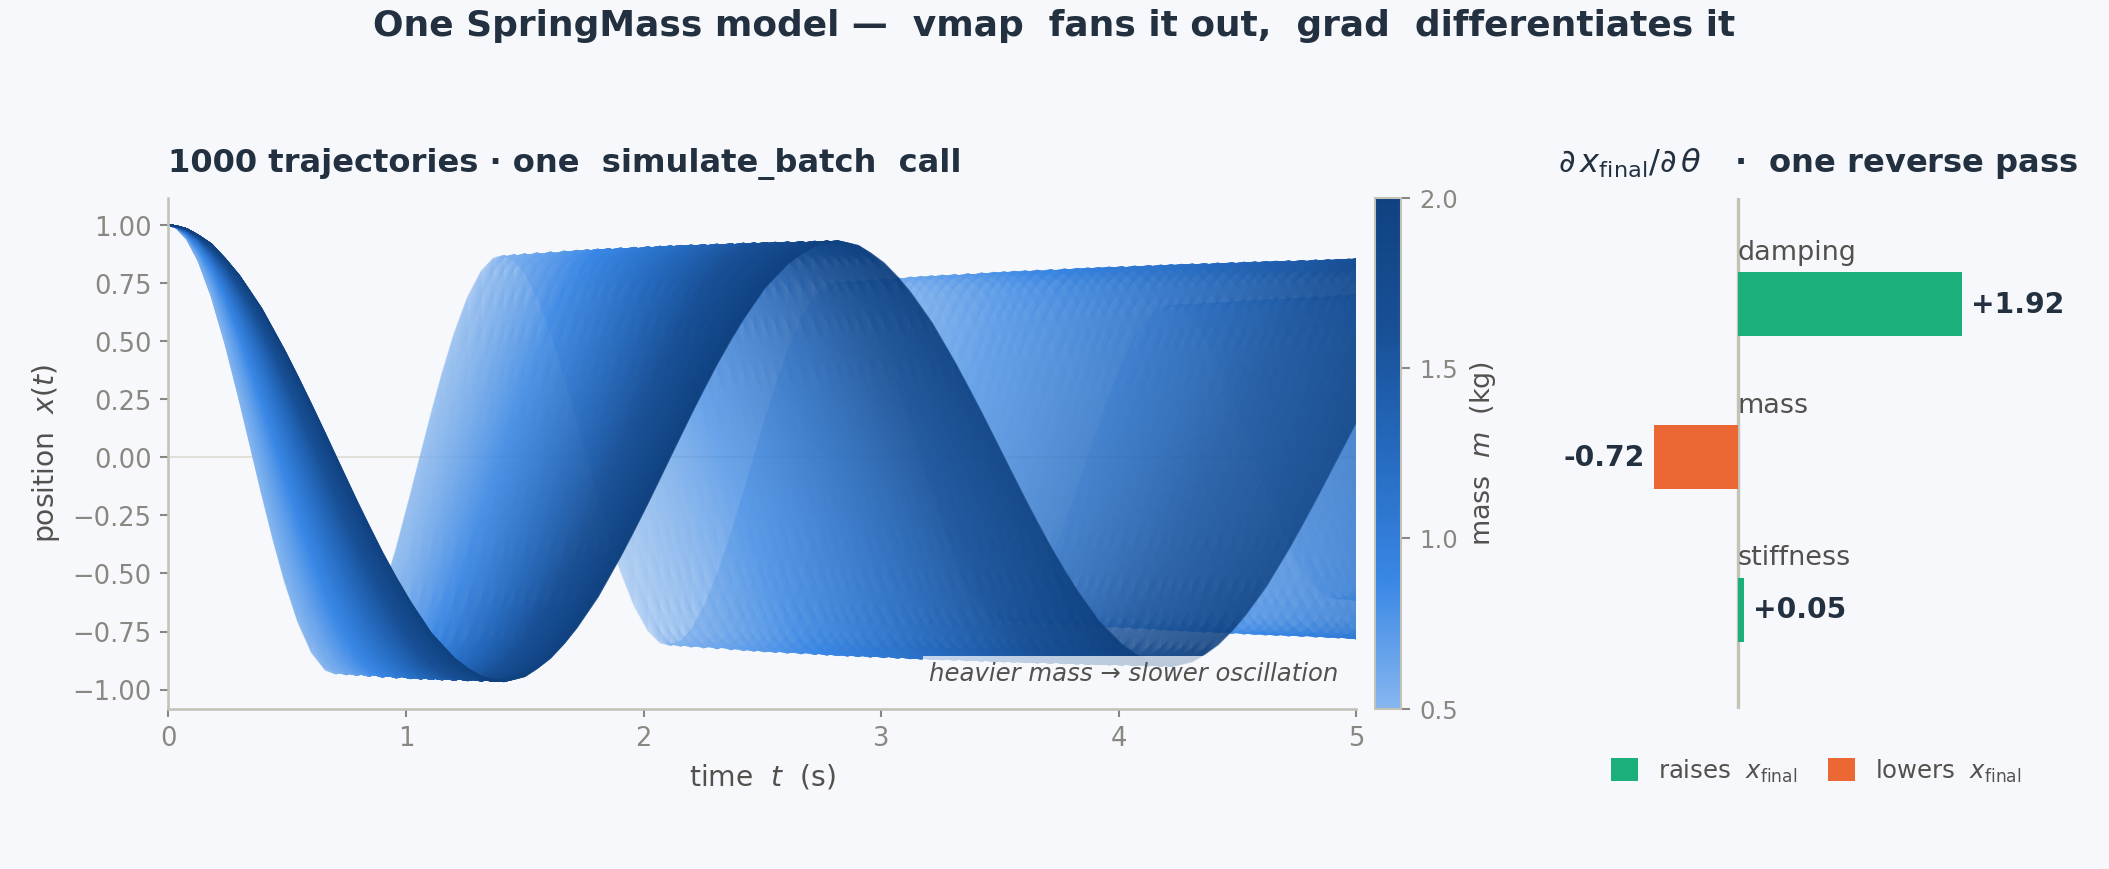
由于 jax.grad、jax.jit 和 jax.vmap 都可以与 simulate 组合使用,你可以用极少的样板代码实现强大的工作流:
import jax
import jax.numpy as jnp
import jaxonomy as jx

class SpringMass(jx.LeafSystem):
    def __init__(self, mass=1.0, damping=0.1, stiffness=10.0, **kwargs):
        super().__init__(**kwargs)
        self.declare_dynamic_parameter("mass", mass)
        self.declare_dynamic_parameter("damping", damping)
        self.declare_dynamic_parameter("stiffness", stiffness)
        self.declare_continuous_state(
            default_value=jnp.array([1.0, 0.0]), ode=self._ode
        )
        self.declare_continuous_state_output(name="x")

    def _ode(self, time, state, *inputs, **params):
        x, v = state.continuous_state
        a = -(params["stiffness"] * x + params["damping"] * v) / params["mass"]
        return jnp.array([v, a])

# ── Sensitivity: ∂(final position)/∂(all parameters) in one reverse pass ─────
plant = SpringMass(name="plant")
grad_opts = jx.SimulatorOptions(enable_autodiff=True, max_major_steps=200)

def final_position(theta):
    ctx = plant.create_context()
    for name, value in theta.items():
        ctx.parameters[name] = value
    res = jx.simulate(plant, ctx, (0.0, 5.0), options=grad_opts)
    return res.context.continuous_state[0]

grads = jax.grad(final_position)({"mass": 1.0, "damping": 0.1, "stiffness": 10.0})

# ── Monte Carlo ensemble: 1000 trajectories over a mass sweep (vmap) ─────────
builder = jx.DiagramBuilder()
plant_b = builder.add(SpringMass(name="plant"))
diagram = builder.build()

results = jx.simulate_batch(
    diagram, t_span=(0.0, 5.0),
    param_batches={"plant.mass": jnp.linspace(0.5, 2.0, 1000)},
    options=jx.SimulatorOptions(math_backend="jax", max_major_steps=200),
    recorded_signals={"x": plant_b.output_ports[0]},
)
# results.outputs["x"] shape: (1000, T, 2)
🧩 库概览
超过 150 个内置模块,涵盖完整的信号处理与控制工具包。以下是其中一部分代表性模块,并非全部:
| 类别 | 模块 |
|---|---|
| 信号源 | Constant、Step、Ramp、Chirp、Pulse、Sawtooth、Clock、DataSource |
| 随机过程 | RandomNumber、UniformRandomNumber、WhiteNoise、BandLimitedNoise、PRBS、RandomSource——均支持 with_key,可在 vmap 下生成相互独立的噪声流 |
| 算术与非线性函数 | Adder、Gain、Product、Abs、Power、Trigonometric、Saturate / SoftSaturate、DeadZone、RateLimiter / SoftRateLimiter、Quantizer、Backlash |
| 连续动态系统 | Integrator、Derivative、TransferFunction、LTISystem、PID / PIDContinuous |
| 离散动态系统 | IntegratorDiscrete、UnitDelay、FilterDiscrete、LowPassDiscrete、LeadLag、Notch、PIDDiscrete、PIDController2DOF、Decimator、RateTransition |
| 路由、总线与矩阵 | Mux / Demux、BusCreator / BusSelector / BusUpdate(带有 BusUnit 注释)、Slice、Stack、Switch / MultiPortSwitch、IfThenElse、MatrixMultiplication、MatrixInversion、DotProduct、CrossProduct |
| 逻辑与状态机 | TruthTable、LogicalOperator、Comparator、Relay、EdgeDetection、StateMachine(通过 StateMachineBuilder DSL 编写) |
| 查找表 | LookupTable1d / LookupTable2d / LookupTableND、Prelookup / InterpolationUsingPrelookup、TableSearch——均支持微分,并可通过 fit_lookup_table_* 根据数据拟合 |
| 延迟与容器 | TransportDelay、VariableTransportDelay、EnabledSubsystem、TriggeredSubsystem、ForEach、Conditional |
| 控制 | LinearQuadraticRegulator / DiscreteTimeLinearQuadraticRegulator / FiniteHorizonLinearQuadraticRegulator / LinearQuadraticGaussian、LinearDiscreteTimeMPC(原生实现 + LinearDiscreteTimeMPC_OSQP)、DirectShootingNMPC / DirectTranscriptionNMPC / HermiteSimpsonNMPC |
| 状态估计 | KalmanFilter、ExtendedKalmanFilter、UnscentedKalmanFilter、InfiniteHorizonKalmanFilter、RecursiveLeastSquares、AugmentedStateEKF、Luenberger |
| 物理与坐标 | CoordinateRotation、RigidBody、BatteryCell |
| 机器学习 / 数据 | MLP(Equinox)、Sindy、PyTorch、TensorFlow、ONNX / ONNXJax |
| 降阶模型与代理模型 | reduce(...) → ReducedOrderModel;线性 MOR(balred / minreal / modal_truncation / residualize)、galerkin_reduce + deim(POD–DEIM)、dmd / dmdc / era、DMDForecaster / KoopmanPredictor,以及代理模型模块 GaussianProcess / PolynomialChaos / RadialBasisSurrogate |
| 互操作 | ModelicaFMU / ModelicaFMUME(导入 FMI 2.0 / 3.0 协同仿真与模型交换模型)+ 通过 build_fmu 导出 FMU;MuJoCo / MJX;Ros2Publisher / Ros2Subscriber;QuanserHAL;PyTwin |
| 自定义 | CustomPythonBlock、CustomJaxBlock,用于实现用户编写的算法,并支持每个实例持久化状态 |
除上述封装之外,自定义模块也是一等功能:继承 LeafSystem,声明端口和状态,即可让模块集成到完整框架中,包括 JIT、自动微分和事件检测。
🏗️ 系统架构
Jaxonomy 模型是一个 Diagram——由相互连接的模块构成的有向图。模块(LeafSystem)声明端口、连续 / 离散状态以及事件守卫。模拟器会自动协调 ODE 积分、离散更新和事件检测。
graph LR
    subgraph Diagram["DiagramBuilder.build()"]
        direction LR
        r[/"r(t)\nReference"/] --> sum(("Σ"))
        sum -->|"e(t)"| ctrl["Controller\nLQR · MPC · PID"]
        ctrl -->|"u(t)"| plant["Plant\nLTI · Nonlinear · Acausal"]
        plant -->|"x(t)"| obs["State Estimator\nKalman · EKF · UKF"]
        obs --> sum
        plant -->|"y(t)"| out[/"y(t)\nOutput"/]
    end

    style Diagram fill:#f5f8ff,stroke:#4a6fa5,stroke-width:2px
    style ctrl fill:#dbeafe,stroke:#2563eb
    style plant fill:#dcfce7,stroke:#16a34a
    style obs fill:#fef9c3,stroke:#ca8a04
JAX 后端为每次仿真提供底层支持,并通过 XLA 编译提供简洁的 Python API:
graph TD
    A["Python API\nDiagram · LeafSystem · simulate()"] --> B["JAX Backend\nJIT · vmap · grad"]
    B --> C1["Dopri5\nAdaptive RK45\nnon-stiff ODEs"]
    B --> C2["BDF\nImplicit solver\nstiff systems"]
    B --> C3["Event Handler\nZero-crossing\nbisection"]

    style A fill:#e0f2fe,stroke:#0284c7
    style B fill:#fdf4ff,stroke:#9333ea
    style C1 fill:#f0fdf4,stroke:#16a34a
    style C2 fill:#f0fdf4,stroke:#16a34a
    style C3 fill:#f0fdf4,stroke:#16a34a
Jaxonomy 技术栈
Jaxonomy 是由三个软件包组成的技术栈底层引擎。每个软件包都有自己的代码仓库,采用 MIT 许可证,且只依赖于其上层的软件包:
- Jaxonomy — 本软件包。 通用、原生支持 JAX 的混合动力系统仿真引擎。不专用于机器人;不依赖该技术栈中的其他软件包。
- Jaxterity — 构建于 Jaxonomy 之上的机器人层:URDF/MJCF 导入、基于 MJX 的多关节动力学、经过校准的执行器/传感器、系统辨识和全身控制。导入 Jaxonomy;绝不重新实现其基础功能。
- Jaxility — 部署产物工厂:将经过校准的机器人编译为适用于 Arm SoC(Cortex-A / Cortex-M)的嵌入式 C 代码,并附带已签名的证明清单。使用 Jaxterity。
边界规则:对机器人领域以外的控制工程师有用的内容(暖通空调、电池、航空航天、能源)属于 Jaxonomy;关节、执行器、接触和运动学链相关的内容属于 Jaxterity;嵌入式代码生成、目标平台和证明属于 Jaxility。
Jaxonomy 尚未实现(或只部分实现)的功能记录在
KNOWN_GAPS.md 中——这是内部证据台账 CLAIMS.md 的公开版逆向清单。
许可证
自 2.2.0 版本起,采用 MIT License 发布。
基于 Collimator, Inc. 的开源 MIT 许可软件包 pycollimator 衍生而来。
评论
一个开放协议,规定了 AI 应用如何以统一方式连接外部工具与数据源。客户端负责与模型对话,MCP 服务负责提供工具、资源和提示模板,两者通过标准消息通信,同一个服务可以被不同客户端复用。