关于 inav-mcp
inav-mcp 是面向 iNAV 飞控的 MCP 服务,主要用于飞翼,也支持常规固定翼。它通过 USB 串口配置飞控并读取实时状态,写入默认先预览、备份并验证。
主要功能
- 01飞控连接与身份识别
- 02固定翼配置规划与应用
- 03飞行模式和开关管理
- 04实时状态与故障诊断
- 05备份、恢复及批量 CLI
- 06带安全门控的电机测试
适用场景
- 01排查飞控无法解锁的原因
- 02规划并应用飞翼配置
- 03查看实时 RC、传感器和 GPS 数据
- 04备份或恢复飞控配置
MCP 相关
通过 stdio 提供 MCP 工具、资源和提示词,供 Claude Code、Claude Desktop 等 MCP 客户端使用。
配置
本地服务的配置在各客户端中通用,复制后粘贴到客户端的 MCP 配置文件即可。
工具
本地服务需要在你的电脑上运行后才能读取工具,维护者暂未提供工具列表。
详细介绍
iNAV MCP Server


一个 MCP 服务,可让 Claude 通过 USB 配置、诊断和排查 iNAV 飞控问题。它主要面向飞翼(例如 TBS Chupito 和 Mojito 等使用升降副翼的 FPV 飞翼),也适用于常规固定翼飞机。
它通过单个串口连接与飞控通信:使用 iNAV CLI 写入配置,并通过内置的小型 MSP 编解码器读取实时数据和二进制数据。所有写入默认都以干运行方式执行,会先自动备份;飞控已解锁时会拒绝写入,并在写入后回读验证。
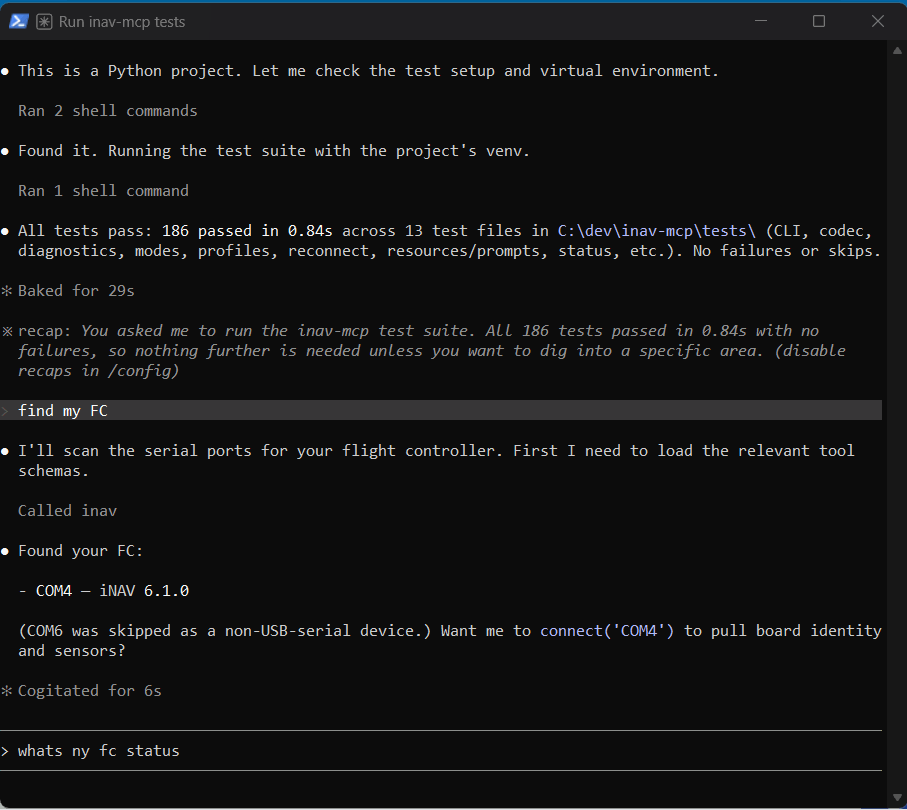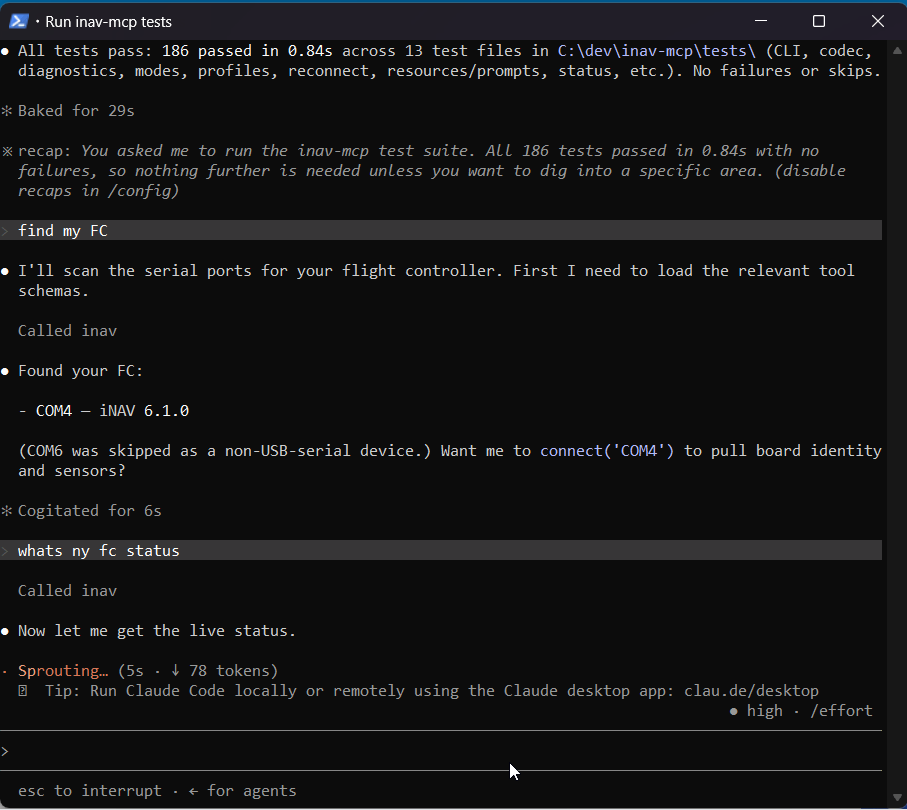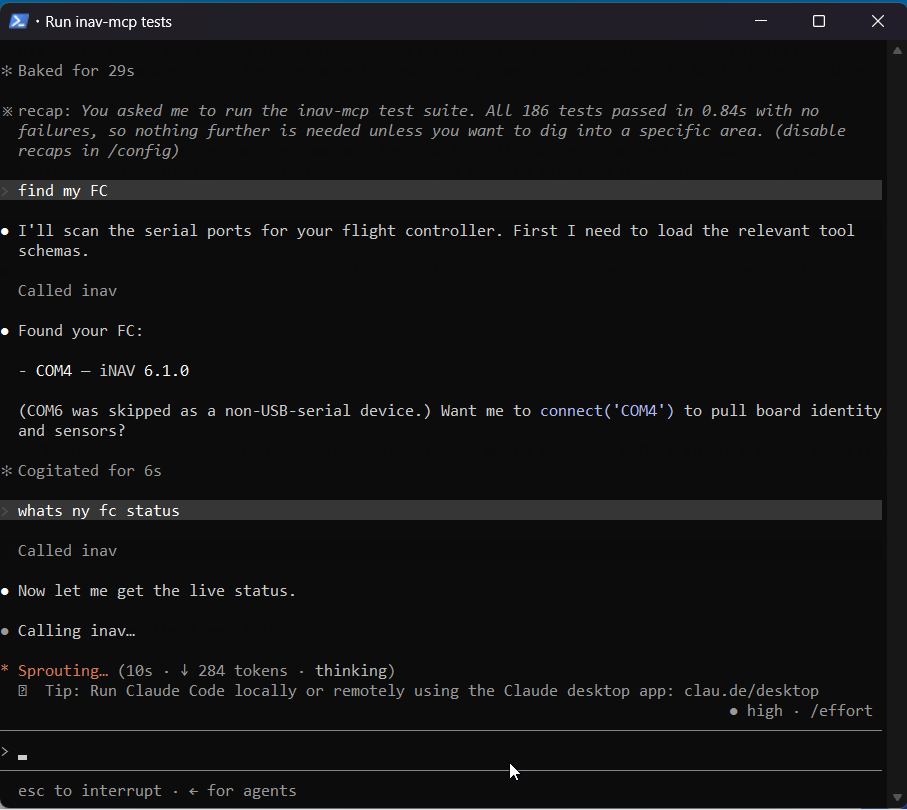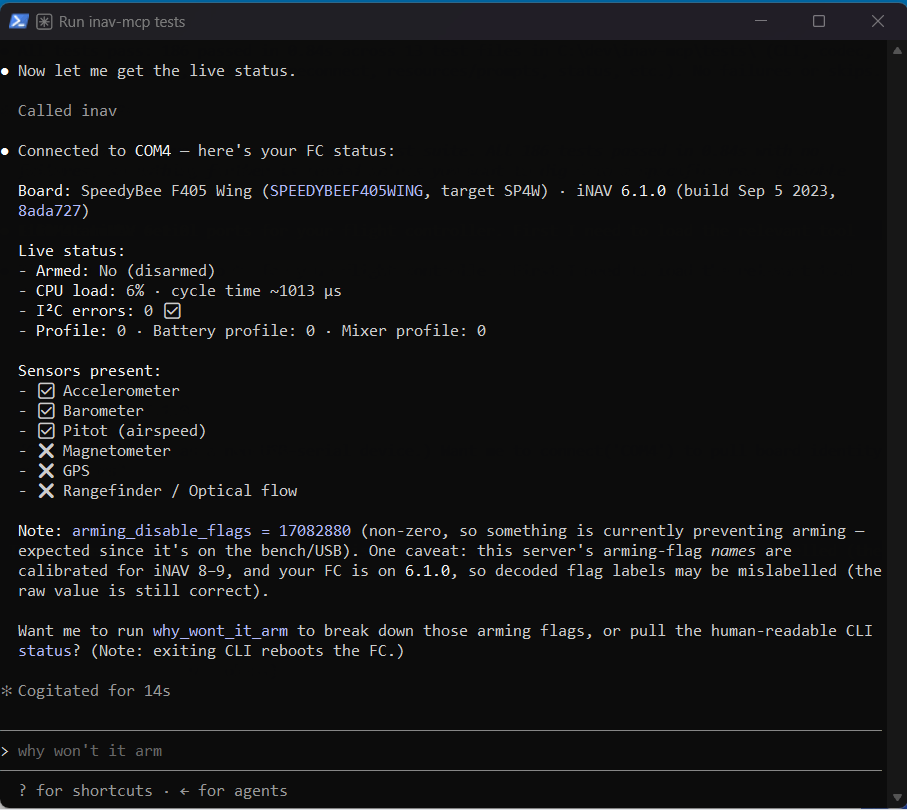
此演示使用一台通过 USB 连接、运行 iNAV 6.1.0 的飞控录制。
⚠️ 安全提示: 对电机进行任何测试前,务必拆下飞行器的螺旋桨。 此工具绝不会将飞控切换到 MSP-RX 模式,也绝不会解锁飞行器。
要求
- Python 3.10+
- 一台通过 USB 连接的 iNAV 飞控(开发时使用的是 iNAV 8.x/9.x)
- 飞控枚举出的串口(例如,Windows 上的
COM3,Linux 上的/dev/ttyACM0)
安装
从 PyPI 安装(首个版本发布后):
pip install inav-mcp
从源代码安装(用于开发或运行最新的未发布代码):
# from the repo root
python -m venv .venv
.venv/Scripts/python -m pip install -e .          # Windows
# source .venv/bin/activate && pip install -e .    # Linux/macOS
开发环境(测试):
.venv/Scripts/python -m pip install -e ".[dev]"
无飞控也可试用
无需任何硬件即可确认项目能正常运行——测试套件可完全离线运行(不需要飞控):
.venv/Scripts/python -m pytest        # Windows
# .venv/bin/pytest                     # Linux/macOS
所有 186 项测试都应通过。不过,若要实际使用该服务,你需要通过 USB 连接一台刷入 iNAV 固件(开发时使用的是 iNAV 8.x/9.x)的飞控;没有飞控,连接工具就没有可通信的对象。
注册到 Claude
将此服务添加到 Claude(Code 或 Desktop)的 MCP 配置中
(~/.claude/settings.json 或 Claude Desktop 配置文件)。请将下方的路径替换为你克隆此仓库的位置——command 指向 .venv 中的 Python,cwd 则指向仓库根目录。
Windows:
{
  "mcpServers": {
    "inav": {
      "command": "C:\\path\\to\\inav-mcp\\.venv\\Scripts\\python.exe",
      "args": ["-m", "inav_mcp.server"],
      "cwd": "C:\\path\\to\\inav-mcp"
    }
  }
}
Linux / macOS:
{
  "mcpServers": {
    "inav": {
      "command": "/path/to/inav-mcp/.venv/bin/python",
      "args": ["-m", "inav_mcp.server"],
      "cwd": "/path/to/inav-mcp"
    }
  }
}
此服务通过 stdio 使用 MCP 通信。你也可以通过已安装的入口点 inav-mcp 直接运行。
典型工作流
此服务附带了一些提示词,可引导 Claude 完成常见任务——只需选择一个:
new_fixed_wing_setup— 收集硬件信息 →define_aircraft→ 审核 → 应用。troubleshoot_no_arm— 解读解锁阻止标志 → 引导完成修复。configure_modes— 根据实时 RC 识别开关 → 推荐布局 → 分配模式。
你也可以通过对话来操作,例如:
“连接到我在 COM3 上的飞控,告诉我它为什么无法解锁。”
“将一架 4S 飞翼配置为 DSHOT600,然后在应用前显示命令。”
工具(35 个)
连接与身份信息
| 工具 | 功能 |
|---|---|
list_serial_ports() | 列出可用串口。 |
find_fc(baud=115200, probe_all=False) | 通过探测 MSP 身份自动检测哪个端口连接了飞控——无需猜测端口。 |
connect(port, baud=115200) | 打开飞控连接并返回板卡身份信息。 |
disconnect() | 关闭连接。 |
board_info() | 飞控变体、固件版本、目标、API 版本及传感器。 |
硬件设置
| 工具 | 功能 |
|---|---|
define_aircraft(name, wing_type, esc_protocol, cells, …) | 离线规划器——存储配置并生成 CLI 配置计划。 |
get_aircraft_profile() | 当前声明的配置和计划。 |
apply_aircraft_setup(confirm=False) | 应用计划(设有门控:未解锁、自动备份、回读验证)。在 iNAV 上,应用操作必然会保存并重启。 |
check_config() | diff all,并根据声明的配置进行 lint 检查和 ARM 检查。 |
飞行模式和开关
| 工具 | 功能 |
|---|---|
suggest_mode_layout(skill_level, num_switches, has_gps=False) | 推荐固定翼开关/模式布局(离线)。 |
set_flight_mode(mode_name, aux_channel, range_low, range_high, confirm=False) | 将一个模式分配给一个辅助通道范围。 |
assign_switch(switch_channel, switch_positions, mode_per_position, confirm=False) | 一次调用即可映射整个 2/3/6 挡开关。 |
clear_flight_mode(mode_name, confirm=False) | 移除某个模式的开关分配。 |
诊断
| 工具 | 功能 |
|---|---|
diagnose() | 全面检查:解锁、传感器、RC、电池、GPS → 按优先级排列的修复建议。 |
why_wont_it_arm() | 将阻止解锁的标志解读为通俗原因和修复方法。 |
read_rc_channels() | 实时 RC 通道值——拨动开关,查看哪个通道发生变化。 |
read_sensors() | 实时姿态、各传感器状态和电池信息。 |
get_status() | MSP 状态以及 CLI status/tasks。 |
list_flight_modes() | 所有模式及其当前开关分配。 |
check_failsafe() | 读取 failsafe_* 设置,说明 RC 信号丢失时的流程,并标记有风险的配置(例如没有 GPS 却设置了 RTH)。 |
台架测试和校准
| 工具 | 功能 |
|---|---|
test_motor(motor, throttle_us=1100, duration_s=2.0, props_removed=False, confirm=False) | 短暂转动一个电机。严格设有门控:必须设置 props_removed=True 和 confirm=True;飞行器处于解锁状态时会拒绝执行,并且总会自动停止。(没有 test_servo——iNAV 不支持实时舵机覆盖;请使用 TX 摇杆和 read_rc_channels() 检查舵面。) |
calibrate_accelerometer(confirm=False) | 将加速度计调零(飞控板保持水平且静止)。可修复大多数“未水平”导致的解锁阻止问题。 |
calibrate_magnetometer(confirm=False) | 校准罗盘(将飞行器旋转约 30 秒)。 |
导航和调参
| 工具 | 功能 |
|---|---|
read_gps() | 实时 GPS 定位/卫星数/位置,以及导航就绪状态评估(只读)。 |
configure_gps(provider="UBLOX", sbas=None, confirm=False) | 启用 GPS 功能并设置 provider/SBAS。 |
set_nav(rth_altitude_m=None, rth_climb_first=None, rth_allow_landing=None, loiter_radius_m=None, confirm=False) | 设置固定翼 RTH 高度/优先爬升/允许降落/盘旋半径。 |
read_tuning() | 读取固定翼 PID 增益、速率和滤波器截止频率。 |
set_pid(axis, p=None, i=None, d=None, ff=None, confirm=False) | 为一个轴设置固定翼 P/I/D/FF 增益。 |
配置管理
| 工具 | 功能 |
|---|---|
backup_config(label=None) | 将 diff all 保存到 ./backups/ 下带时间戳的文件中。 |
list_backups() | 列出已保存的备份(路径、时间、大小、标签),按时间从新到旧排列。 |
restore_config(path, confirm=False) | 通过 CLI 重放已保存的备份。 |
set_failsafe(procedure=None, throttle_us=None, confirm=False) | 设置 RC 信号丢失时的流程/油门(原子写入;飞控会验证流程标记)。 |
cli(command, confirm_for_writes=False, props_removed=False) | 原始 CLI 逃生口(一个命令,一次重启)。写入操作需要 confirm_for_writes;实时 motor 测试需要 props_removed=True,且不会保存。 |
cli_batch(commands, confirm_for_writes=False) | 在一次会话中运行多个 CLI 命令 → 一次重启。只读批处理会退出而不保存;写入批处理会先备份再保存一次(如果有命令被拒绝,则回滚)。拒绝 motor/save/exit 命令。 |
save_and_reboot(confirm=False) | 保存到 EEPROM 并重启(会将连接标记为过期)。 |
资源
inav://modes-reference— iNAV 模式术语表,包含与固定翼相关的内容。inav://current-profile— 已声明的飞行器配置文件和生成的计划。inav://last-backup— 最近一次diff all备份。
安全模型
- 螺旋桨拆除保护门 —
test_motor()和通过cli(...)执行的任何实时motor命令都要求props_removed=True(通用写入确认无法绕过此要求);如果飞控处于解锁状态,则拒绝执行,并且绝不会保存设置。test_motor()还会限制油门和持续时间,并始终命令电机停止。 - 解锁状态保护 — 如果飞控报告处于解锁状态,则拒绝所有写入(以及电机测试/校准)。
- 每次写入前自动备份;并返回备份路径。
- 默认试运行 — 写入操作会返回确切的命令;设置
confirm=True后才会应用。 - 回读验证 — 应用后重新读取设置,并标记不匹配项。
save= 重启 —save_and_reboot会发出警告,并将连接标记为过期。- 不更改接收机模式 — 飞控绝不会切换到 MSP-RX。
重启模型 — 为什么批处理很重要
在 iNAV 中,退出 CLI 总会重启飞控 — 无论是 save(持久化到
EEPROM)还是 exit(放弃更改),都会触发重启;之后 USB VCP
会重新枚举,我们再重新连接(约 6–8 s,通过 reboot_seconds 显示)。因此,每次
CLI 往返都会导致一次重启,包括只读操作(get、diff、
dump、version)。没有办法在不重启的情况下通过 CLI 读取 —
唯一的办法是减少 CLI 会话次数。
此服务会通过以下方式减少重启次数:
- 读取优先使用不会导致重启的 MSP。
get_status、read_rc_channels、read_sensors、read_gps、list_flight_modes、why_wont_it_arm、diagnose和解锁状态保护逻辑都会通过 MSP 读取结构化数据 — 零重启。只有 CLI 独有的数据(diff all、get failsafe、PID/速率/滤波器的get)才会 导致重启。 - 写入是原子操作,并在内部批处理。 每个写入工具
(
apply_aircraft_setup、set_flight_mode、assign_switch、set_pid、set_failsafe、restore_config等)只会打开一个 CLI 会话:备份 → 应用 所有命令 → 保存 → 重启一次。多个设置只需重启一次。 - 使用
cli_batch()执行临时命令。 不要循环调用cli()(每条命令 都会重启一次 — 这种频率可能会让飞控进入 DFU);改为向cli_batch()传入 命令列表:一个会话,一次重启。只读批处理会在不保存的情况下执行exit;写入批处理会先 备份再执行一次save(如果有命令被拒绝,则回滚)。 - 弹性重连。 重启后,重连会等待设备短暂稳定,然后采用退避策略轮询;如果 原 COM 端口未恢复,则会扫描重新枚举的端口;如果飞控以 DFU/引导加载程序模式重新启动, 会明确告知你,并提示断电重启(拔下再重新插入 USB),而不是一直等待。
工作原理
- MSP 和 CLI 模式共用一个串行句柄(
connection.py),由mode状态机跟踪。一个端口绝不会同时使用两个句柄。 - 写入优先使用 CLI — CLI 在不同固件版本间表现稳定;MSP 命令
ID 可能变化。精简的 MSP v1/v2 编解码器(
msp.py)仅处理实时二进制 读取(状态、RC、姿态、模拟数据、GPS、传感器健康状态、模式范围、盒子映射)。 - 盒子 ID 在运行时解析,通过
MSP_BOXNAMES+MSP_BOXIDS获取 — 绝不硬编码。 - 解锁标志从
knowledge/arming_flags.json解码,并按 iNAV 8.x/9.x 的位位置校准。该表会注明已校准的主版本;当连接的固件版本超出该范围时,connect()/board_info()/why_wont_it_arm()/diagnose()会发出警告 (主版本之间的位位置会变化,因此即使原始标志值正确,标志名称也可能标错)。
开发
.venv/Scripts/python -m pytest # 186 tests, all offline (no FC needed)
测试套件涵盖 MSP 编解码往返、CLI 响应解析、诊断规则引擎、离线配置文件/命令生成、模式范围的读取-修改-写入逻辑(使用模拟连接),以及资源/提示词注册。
项目布局:
inav_mcp/
  server.py          # FastMCP app: all tools, resources, prompts
  connection.py      # single serial handle, MSP + CLI mode switching
  msp.py             # MSP v1/v2 codec + parsers
  cli.py             # CLI response parsing, write-command detection
  modes.py           # box maps, mode-range read/write, layout planner
  profiles.py        # AircraftProfile + offline CLI command generator
  troubleshoot.py    # diagnose() rule engine + arming-flag decode
  safety.py          # armed guard, backup paths
  state.py           # connection + profile singletons
  knowledge/         # arming_flags / modes_reference / esc_protocols / fc_targets (JSON)
tests/               # offline pytest suite
tools/               # gen_readme_tools.py — regenerates the tool reference below
examples/            # flying_wing_quickstart.md — end-to-end walkthrough
发布历史请参阅 CHANGELOG.md。
完整工具参考
完整且与签名准确一致的列表——更改工具后,使用
python -m tools.gen_readme_tools 重新生成(如果内容不一致,测试会失败):
35 个工具 — 由 tools/gen_readme_tools.py 自动生成;请勿手动编辑。
| 工具 | 描述 |
|---|---|
apply_aircraft_setup(confirm=False) | 将声明的飞行器配置应用到 FC,然后保存并重启。 |
assign_switch(switch_channel, switch_positions, mode_per_position, confirm=False) | 一次调用即可将多段开关的各档位映射到飞行模式。 |
backup_config(label=None) | 将当前 FC 配置保存到带时间戳的备份文件中。 |
board_info() | 通过 MSP 读取飞控身份信息。 |
calibrate_accelerometer(confirm=False) | 校准加速度计(水平归零)。修复大多数“未水平”或“加速度计未 |
calibrate_magnetometer(confirm=False) | 校准指南针(磁力计)。仅在安装了指南针时才有用。 |
check_config() | 将 FC 的实际配置与声明的飞行器配置进行比较。 |
check_failsafe() | 读取并说明失控保护配置(遥控信号丢失时会发生什么)。 |
clear_flight_mode(mode_name, confirm=False) | 移除某个飞行模式的所有开关分配(通过 CLI 'aux' 禁用其槽位)。 |
cli(command, confirm_for_writes=False, props_removed=False) | 原始 CLI 入口——直接运行任意 iNAV CLI 命令。 |
cli_batch(commands, confirm_for_writes=False) | 在一个 CLI 会话中运行多个 CLI 命令——整个批次只需重启一次。 |
configure_gps(provider='UBLOX', sbas=None, confirm=False) | 启用 GPS 功能并设置接收器供应商 / SBAS(原子 CLI 写入)。 |
connect(port, baud=115200) | 打开与 FC 的串行连接并返回板卡身份信息。 |
define_aircraft(name, wing_type, esc_protocol, cells, fc_target=None, motor_kv=None, motor_poles=14, servo_count=None, notes=None) | 定义飞行器硬件配置并生成配置计划。 |
diagnose() | 全面诊断——核心故障排查工具。 |
disconnect() | 关闭与 FC 的串行连接。 |
find_fc(baud=115200, probe_all=False) | 自动检测哪个串行端口连接了飞控,无需猜测。 |
get_aircraft_profile() | 返回当前声明的飞行器配置。 |
get_status() | 通过 MSP 和 CLI 读取 FC 状态。 |
list_backups() | 列出 ./backups/ 下保存的配置备份,按时间从新到旧排列。无需连接 FC。 |
list_flight_modes() | 列出所有可用的飞行模式及其当前开关分配。 |
list_serial_ports() | 列出所有可用的串行端口。 |
read_gps() | 实时 GPS 状态:定位类型、卫星数、位置、速度、HDOP 和导航就绪情况。 |
read_rc_channels() | 通过 MSP 读取实时 RC 通道值。 |
read_sensors() | 读取实时传感器值:姿态、各传感器状态和模拟值(电池)。 |
read_tuning() | 读取固定翼 PID 增益、速率和关键滤波器截止频率(通过 CLI)。 |
restore_config(path, confirm=False) | 通过重放备份文件中的 CLI 命令恢复 FC 配置,然后保存并重启。 |
save_and_reboot(confirm=False) | 将当前运行配置保存到 EEPROM 并重启 FC。 |
set_failsafe(procedure=None, throttle_us=None, delay_s=None, off_delay_s=None, confirm=False) | 设置核心失控保护行为(原子 CLI 写入:备份 → 应用 → 保存并重启)。 |
set_flight_mode(mode_name, aux_channel, range_low, range_high, confirm=False) | 将飞行模式分配给某个 AUX 通道范围(通过 CLI 'aux' 执行读取-修改-写入)。 |
set_nav(rth_altitude_m=None, rth_climb_first=None, rth_allow_landing=None, loiter_radius_m=None, confirm=False) | 设置固定翼导航 / RTH 核心参数(原子 CLI 写入)。 |
set_pid(axis, p=None, i=None, d=None, ff=None, confirm=False) | 设置单个轴的固定翼 PID 增益(原子 CLI 写入)。 |
suggest_mode_layout(skill_level='beginner', num_switches=2, has_gps=False) | 推荐固定翼飞行模式 / 开关布局。纯知识功能——无需连接 FC。 |
test_motor(motor, throttle_us=1100, duration_s=2.0, props_removed=False, confirm=False) | 短暂转动一个电机进行台架测试(方向 / 接线 / 响应)。 |
why_wont_it_arm() | 将 FC 的禁止解锁标志解读为通俗易懂的说明。 |
路线图
这是一个积极开发中的项目——更多工具即将推出。目前正在开发或计划中的领域:
- 更深入的固定翼调参辅助工具(自动调参审查、飞行中速率反馈)。
- 更全面的传感器 / ESC 遥测读数。
- 为常见的设置和故障排查流程提供更多引导式提示词。
你希望 Claude 能完成某项飞控任务吗? 提交 issue 并提出工具需求——功能请求会直接影响接下来开发的内容。
贡献与反馈
如果这个项目帮你省去了台架测试时间,以下方式可以帮助项目发展:
- ⭐ 为仓库点星,让其他 iNAV 飞手也能找到它。
- 🐛 通过 提交 issue 报告错误、固件问题或提出新工具需求。
- 🔧 欢迎提交 PR——测试套件完全离线(
pytest,186 项测试),因此无需在台架上连接任何硬件,就能添加并验证新工具。
已在 iNAV 6.1.0(SpeedyBee F405 Wing)上进行硬件测试。解锁标志解码器针对 iNAV 8.x/9.x 进行了校准,并会在检测到其他主版本时发出警告。尤其欢迎针对其他目标平台和固件版本的测试结果与 PR。
许可证
MIT。本项目自带 MSP 编解码器,运行时不会导入 GPL 库(uNAVlib / YAMSPy),因此保持宽松许可证。
评论
一个开放协议,规定了 AI 应用如何以统一方式连接外部工具与数据源。客户端负责与模型对话,MCP 服务负责提供工具、资源和提示模板,两者通过标准消息通信,同一个服务可以被不同客户端复用。