dbgprobe-mcp-server について
dbgprobe-mcp-serverは、J-Linkで実際のデバッグプローブを操作する、組み込み開発者とAIエージェント向けのステートフルなMCPサーバーです。ファームウェア書き込み、メモリとレジスターの検査、対話的デバッグ、RTT通信に対応します。
主な機能
- 01プローブの検出とターゲットへの接続
- 02ファームウェア書き込みと実行制御
- 03メモリの読み書き
- 04ELFシンボルを使ったデバッグ
- 05SVDによる周辺レジスター検査
- 06RTTチャンネルの読み書き
活用シーン
- 01ファームウェア反復開発時の書き込みとリセット
- 02マイコンのメモリと周辺レジスターの検査
- 03ブレークポイント設定と実行状態の確認
- 04書き込み・テスト手順の自動化
MCP 対応
stdio経由で互換クライアントにデバッグプローブ用ツールを提供し、組み込みターゲットへの接続、制御、検査を可能にします。現在利用できるバックエンドはJ-Linkで、OpenOCDとpyOCDは計画中です。
設定
ローカルサーバーの設定はどのクライアントでも共通です。コピーしてクライアントの MCP 設定ファイルに貼り付けてください。
uvx dbgprobe-mcp-serverDBGPROBE_BACKENDDebug probe backend to use (default: jlink). Future: openocd, pyocd.DBGPROBE_MCP_LOG_LEVELLog level: DEBUG, INFO, WARNING (default), ERROR.DBGPROBE_JLINK_PATHExplicit path to JLinkExe (or JLink.exe on Windows). Auto-detected if not set.DBGPROBE_JLINK_GDBSERVER_PATHExplicit path to JLinkGDBServerCLExe. Auto-detected if not set.DBGPROBE_JLINK_DEVICEDefault target device string (e.g. nRF52840_xxAA). Can be overridden per-session.DBGPROBE_INTERFACEDebug interface: SWD (default) or JTAG.DBGPROBE_SPEED_KHZInterface speed in kHz (default: 4000).DBGPROBE_MCP_PLUGINSPlugin policy: 'all' or comma-separated plugin names. Unset = disabled.DBGPROBE_MCP_TOOL_SEPARATORTool name separator character (default '.'). Set to '_' for clients that reject dots (e.g. Cursor).ローカルサーバーにはマシン上の実行環境(Node.js 18 以上など)が必要です。設定ファイルの場所はクライアントごとに異なります。
ツール
41掲載時のツール一覧 · 2 週間前に更新
| パラメーター | 型 | 必須 | 説明 |
|---|---|---|---|
| backend | string | いいえ | 照会するバックエンド(デフォルトは DBGPROBE_BACKEND 環境変数の値)。 |
詳細
Debug Probe MCP サーバー


開発者向けツールや AI エージェント向けの、状態を保持するデバッグプローブ Model Context Protocol(MCP)サーバーです。 Claude Code、Copilot 搭載の VS Code、その他の MCP 対応ランタイムですぐに利用できます。stdio 経由で通信し、オンチップデバッグプローブ(まずは J-Link に対応。OpenOCD と pyOCD は今後対応予定)を操作して、組み込みターゲットへの書き込み、デバッグ、検査を行います。
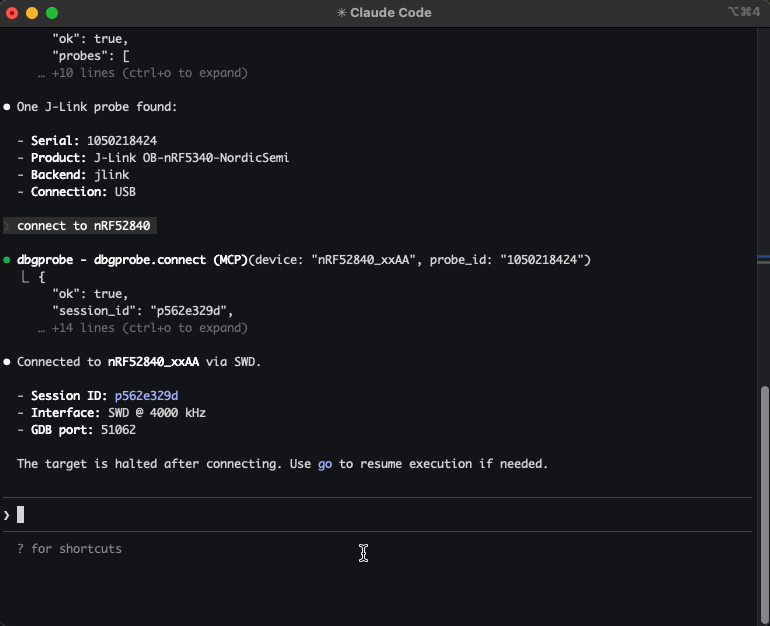
例: Claude Code に接続中の J-Link プローブを一覧表示させ、nRF52840 に接続し、新しいファームウェアを書き込み、メモリを読み取り、ターゲットをリセットさせます。すべて会話形式で行えます。
デモ
動画による解説 — J-Link プローブへの接続、ファームウェアの書き込み、シンボル対応デバッグのための ELF と SVD の読み込み、RTT ログ、ブレークポイントを紹介します。
このプロジェクトの目的
J-Link Commander のコマンドを手入力したり、データシートとターミナルの間でメモリアドレスをコピー&ペーストしたり、デバッグ中に同じファームウェアを20回再書き込みしたり、複数のツールウィンドウを行き来したりした経験がある方におすすめです。
デバッグプローブにマイコンが接続されています。それを AI エージェントで操作したいと考えているでしょう。接続、ファームウェアの書き込み、メモリの読み書き、リセット、停止、再開が可能です。このサーバーがそれを実現します。
MCP 対応エージェントに、デバッグプローブ用のツール一式を提供します。エージェントがツールを呼び出すと、構造化された JSON が返され、それをもとに次の操作を判断します。操作のたびに JLinkExe を手動で実行する必要はありません。
エージェントでできること:
- 書き込みと反復 — ファームウェアをビルドして書き込み、リセットし、動作を確認できます。すべて一度の会話で行えます
- メモリの検査 — 周辺機器レジスターの読み取り、RAM の内容確認、フラッシュへの書き込み検証ができます
- 対話形式のデバッグ — 停止、ステップ実行、ブレークポイント設定、状態の検査、再開ができます
- テストフローの自動化 — 書き込み → リセット → 出力の読み取り → 検証を行えます
- 複数プローブ構成 — それぞれ独自のセッションを持つ複数のプローブに同時接続できます
対象ユーザー
- 組み込みエンジニア — 会話形式でファームウェアを書き込み、デバッグし、メモリを検査することで、反復作業を高速化できます
- ホビイストやメーカー — JLinkExe のコマンド構文を覚えずにマイコンを操作できます
- QA・テストエンジニア — 複数のボードで書き込みとテストの一連の処理を自動化できます
- 研究者 — 組み込みシステムを体系的に調査し、レジスターを検査できます
クイックスタート(Claude Code)
pip install dbgprobe-mcp-server

# Register the MCP server with Claude Code
claude mcp add dbgprobe -- dbgprobe_mcp

# Or with explicit J-Link path
claude mcp add dbgprobe \
  -e DBGPROBE_JLINK_PATH=/Applications/SEGGER/JLink/JLinkExe \
  -- dbgprobe_mcp
次に、Claude Code で以下を試してみてください。
「接続中のデバッグプローブを一覧表示し、J-Link に接続して、アドレス 0x20000000 から16バイト読み取ってください。」
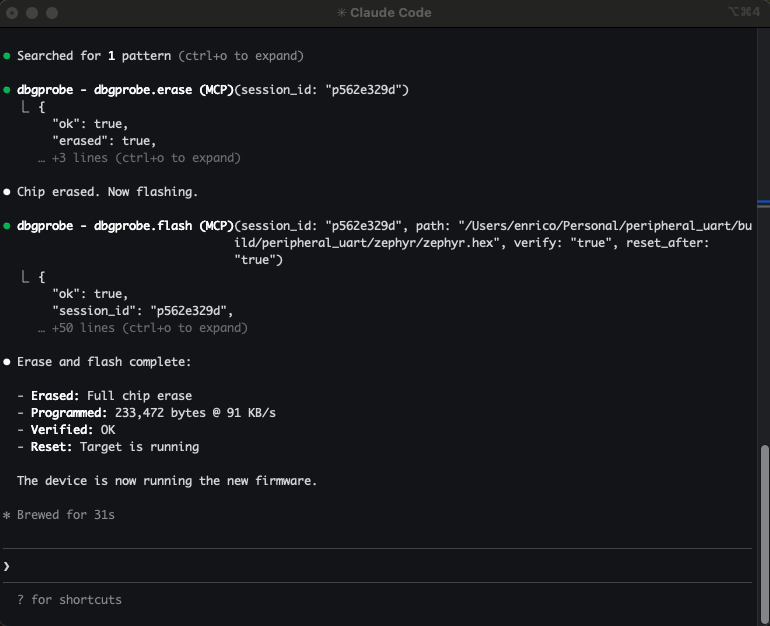
対応バックエンド
| バックエンド | 状態 | プローブハードウェア |
|---|---|---|
| J-Link | 動作中(v0) | SEGGER J-Link(EDU、EDU Mini、PLUS、PRO など) |
| OpenOCD | 対応予定 | ST-Link、CMSIS-DAP など多数 |
| pyOCD | 対応予定 | CMSIS-DAP、ST-Link、J-Link(pyOCD 経由) |
サーバーはバックエンドに依存しません。使用するプローブにかかわらず、ツール名(dbgprobe.*)は同じです。
J-Link の要件
SEGGER J-Link Software Pack をインストールしてください。サーバーは JLinkExe を PATH 上、または一般的なインストール先から自動検出します。
- macOS:
/Applications/SEGGER/JLink/ - Linux:
/opt/SEGGER/JLink/、/usr/bin/ - Windows:
C:\Program Files\SEGGER\JLink\
または、実行ファイルを直接指定するように DBGPROBE_JLINK_PATH を設定してください。
このプロジェクトは SEGGER と提携・協賛関係にありません。J-Link は広く利用可能で、十分にサポートされているため採用しています。
ツール
| カテゴリ | ツール |
|---|---|
| プローブ | dbgprobe.probes.list, dbgprobe.connect, dbgprobe.erase, dbgprobe.disconnect, dbgprobe.reset, dbgprobe.halt, dbgprobe.go, dbgprobe.step, dbgprobe.status, dbgprobe.flash, dbgprobe.mem.read, dbgprobe.mem.write, dbgprobe.breakpoint.set, dbgprobe.breakpoint.clear, dbgprobe.breakpoint.list |
| イントロスペクション | dbgprobe.connections.list |
| ELF | dbgprobe.elf.attach, dbgprobe.elf.info, dbgprobe.elf.lookup, dbgprobe.elf.symbols |
| SVD | dbgprobe.svd.attach, dbgprobe.svd.info, dbgprobe.svd.read, dbgprobe.svd.write, dbgprobe.svd.set_field, dbgprobe.svd.update_fields, dbgprobe.svd.list_peripherals, dbgprobe.svd.list_registers, dbgprobe.svd.list_fields, dbgprobe.svd.describe |
| RTT | dbgprobe.rtt.start, dbgprobe.rtt.stop, dbgprobe.rtt.read, dbgprobe.rtt.write, dbgprobe.rtt.status |
| プラグイン | dbgprobe.plugin.list, dbgprobe.plugin.template, dbgprobe.plugin.load, dbgprobe.plugin.reload |
| トレース | dbgprobe.trace.status, dbgprobe.trace.tail |
スキーマと使用例の詳細は、docs/tools.md を参照してください。
インストール(開発環境)
# Editable install from repo root
pip install -e ".[test]"

# Or with uv
uv pip install -e ".[test]"
MCP はプロトコルです。このサーバーは、MCP 互換のあらゆるクライアントで動作します。以下に、最も一般的なクライアントのセットアップ手順を示します。
Claude Code に追加する
# Standard setup
claude mcp add dbgprobe -- dbgprobe_mcp

# With default target device
claude mcp add dbgprobe \
  -e DBGPROBE_JLINK_DEVICE=nRF52840_xxAA \
  -- dbgprobe_mcp

# Debug logging
claude mcp add dbgprobe -e DBGPROBE_MCP_LOG_LEVEL=DEBUG -- dbgprobe_mcp
VS Code / Copilot に追加する
プロジェクトの .vscode/mcp.json に追加するか、ファイルを新規作成します。
{
  "servers": {
    "dbgprobe": {
      "type": "stdio",
      "command": "dbgprobe_mcp",
      "args": [],
      "env": {
        "DBGPROBE_JLINK_DEVICE": "nRF52840_xxAA"
      }
    }
  }
}
env をターゲットに合わせて調整してください。DBGPROBE_JLINK_DEVICE にチップを設定するか、この項目を削除して接続時にデバイスを指定します。
Cursor に追加する
プロジェクトの .cursor/mcp.json に追加するか、ファイルを新規作成します。Cursor はツール名のドットをサポートしていないため、DBGPROBE_MCP_TOOL_SEPARATOR を _ に設定する必要があります。
{
  "mcpServers": {
    "dbgprobe": {
      "command": "dbgprobe_mcp",
      "args": [],
      "env": {
        "DBGPROBE_JLINK_DEVICE": "nRF52840_xxAA",
        "DBGPROBE_MCP_TOOL_SEPARATOR": "_"
      }
    }
  }
}
環境変数
サーバー
| 変数 | デフォルト | 説明 |
|---|---|---|
DBGPROBE_BACKEND | jlink | デバッグプローブのバックエンドです。将来的に openocd、pyocd をサポートする予定です。 |
DBGPROBE_MCP_LOG_LEVEL | WARNING | Python のログレベルです(DEBUG、INFO、WARNING、ERROR)。ログは stderr に出力されます。 |
DBGPROBE_MCP_TRACE | 有効 | すべてのツール呼び出しを JSONL 形式でトレースします。無効にするには 0、false、または no を設定します。 |
DBGPROBE_MCP_TRACE_PAYLOADS | 無効 | トレース対象の引数にメモリデータのペイロードを含めます(デフォルトでは除外されます)。 |
DBGPROBE_MCP_TRACE_MAX_BYTES | 16384 | 切り詰める前のペイロードの最大文字数です(TRACE_PAYLOADS が有効な場合のみ)。 |
DBGPROBE_MCP_TOOL_SEPARATOR | . | ツール名のセグメントを区切る文字です。ツール名のドットを受け付けない MCP クライアント(Cursor など)では _ を設定します。 |
DBGPROBE_MCP_PLUGINS | 無効 | プラグインのポリシーです。all、またはカンマ区切りのプラグイン名(例:nrf52,stm32)を指定します。 |
J-Link バックエンド
| 変数 | デフォルト | 説明 |
|---|---|---|
DBGPROBE_JLINK_PATH | 自動検出 | JLinkExe(Windows では JLink.exe)への明示的なパスです。 |
DBGPROBE_JLINK_GDBSERVER_PATH | 自動検出 | JLinkGDBServerCLExe への明示的なパスです。 |
DBGPROBE_JLINK_DEVICE | (なし) | デフォルトのターゲットデバイス文字列です(例:nRF52840_xxAA)。セッションごとに上書きできます。 |
DBGPROBE_INTERFACE | SWD | デバッグインターフェースです。SWD または JTAG を指定します。 |
DBGPROBE_SPEED_KHZ | 4000 | インターフェースのクロック速度(kHz)です。 |
DBGPROBE_GDB_TRACE | 無効 | すべての GDB RSP パケットをファイルに記録します。有効にするには 1、true、または yes を設定します。 |
DBGPROBE_GDB_TRACE_FILE | /tmp/gdb_trace.log | GDB RSP トレースログのパスです(GDB_TRACE が有効な場合のみ)。 |
ELF サポート
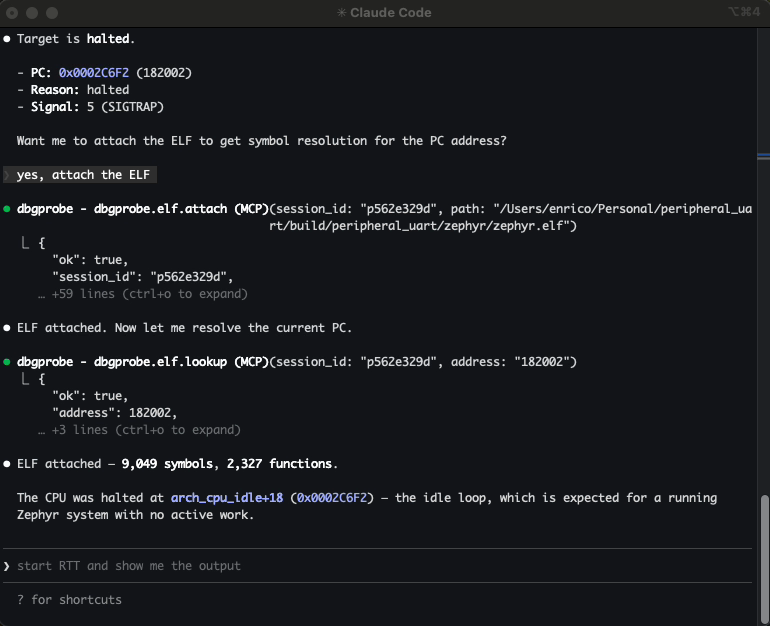
セッションに ELF ファイルを添付すると、シンボルを認識したデバッグが有効になります。
- シンボル検索 — 関数名をアドレスに、またはアドレスを関数名に解決します
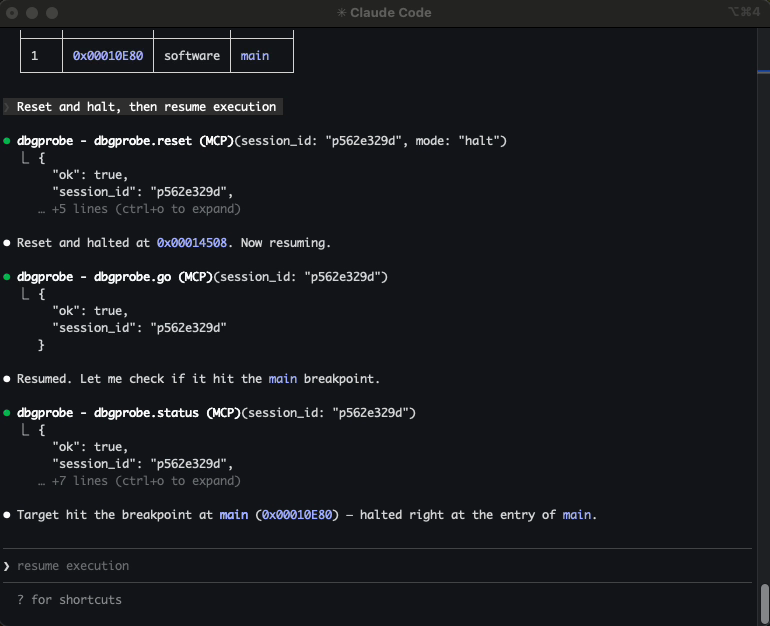
- 名前によるブレークポイント — 生のアドレスではなく、
breakpoint.set(symbol="main")を使います - 自動拡張される応答 — ELF を添付すると、
status、step、haltにsymbolとsymbol_offsetが含まれます - フラッシュとの連携 —
.elfをフラッシュすると自動的に添付されます。.hex/.binをフラッシュすると、以前に添付した ELF が自動的に再読み込みされます。同じディレクトリにある.elfファイルはヒントとして提案されます
> "Attach the ELF, set a breakpoint on main, run, and show me where it halted."
エージェントが elf.attach、breakpoint.set(symbol="main")、go、続いて status を呼び出すと、生の 16 進アドレスではなく "halted at main+0" が返されます。
SVD サポート
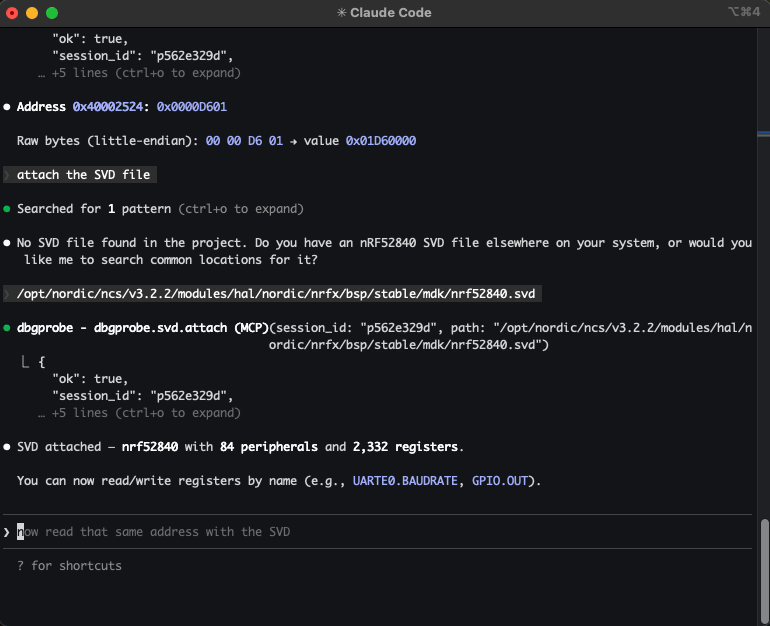
セッションに SVD(System View Description)ファイルを添付すると、レジスターレベルのペリフェラルアクセスが有効になります。
- 名前付きレジスターの読み取り —
svd.read("GPIO.OUT")は生の値と、列挙型の名前を含むデコード済みフィールドをすべて返します - フィールドレベルの読み取り —
svd.read("GPIO.PIN_CNF[3].PULL")はフィールド値と列挙型の名前("PullUp")を返します - 安全なフィールド書き込み —
svd.set_field("GPIO.PIN_CNF[3].PULL", "PullUp")は読み取り・変更・書き込みを行います - 複数フィールドの一括更新 —
svd.update_fields("GPIO.PIN_CNF[3]", {"DIR": "Output", "PULL": "PullUp"})— 読み取り 1 回、書き込み 1 回で更新します - レジスターへの生の書き込み —
svd.write("GPIO.OUT", 0x01)— レジスター全体に書き込み、RMW は行いません - 検出 — ペリフェラル、レジスター、フィールドを一覧表示し、列挙型とともに説明します
- mem.read 時の自動デコード — SVD が添付されている状態で
mem.readが既知のレジスターアドレスにアクセスすると、応答にデコード済みフィールドが含まれます
> "Attach the SVD, read GPIO.PIN_CNF[3], and set PULL to PullUp."
エージェントが svd.attach、svd.read("GPIO.PIN_CNF[3]")、続いて svd.set_field("GPIO.PIN_CNF[3].PULL", "PullUp") を呼び出すと、生の 16 進値ではなく、デコード済みのフィールド値が返されます。
RTT(リアルタイム転送)
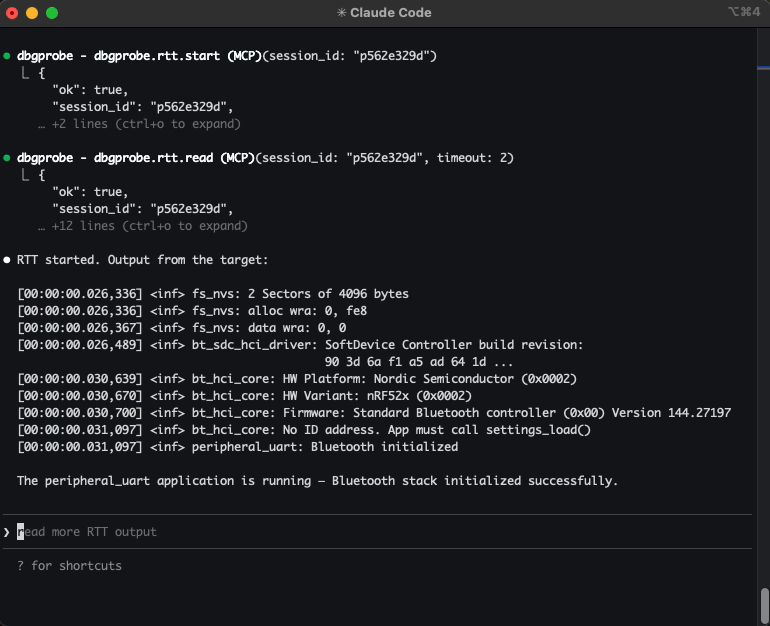
SEGGER RTT チャネルの開始、停止、読み取り、書き込みができます。エージェントはターゲットのログ出力をストリーミングし、デバイスにデータを送信できます。UART ではなく RTT 経由で出力するファームウェアのデバッグに便利です。
> "Start RTT and show me the output."
デバイス ID の読み取り、セルフテストの実行、キャリブレーションの検証など、繰り返し行うワークフローは プラグイン としてパッケージ化できます。プラグインは、エージェントが直接呼び出せるカスタムツールを公開する Python モジュールです。DBGPROBE_MCP_PLUGINS=all で有効にできます。nrf52_info の例を参照してください。
トレーシング
すべてのツール呼び出しは .dbgprobe_mcp/traces/trace.jsonl とインメモリーのリングバッファ(直近 2000 件のイベント)に記録されます。トレーシングはデフォルトで有効です。無効にするには DBGPROBE_MCP_TRACE=0 を設定します。
ファイルを直接読み取らずにトレースを確認するには、dbgprobe.trace.status と dbgprobe.trace.tail を使います。
エージェントなしで試す
MCP Inspector を使って、サーバーを対話的にテストできます。
npx @modelcontextprotocol/inspector python -m dbgprobe_mcp_server
ロードマップ/TODO
- OpenOCD バックエンド — OpenOCD サブプロセスを介して、ST-Link、CMSIS-DAP、その他のプローブをサポートします
- pyOCD バックエンド — pyOCD ライブラリを介して、ネイティブの Python プローブアクセスを実現します
- マルチコアサポート — マルチコア SoC の特定のコアを対象にします
- Cortex-A/R サポート — ARM モードのブレークポイント(
kind=4)。現在は Thumb のみ(Cortex-M)です
既知の制限事項
- シングルクライアントのみです。 サーバーは一度に 1 つの MCP セッションのみを処理します(stdio トランスポート)。
- RTT チャンネル 0 のみです。 RTT のサポートはチャンネル 0(ターミナル)に限定されています。マルチチャンネル RTT は今後の拡張項目です。
- フラッシュ書き込みでブレークポイントがクリアされます。 新しいファームウェアを書き込むと、ブレークポイントは無効になります(該当アドレスのコードが変更されている可能性があるためです)。セッションは維持されますが、ブレークポイントはクリアされます。
- Cortex-M のみです。 ブレークポイントは Thumb モード(
kind=2)を使用します。Cortex-A/R ターゲット(ARM モード、kind=4)はまだサポートされていません。 - 命令単位のステップ実行のみです。
dbgprobe.stepは CPU 命令を 1 つずつステップ実行します。ソースレベルのステップ実行(ステップイン/オーバー/アウト)はサポートされていません。
安全性
このサーバーは AI エージェントを実際のデバッグハードウェアに接続します。それが目的であり、純粋なソフトウェアツールよりも大きなリスクを伴うということでもあります。
プラグインは任意のコードを実行します。 プラグインが有効になっている場合、エージェントはサーバーのすべての権限を使って、マシン上で Python コードを作成・実行できます。エージェントが生成したプラグインは、読み込む前に確認してください。
書き込みは実際のハードウェアに影響します。 メモリへの不適切な書き込みやフラッシュ操作によって、デバイスが使用不能になったり、キャリブレーションデータが消去されたり、意図しない動作が引き起こされたりする可能性があります。エージェントがアクセスできる範囲を考慮してください。
ツールの承認は慎重に行ってください。 MCP クライアントからツール呼び出しの承認を求められたときは、今回だけ許可するか、常に許可するかを検討してください。
このソフトウェアは MIT License のもとで現状のまま提供されます。エージェントがハードウェアに対して行うことについては、利用者が責任を負います。
ライセンス
このプロジェクトは MIT License のもとでライセンスされています。詳細は LICENSE をご覧ください。
コメント
AI アプリケーションが外部のツールやデータソースに統一的な方法で接続するためのオープンなプロトコルです。クライアントはモデルとの対話を担い、MCP サーバーはツール・リソース・プロンプトテンプレートを提供します。標準メッセージでやり取りするため、1 つのサーバーを複数のクライアントで再利用できます。