Isaac Sim robot workbench について
Isaac Sim向けのMCPサーバーで、AIエージェントから永続稼働するロボットシミュレーションを操作し、Isaac Labの訓練を開始できます。ヘッドレス実行、計測、実行中のパラメーター調整を重視し、ロボットのデバッグや訓練に適しています。
主な機能
- 01Isaac Simセッションの継続稼働
- 02正規化関節制御と名前付きポーズ
- 03関節移動量と追従誤差の計測
- 04ゲイン、力、カップリングの調整
- 05ヘッドレス画像取得とGIF録画
- 06Isaac Lab訓練の開始と監視
活用シーン
- 01リモート環境での関節デバッグ
- 02制御パラメーターの効果比較
- 03ロボット動作のGIF録画
- 04訓練の開始と指標・チェックポイント確認
MCP 対応
MCPクライアントにシミュレーション制御、計測、調整、録画、訓練のツールを提供します。クライアントはstdioでホスト側サーバーに接続し、サーバーはDocker内で稼働するシミュレーションデーモンと通信します。
設定
ローカルサーバーの設定はどのクライアントでも共通です。コピーしてクライアントの MCP 設定ファイルに貼り付けてください。
uvx dex-isaac-mcpISAAC_MCP_HOMEPath to a clone of github.com/Milokucia/dex-isaac-mcp; the Isaac Sim daemon runs from its docker/ directoryISAAC_MCP_ROBOTRobot config JSON that sim_up loads by default (container path)ローカルサーバーにはマシン上の実行環境(Node.js 18 以上など)が必要です。設定ファイルの場所はクライアントごとに異なります。
ツール
36掲載時のツール一覧 · 2 週間前に更新
このツールにパラメーターはありません。
詳細
dex-isaac-mcp
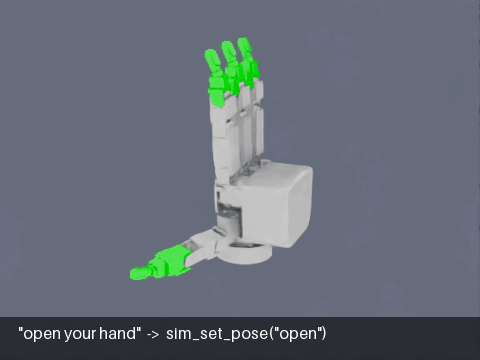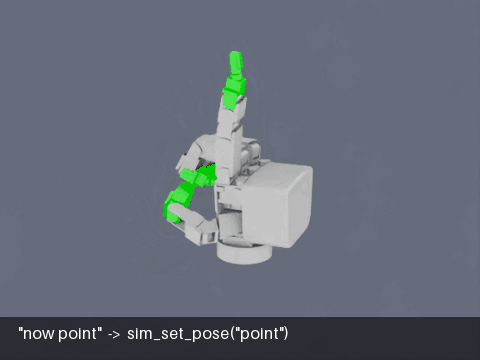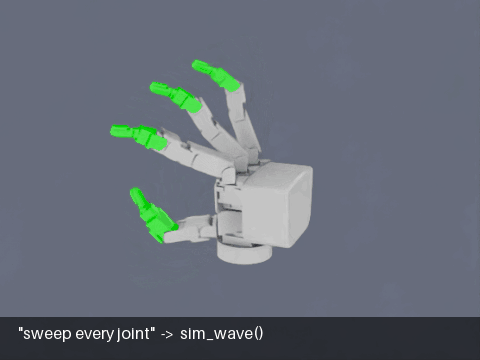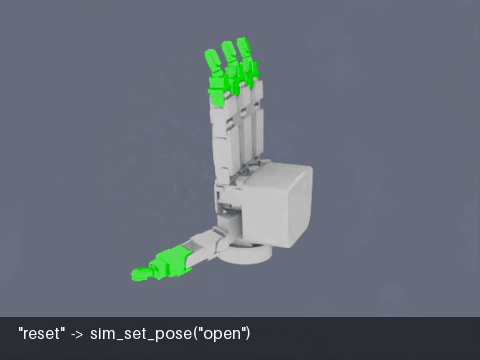
サーバー独自のツール(sim_frame_robot、sim_set_backdrop、sim_record_start)を使用し、Allegroハンドの例を操作する様子をヘッドレスで録画しました。各字幕には、リクエストと、それによって実行されたツール呼び出しが表示されています。
AI エージェント(Claude Code、または任意の MCP クライアント)が、稼働中の永続的な Isaac Sim セッションを操作し、Isaac Lab のトレーニング実行を開始できる MCP サーバーです。
Kit の起動には数十秒かかります。実験のたびに新しく起動すると、時間の大半が待ち時間になります。このサーバーでは、Kit はデーモン内で一度だけ起動し、そのまま稼働し続けます。各ツール呼び出しは実行中のセッションに届くため、ゲインの変更、物理シミュレーションのステップ実行、スクリーンショットの撮影にかかる時間は、再起動ではなく1フレーム分です。
 MCP client ──stdio──▶ dex_isaac_mcp (host, plain python)
                          │  newline-delimited JSON over a Unix socket
                          ▼
                       scripts/simd.py (Isaac Lab container, Kit stays up)
                          └─ one articulation, described by a robot JSON
- あらゆる多関節ロボットに対応。 USD と小さな JSON 設定ファイルを指定して使用できます。Franka と Allegro の例が含まれています。
- 正規化された関節制御。 目標値は
0..1で、0 は関節の下限、1 は上限を表すため、エージェントがラジアンやメートルを知っている必要はありません。 - ロボットごとの名前付きポーズ(
home、fist、…)を指定でき、途中までブレンドすることもできます。 - ヘッドレスでのキャプチャと GIF 録画に対応。自動フレーミングカメラと字幕を使用できます。上の動画はこの方法で作成しました。
- プロップ: 実行中のシーンにテーブル、ボール、または USD をスポーンし、配置された位置を読み取れます。
- 計測: 関節状態、関節ごとの可動範囲と追従誤差、動作が阻害されている関節を見つける範囲テスト、1つのセッション内でのパラメーター掃引に対応しています。
- トレーニング制御: 各実行はデタッチされた
docker compose runです。状態、TensorBoard のスカラー値、チェックポイント、ログをポーリングできます。
他の Isaac Sim MCP サーバーとの違い
NVIDIA の公式 Isaac Sim MCP はコーディングアシスタント向けのドキュメント検索機能で、このサーバーと併用できます。isaacsim-mcp-server や omni-mcp/isaac-sim-mcp のようなサーバーは Isaac Sim の GUI 内で動作し、幅広いシーン構築に対応しています。このサーバーは Docker 内のデーモンとしてヘッドレスで動作し、1台のロボットの調整、計測、トレーニングに特化しています。
| NVIDIA Isaac Sim MCP | GUI 内サーバー(isaacsim-mcp-server、omni-mcp) | dex-isaac-mcp | |
|---|---|---|---|
| 概要 | ドキュメントとコードの検索 | 実行中の Isaac Sim 内の Kit 拡張機能 | 外部デーモン。Kit はコンテナー内で稼働し続けます |
| シミュレーションの制御 | いいえ | はい | はい |
| ヘッドレス/リモート GPU マシン | 該当なし | GUI が必要 | はい:ヘッドレスキャプチャ、Docker、Unix ソケット |
| シーン構築(ライト、マテリアル、センサー、アセットライブラリ) | 該当なし | 幅広く対応 | 最小限:プリミティブと USD プロップ |
| ロボットのセットアップ | 該当なし | ロボットライブラリを内蔵 | 任意の USD と小さな JSON 設定ファイル(関節、ポーズ、カップリング、ゲイン) |
| 計測 | 該当なし | 関節と prim の状態 | 動作が阻害されている関節を見つける範囲テスト、追従誤差、元の値に戻す掃引 |
| ライブ調整 | 該当なし | ドキュメントに記載なし | PD ゲイン、エフォート、ソフトウェアによる模倣カップリング |
| Isaac Lab のトレーニング | 該当なし | ドキュメントに記載なし | 開始、ポーリング、TensorBoard メトリクス、チェックポイント、停止 |
| 録画 | 該当なし | カメラキャプチャ | 自動フレーミングカメラによる、字幕付き GIF のヘッドレス録画 |
| プラットフォーム | 任意 | Isaac Sim を実行できる環境 | Linux、NVIDIA GPU、Docker、NGC |
GUI 内サーバーを選ぶ場合: 幅広いロボットとアセットライブラリを使い、対話しながらシーンを構築できます。
このサーバーを選ぶ場合: エージェントに特定のロボット(USD から作成した独自のロボットを含む)の調整、デバッグ、トレーニングを任せられます。無人環境やリモートマシンでも実行でき、スクリーンショットだけでなく、エージェントが操作に使える数値を取得できます。
要件
- Isaac Sim がサポートする NVIDIA GPU を搭載した Linux と、NVIDIA Container Toolkit
- Compose プラグインを含む Docker
- Isaac Lab イメージをプルするための NGC ログイン:
docker login nvcr.io(ユーザーは$oauthtoken、パスワードは NGC API キー) - ホスト上の Python ≥ 3.10(MCP サーバー専用)
クイックスタート
git clone <this repo> dex-isaac-mcp && cd dex-isaac-mcp

# 1. Build the image (Isaac Lab 2.3.2 base, pinned by digest)
cd docker && docker compose build && cd ..

# 2. Install the host-side server, editable so it finds this clone
pip install -e .            # add [metrics] for train_metrics: pip install -e '.[metrics]'

# 3. Register it with Claude Code
claude mcp add isaac -- python -m dex_isaac_mcp

# 4. Allow the container to open windows (once per login; needed for screenshots)
xhost +local:docker
次に、エージェントに 「Franka でシミュレーションを開始して、レディ状態に移動し、スクリーンショットを見せてください」 のように頼んでください。エージェントは sim_up、sim_set_pose、sim_step、sim_screenshot を呼び出します。
PyPI からインストールする場合: pip install dex-isaac-mcp。デーモンは引き続きクローンから実行されます(docker/ と scripts/simd.py が必要です)。そのため、サーバーからその場所を指定してください。
claude mcp add isaac -e ISAAC_MCP_HOME=/abs/path/dex-isaac-mcp -- dex-isaac-mcp
ほかの MCP クライアントでは、stdio 経由で python -m dex_isaac_mcp(または dex-isaac-mcp スクリプト)を起動できます。
最初の sim_up には数分かかります。Kit がシェーダーキャッシュを構築し、Nucleus アセットをダウンロードするためです。2 回目以降の起動は大幅に速くなります。
デーモンを手動で実行する
デーモンの終了時に sim_up はコンテナを削除する(--rm)ため、起動時にクラッシュするとトレースバックも失われます。エラーを確認するには、デーモンをフォアグラウンドで実行してください。
cd docker
docker compose run --rm simd scripts/simd.py --gui --robot examples/robots/franka.json
docker compose run --rm simd scripts/simd.py --headless --usd /path/in/container/robot.usd
docker compose run --rm simd scripts/simd.py --sliders --robot examples/robots/allegro_hand.json
--sliders を指定すると、操作対象の各関節に 1 つずつスライダーを備えた omni.ui パネルが開きます。ソケットはパネルと並行して稼働し続けます。
ツール
セッション
| ツール | 機能 |
|---|---|
sim_status | デーモンが起動しているかどうかと、ロボット、操作対象の関節、ポーズ、カップリング、ゲインを表示します |
sim_up | デーモンコンテナ(robot、usd、gui、ground、extra_args)を起動し、応答があるまで待機します。すでに起動している場合は何もしません |
sim_down | デーモンを停止します |
sim_reload | スポーン設定(ロボット、USD、pos_iters、自己衝突)を変更して再起動します |
sim_reset | 数フレームで実験を取り消します。プロップを削除し、スポーン時のゲインとカップリングを復元して、関節とルートをスポーン時の状態に戻します。ok=False は再読み込みが必要なことを意味します |
検査
| ツール | 機能 |
|---|---|
sim_inspect_joints | USD のアーティキュレーション DOF、アーティキュレーションから除外されているループ閉鎖関節、およびアーティキュレーションルートを表示します。ファイルを読み取るため、GUI から保存した編集内容も反映されます |
sim_get_joint_state | 位置と速度、および操作対象の関節の正規化された位置とリミットを表示します |
sim_get_stats | 最後のリセット以降の関節ごとの移動量と平均追従誤差を表示します |
sim_screenshot | ビューポートの画像をキャプチャして返します。gui=True が必要です |
sim_set_camera | ビューポートのカメラを向けます |
操作
| ツール | 機能 |
|---|---|
sim_set_targets | 正規化された目標値を、ベクトル全体または {joint: value} で設定します |
sim_list_poses / sim_set_pose | ロボット設定にある名前付きポーズを扱います。amount は、下限値または現在の目標値からポーズに向けてブレンドします |
sim_step | N 回の物理ステップを進めます(デフォルトの dt は 1/120 s) |
sim_play | 連続実行または一時停止します |
sim_wave | 操作対象の各関節を可動範囲内で動かし、移動統計を返します |
sim_range_test | 各関節を下限値から目標値に向けて動かし、到達した移動量の割合を報告します。0.9 未満の場合は、動きが阻害されていると判定されます(自己衝突、リンク機構の固着、トルク不足) |
シーン
| ツール | 機能 |
|---|---|
sim_spawn_object | cuboid、sphere、cylinder、capsule、cone または USD ファイルを、衝突判定付きのプロップとして実行中のシーンに追加します。固定されたテーブルや壁には static、接触しても動かない剛体には kinematic を指定します |
sim_list_objects | 各プロップの現在のワールドポーズを表示します |
sim_remove_object | プロップを削除します |
キャプチャと記録
これらは GUI やビューポートなしでヘッドレス動作します。GUI のビューとは独立した専用カメラを使用します。
| ツール | 機能 |
|---|---|
sim_frame_robot | 指定した方向からロボット全体がフレームに収まるように、キャプチャカメラの向きを調整します。raise_frac を指定すると、キャプション用の余白ができます |
sim_set_capture_camera | キャプチャカメラを手動で配置します |
sim_set_backdrop | ロボットの背後に無地の色付きパネルを配置します。映像をすっきりさせるには、ground=False と併用します |
sim_capture | 1 フレームを画像として返します |
sim_record_start / sim_record_caption / sim_record_stop | N 回ごとの物理ステップを記録し、各フレームにキャプションを描画して、.cache/recordings/ にアニメーション GIF を保存します。シミュレーションを進める処理はすべて記録されます |
調整
| ツール | 機能 |
|---|---|
sim_set_params | 駆動関節の stiffness / damping / effort を実行中に設定します |
sim_set_coupling | フォロワー関節ごとに、ソフトウェア上のミラー比を実行中に設定します |
sim_sweep | 1 つの実行中パラメーター(stiffness、damping、effort、coupling:<follower>)の複数の値を試し、それぞれについて wave または range を実行します。その後、元の値に戻します。ソルバーの発散はエラーとして発生させず、結果として記録します |
トレーニング
| ツール | 機能 |
|---|---|
train_start | 独自のコンテナーでヘッドレスのトレーニングを開始し、すぐに制御を返します。extra_args はスクリプトにそのまま渡されます(例:Hydra のオーバーライド)。device で使用する GPU を指定します |
train_list | 実行中および最近の実行と、チェックポイントを含むログディレクトリを一覧表示します |
train_status | コンテナーの状態、チェックポイント、最新のスカラー値を表示します |
train_logs | 実行中のコンテナーの出力を末尾から表示します |
train_metrics | TensorBoard のタグを一覧表示するか、1 つのタグのダウンサンプリングされた系列を取得します |
train_checkpoints | ステップ数とサイズとともにチェックポイントを表示します |
train_stop | 実行を停止します |
トレーニング実行はデーモンや MCP セッションに依存しません。クライアントが切断された後も実行を続けます。
ロボット設定
ロボット設定は 1 つの JSON ファイルです。必須なのは usd だけです。不明なキーは拒否されるため、タイプミスはデフォルト値にひそかにフォールバックするのではなく、明確にエラーになります。
{
  "name": "franka",
  "usd": "{ISAACLAB_NUCLEUS_DIR}/Robots/FrankaEmika/panda_instanceable.usd",
  "fix_root_link": true,
  "spawn_pos": [0, 0, 0],
  "init_joint_pos": {"panda_joint4": -2.81, "panda_joint6": 3.04, ".*": 0.0},
  "driven_joints": ["panda_joint[1-7]", "panda_finger_joint.*"],
  "passive_joints": [],
  "couplings": [{"leader": "joint_a", "follower": "joint_b", "ratio": 1.0}],
  "actuator": {"stiffness": 400, "damping": 40, "effort": 87, "velocity": null},
  "solver": {"pos_iters": 32, "vel_iters": 4, "self_collisions": true},
  "camera": {"eye": [1.8, 1.8, 1.4], "target": [0, 0, 0.4]},
  "poses": {"ready": {"panda_joint[1357]": 0.5, "panda_finger_joint.*": 1.0}}
}
| キー | 意味 |
|---|---|
usd | ローカルパス(相対パスは JSON ファイル自身のディレクトリを基準に解決されます)、URL、または {ISAAC_NUCLEUS_DIR} / {ISAACLAB_NUCLEUS_DIR} を使用するパス |
init_joint_pos | 関節固有の単位(rad / m)で指定するスポーン姿勢。正規表現をキーにします。すべての関節のリミット内でなければ、スポーンに失敗します。 デフォルトはすべてゼロです。たとえば Franka の関節 4 では範囲外になります |
driven_joints | コマンドを受け取る関節の正規表現(完全一致)。デフォルトは .* |
passive_joints | 閉ループリンク機構など、角度が拘束によって決まる関節です。実行中の PD 駆動は拘束と競合して機構が振動するため、剛性ゼロの駆動が適用されます |
couplings | ソフトウェアによるミラー関節です。フォロワーの目標値 = ratio × リーダーの目標値。PhysX のミラー拘束ではなく駆動目標値として適用するため、大きな比率でもソルバーが不安定になりません |
actuator | 駆動関節の暗黙的な PD ゲインと努力量/速度のリミットです。実行中に調整できます |
solver | スポーン時のプロパティです。変更するには sim_reload が必要です |
poses | {name: {joint_regex: 0..1}}。後に指定したパターンが優先されるため、{".*": 0, "thumb.*": 1} のように指定できます。駆動関節に一致しないパターンはエラーになります |
フォークせずに独自のロボットを使用する
ロボット設定とアセットは独自のリポジトリに保持し、COMPOSE_FILE に指定する Compose オーバーライドを使ってコンテナーに追加します。絶対パスを使用して、MCP サーバーの環境変数に設定してください。
# my-robot/mcp-compose.yaml
services:
  simd:
    volumes:
      - /abs/path/my-robot:/workspace/my-robot
claude mcp add isaac \
  -e COMPOSE_FILE=/abs/path/dex-isaac-mcp/docker/docker-compose.yaml:/abs/path/my-robot/mcp-compose.yaml \
  -e ISAAC_MCP_ROBOT=/workspace/my-robot/robot.json \
  -- python -m dex_isaac_mcp
学習のデフォルト設定
初期状態では、train_start は isaac-lab サービス内で Isaac Lab の標準 skrl スクリプトを実行します。実行名をログディレクトリ(logs/skrl/<experiment>/<timestamp>_ppo_torch_<run_name>/)に付加します。このディレクトリは、ほかの train_* ツールが実行を見つけるために使用します。独自のランチャーを使う場合は、MCP サーバーの起動環境で次の変数を設定してください。
| Variable | Default |
|---|---|
ISAAC_MCP_HOME | このパッケージのインストール元であるクローン(編集可能インストール)。PyPI からインストールした場合は 必須 です |
ISAAC_MCP_COMPOSE_DIR | <repo>/docker |
ISAAC_MCP_TRAIN_SERVICE | isaac-lab |
ISAAC_MCP_TRAIN_WORKDIR | /workspace/isaaclab |
ISAAC_MCP_TRAIN_SCRIPT | scripts/reinforcement_learning/skrl/train.py |
ISAAC_MCP_LOGS_DIR | <repo>/logs(/workspace/isaaclab/logs にマウント) |
ISAAC_MCP_RUN_NAME_ARG | agent.agent.experiment.experiment_name={run_name}(空の場合、渡しません) |
ISAAC_MCP_TRAIN_ARGS | hydra.run.dir=/tmp/hydra hydra.output_subdir=null:すべての実行に追加します。標準スクリプトはこれを指定しないと、Hydra の outputs/ を root 所有の /workspace/isaaclab に書き込み、失敗します。Hydra を使わないスクリプトでは空に設定してください |
ISAAC_MCP_SIMD_SERVICE | simd |
ISAAC_MCP_ROBOT | sim_up でロボットが指定されていない場合に読み込むロボット設定(未設定時は Franka の例) |
ISAAC_MCP_SOCKET | <repo>/.cache/simd.sock |
スクリプトは --task、--headless を受け付ける必要があります。また、指定された場合は --num_envs、--seed、--max_iterations、--checkpoint も受け付ける必要があります。独自の拡張機能のタスクは、コンテナ内でインポートできるように、イメージにインストールするかマウントしてください。
設計上の注意事項
以下は、このコードの前提となる制約です。その多くは、実際に問題を起こして学んだものです。
- Kit の呼び出しはすべてメインスレッドで行います。 Kit、PhysX、USD はスレッドセーフではありません。ソケットスレッドは JSON の解析とリクエストのキュー登録のみを行い、メインループが物理ステップの合間にリクエストを実行します。リーダースレッドから応答すると一見うまく動くように見えますが、負荷がかかるとステージが破損します。
- スポーン時のプロパティは固定されます。 スポーン済みのアーティキュレーションを置き換えるには
SimulationContext.stop()が必要ですが、これは Kit ループが処理を進めている間だけ進行するタイムラインイベントを待機するため、ブロックします。コマンドはそのループ上で実行されるため、呼び出しは戻りません。omni.usdのnew_stage()も同じ問題があります。そのため、USD、ソルバーの反復回数、自己衝突には再起動(sim_reload)が必要ですが、ゲインは実行中に変更できます。実験の取り消しでは対応できません。sim_resetを実行すると、数フレーム後にスポーン時の状態に戻ります。 - TCP ではなく Unix ソケットを使用します。 リポジトリはバインドマウントされ、コンテナはホストの uid で実行されるため、ポートマッピングなしでホストからソケットファイルを直接参照できます。パスの上限は 107 バイト(
AF_UNIX)です。チェックアウト先のパスが深い場合は、ISAAC_MCP_SOCKETを設定してください。 - ホスト側では Isaac のコードをインポートしません。
protocol.py、robot.py、training.pyは標準ライブラリのみを使用します。MCP サーバーが追加で使用するのはmcpだけです。ホストに isaaclab、torch、GPU は必要ありません。 - キャッシュディレクトリは
.gitkeepとともにコミットされています。 Docker がバインドマウント元を自動作成すると、そのディレクトリは root の所有になり、Kit はスクリプトの実行前にregistry cache path is not setで終了します。 - ベースイメージはダイジェストで固定されています。 以前、タグを再取得した際に
/isaac-simのモードが 750 で配布され、root 以外で実行するすべてのコンテナで Python が使えなくなりました。 - 録画した GIF は安定化されています。 レンダラーのデノイザーにはちらつきがあります。静止したシーンの 2 フレーム間でも背景ピクセルの約 9%がわずかに変化し、GIF はそのすべてを再エンコードします。しきい値未満の変化を保持し、共通のパレットを使うことで、9 秒のクリップを 15 MB から 1.2 MB に縮小できました。
- デーモンはヘッドレスでも常にレンダリングします(
enable_cameras)。レンダリングしないと、PhysX は実行中にスポーンされたプロップを登録しません。プロップのポーズは fabric から読み取ります。USD の変換と PhysX の CPU クエリはどちらもスポーン時のポーズのままになり、シミュレーション中に PhysX のテンソルビューを作成すると CUDA がクラッシュするためです。 - 範囲テストでは、リンクが地面に届く可能性のあるものに床を設置しません(
ground=False)。設置すると、ロボットではなく床を測定することになります。
開発
python -m unittest discover tests   # host-side tests: no Isaac, no GPU
ruff check .
dex_isaac_mcp/protocol.Client は、デバッグに便利なクライアントです。
from dex_isaac_mcp.protocol import Client
with Client() as c:
    print(c.call("status"))
    c.call("set_pose", name="ready"); c.call("step", n=240)
ステータス
Isaac Lab 2.3.2(Isaac Sim 5.x)および mcp 2.3 に対して、GUI を起動した状態で stdio プロトコル経由でテスト済みです。
-
Franka および Allegro のサンプルに加え、compose オーバーライド経由のカスタム閉リンクハンド:
sim_up、ポーズ、スクリーンショット、sim_range_test、sim_sweep(元の値を復元)、sim_down。 -
ヘッドレスデーモン:ゲイン、凍結パラメーターの拒否、波形。
-
ヘッドレスでのキャプチャと録画(Allegro および Franka):自動フレーミング、背景、キャプション、GIF 出力(先頭にあるクリップ)。
-
プロップ、GUI およびヘッドレス:静的なテーブルに落とした球体と円柱が、それぞれ半径と高さの半分をテーブルの高さに加えた位置で正確に静止します。
-
Isaac Lab 標準の skrl スクリプトを使用したトレーニング:
Isaac-Cartpole-v0を起動し、ポーリング、ログ記録、チェックポイント保存を行い、すべてのtrain_*ツール経由で読み戻しました。また、トレーニング途中で停止した実行もテストしました。skrl のwrite_interval: autoは、非常に短い実行(5 イテレーション)では TensorBoard のスカラーを書き込まないため、その場合train_metricsは空になります。50 イテレーションでは 18 個のタグが得られます。
問題の報告やプルリクエストを歓迎します。
ライセンス
MIT ライセンスです。詳しくは LICENSE を参照してください。
コメント
AI アプリケーションが外部のツールやデータソースに統一的な方法で接続するためのオープンなプロトコルです。クライアントはモデルとの対話を担い、MCP サーバーはツール・リソース・プロンプトテンプレートを提供します。標準メッセージでやり取りするため、1 つのサーバーを複数のクライアントで再利用できます。